天工行者 仿真全流程:采集 -> 转换 -> 训练 -> 评估 -> 部署
适用机器人:天工行者(无疆) 数据来源:Isaac Sim 仿真器采集(
ubt_sim项目) 容器:lerobot-tienkung(docker/run.sh构建/启动,项目挂载/ubt_IL)
本文档给出tienkung2.0从仿真 HDF5 原始数据到 LeRobot 数据集、ACT 模型训练、离线策略评估、最终仿真器部署的完整工作流程,可快速复现。全部转换/训练/评估/部署脚本在 ubt_IL 容器内执行。
目录
- 0. 全流程总览
- 1. 前置:仿真数据采集(ubt_sim)
- 2. 启动容器(ubt_IL)
- 3. 数据转换(HDF5 -> LeRobot)
- 3.1 转换命令
- 3.2 数据可视化
- 4. 模型训练
- 5. 策略评估(离线 MSE)
- 6. 模型部署(仿真)
- 7. 常见问题
0. 全流程总览
仿真数据采集(hdf5) --> 数据转换(LeRobot 数据集) --> 模型训练[train.sh ACT 训练] --> 策略评估[eval_policy.py 评估] --> 模型部署[rollout.sh 回注仿真器]--> 仿真器部署[Isaac Sim 仿真器]
1. 前置:仿真数据采集(ubt_sim)
仿真 HDF5 数据由 ubt_sim 项目采集(详见 仿真平台)。要点:
# ① 在 ubt_sim 容器内启动仿真(自动拉起 ROS2-ZMQ 桥接)
bash /ubt_sim/scripts/start_sim.sh          # 可加 --headless 提速采集

# ② 数据采集(系统 Python 3.10)
/usr/bin/python3 /ubt_sim/teleoperation/control/tienkung_pro/reset.py                  # 复位
bash /ubt_sim/teleoperation/control/tienkung_pro/save_data.sh                          # 批量循环采集(默认 400 次)
- 每次成功抓放(苹果入盘,距离 < 0.12m)才落盘,失败丢弃并以退出码 1 退出。
- 产物:
/ubt_sim/dataset/tienkung_pro/<时间戳>/trajectory.hdf5。
采集完成后,把 HDF5 数据放到容器能访问的位置(如 /ubt_IL/dataset/tienkung_pro/,即第 3 节 SRC_ROOT 默认目录),再进入转换。
2. 启动容器(ubt_IL)
3. 数据转换(HDF5 -> LeRobot)
3.1 转换命令
脚本:/ubt_IL/scripts/convert/tienkung_pro/convert.sh
转换配置:在/ubt_IL/scripts/convert/tienkung_pro/configs/下,包含字段筛选和映射关系配置,可根据训练需求选择/修改配置文件。
# 仿真数据转换
CONFIG=/ubt_IL/scripts/convert/tienkung_pro/configs/Tien_Kung_13_1RGB_sim.json \
SRC_ROOT=/ubt_IL/dataset/tienkung_pro \
TGT_PATH=/ubt_IL/dataset \
REPO_ID=tienkung_sim_pick_place \
TASK_NAME=tienkung_sim_pick_place \
bash /ubt_IL/scripts/convert/tienkung_pro/convert.sh

# 数据集静止帧会影响模型推理,陷入局部静止,可开启TRIM_STATIONARY=1静止帧裁剪对数据集进行处理
TRIM_STATIONARY=1 \
CONFIG=/ubt_IL/scripts/convert/tienkung_pro/configs/Tien_Kung_13_1RGB_sim.json \
SRC_ROOT=/ubt_IL/dataset/tienkung_pro \
TGT_PATH=/ubt_IL/dataset \
REPO_ID=tienkung_sim_pick_place \
TASK_NAME=tienkung_sim_pick_place \
bash /ubt_IL/scripts/convert/tienkung_pro/convert.sh
环境变量(标"默认"的可省略;其余可 bash convert.sh -h 查看):
| 变量 | 仿真建议值 | 说明 |
|---|---|---|
SRC_ROOT |
/ubt_IL/dataset/tienkung_pro(默认) |
仿真 HDF5 存放根目录(每个 episode 一个含 trajectory.hdf5 的子目录) |
TGT_PATH |
/ubt_IL/dataset(默认) |
LeRobot 数据集输出根目录 |
CONFIG |
configs/Tien_Kung_13_1RGB_sim.json |
13D 单臂+单手,1 RGB;双臂 26D 场景用 tienkung_pro_26d_1RGB.json |
REPO_ID |
tienkung_sim_pick_place |
输出数据集名称(训练时保持一致) |
FPS |
15 |
目标帧率 |
ROBOT_TYPE |
tienkung |
机器人类型 |
TASK_NAME |
tienkung_sim_pick_place |
任务名称(写入每帧 task 字段,训练时作为语言条件) |
VCODEC |
h264 |
视频编码器 |
HDF5_REL_PATH |
trajectory.hdf5(默认) |
HDF5 相对 episode 目录的路径 |
TRIM_STATIONARY |
空(关闭)/ 1 |
静止帧裁剪:静止游程 > cap 时截断(cap 默认 8 帧) |
STATIONARY_DIAGNOSE |
空 / 1 |
只统计静止分布不写盘(校准阈值用) |
RESAMPLE_FPS |
空(不重采样) | 目标帧率,启用重采样 |
转换产物:/ubt_IL/dataset/<REPO_ID>/ 下生成 LeRobot v3 数据集(meta/、chunk-000/(data parquet)、videos/)。
3.2 数据可视化
使用 lerobot-dataset-viz 在容器内可视化已转换的 LeRobot 数据集,训练前检查数据质量非常重要,避免盲目训练:
# 在容器内:
HF_HUB_OFFLINE=1 lerobot-dataset-viz \
  --repo-id <数据集名称> \
  --episode-index 0 \
  --root /ubt_IL/dataset/<数据集名称>
示例:
# 可视化第 3.1 节转换出的数据集
HF_HUB_OFFLINE=1 lerobot-dataset-viz \
  --repo-id tienkung_sim_pick_place \
  --episode-index 0 \
  --root /ubt_IL/dataset/tienkung_sim_pick_place
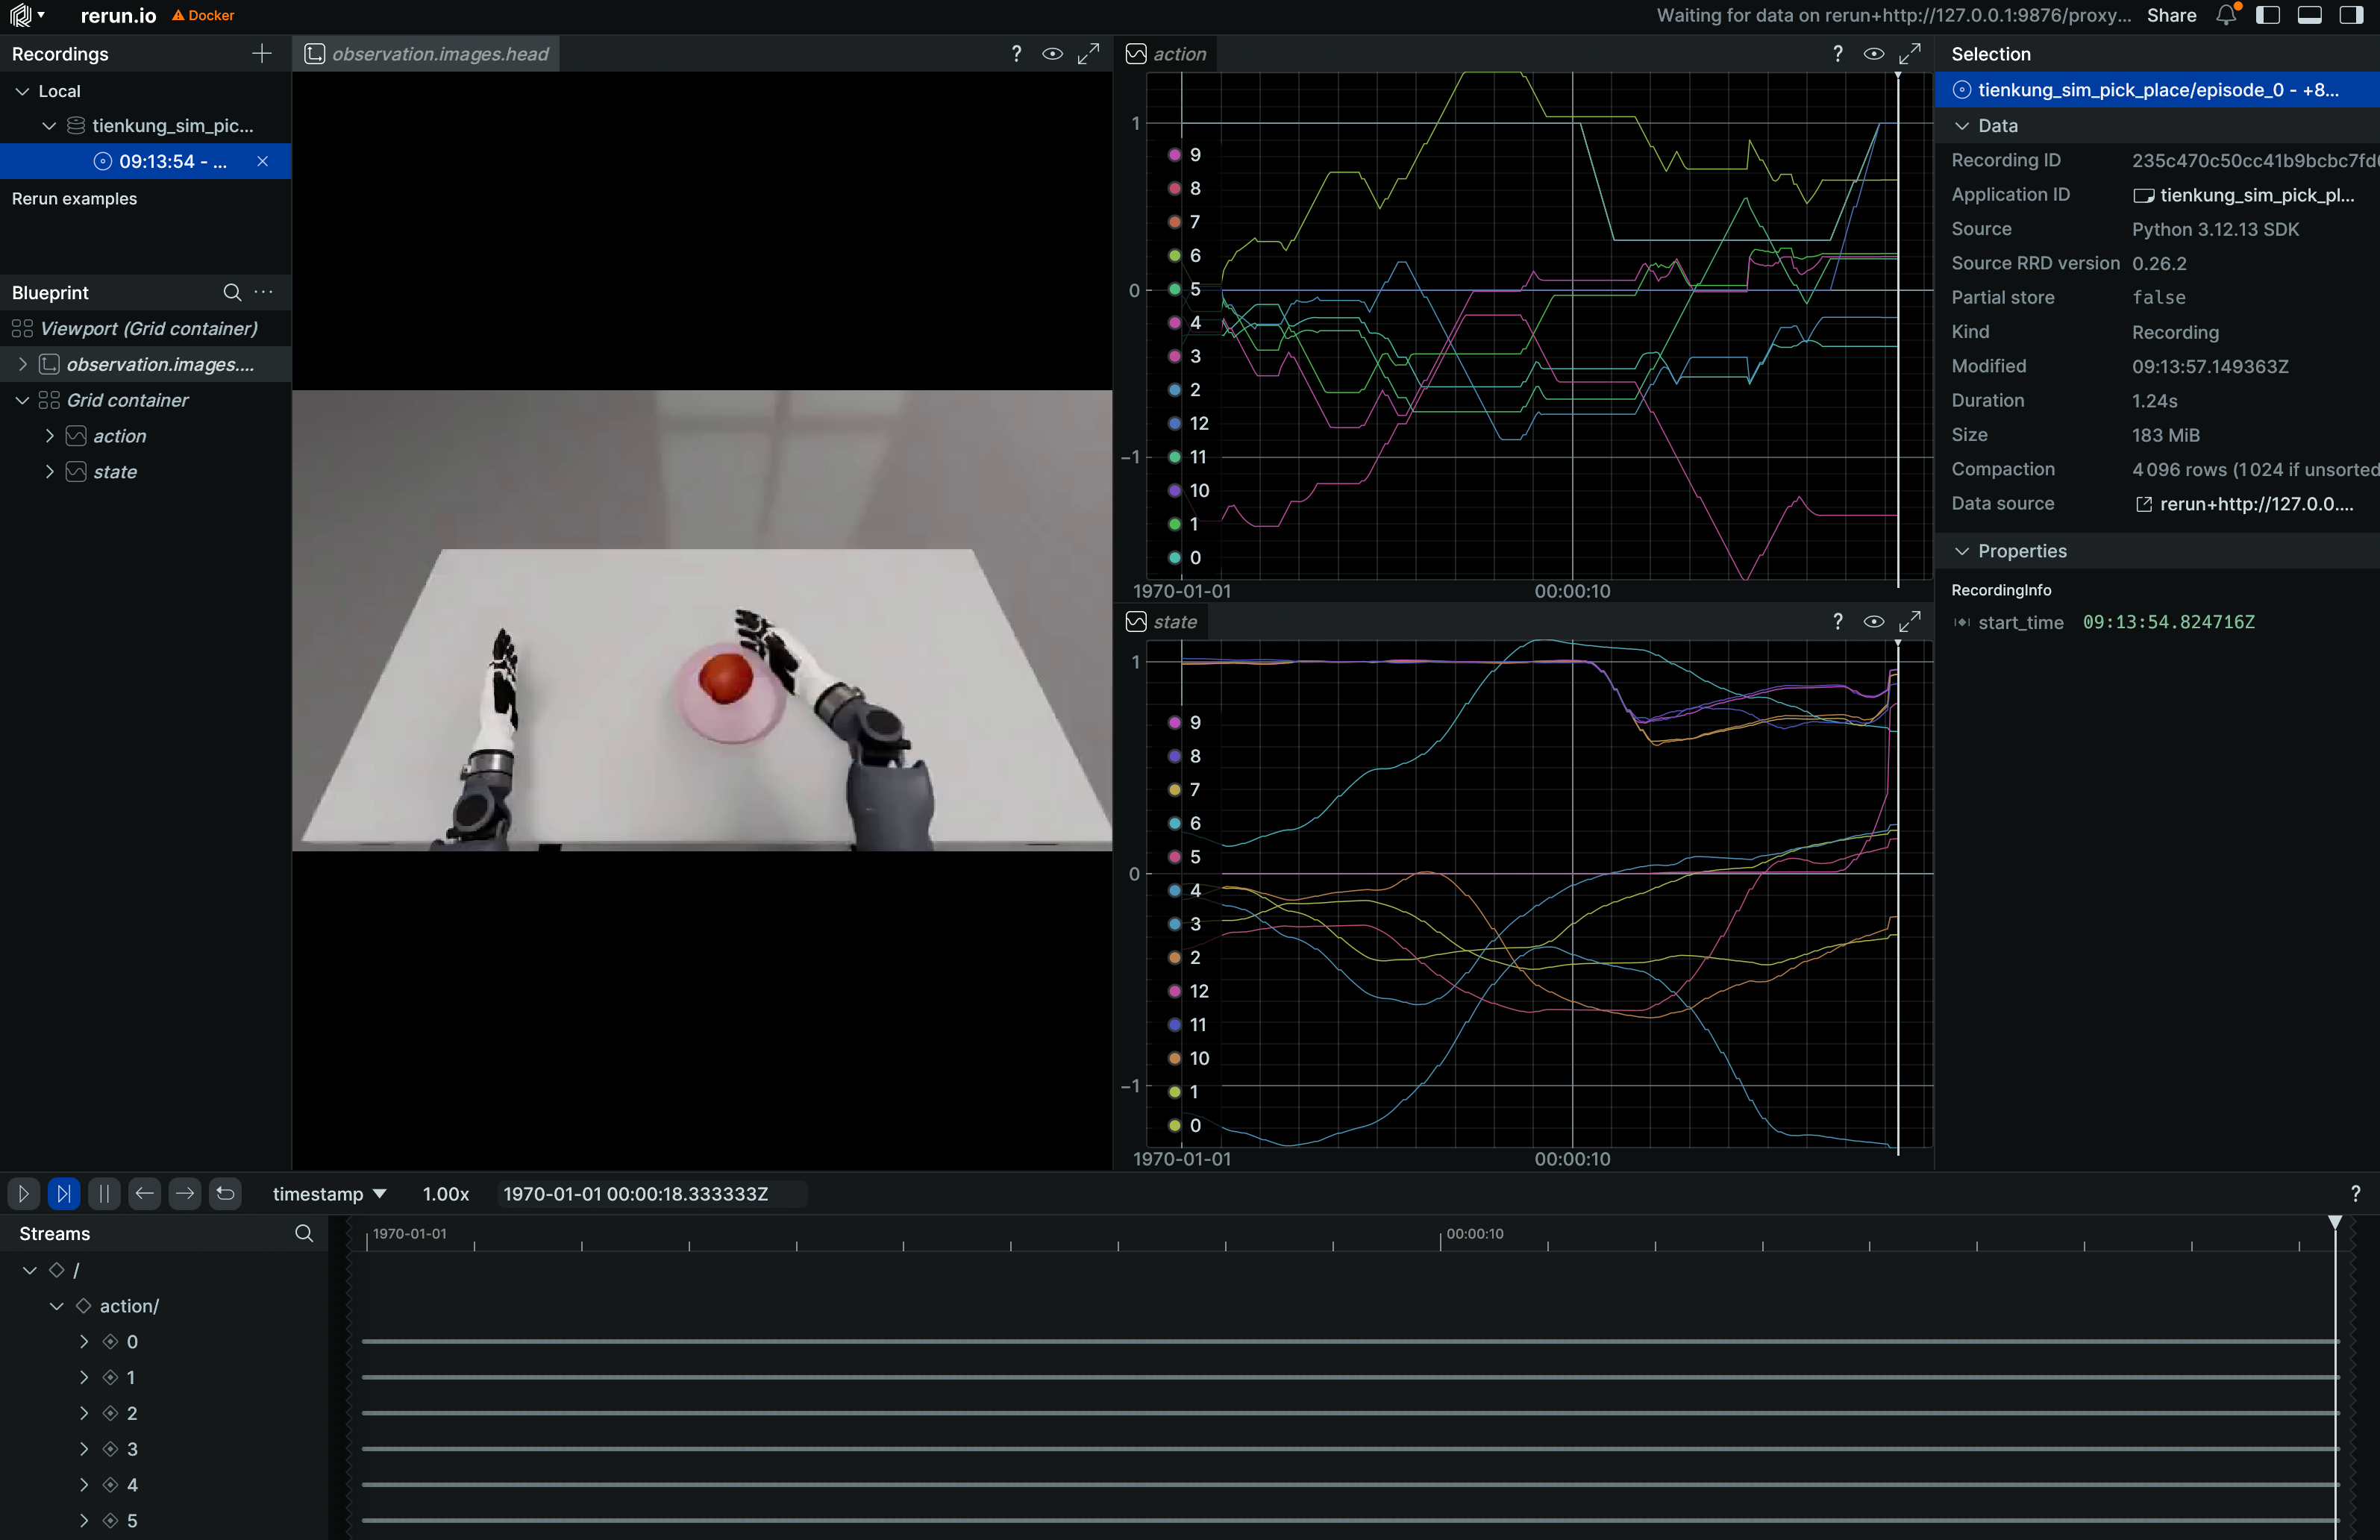
注意:
--root须指向包含meta/目录的数据集路径(即repo_id目录本身),而非父目录。HF_HUB_OFFLINE=1用于禁止访问 HuggingFace Hub。
4. 模型训练
训练脚本:/ubt_IL/scripts/train/tienkung_pro/train.sh
训练配置:/ubt_IL/scripts/train/tienkung_pro/configs/,根据训练需求选择/修改配置文件。
# 使用默认配置训练
bash /ubt_IL/scripts/train/tienkung_pro/train.sh

# 显式指定训练配置文件路径,或覆盖配置文件常用参数
CONFIG_PATH=/ubt_IL/scripts/train/tienkung_pro/configs/train_config_tienkung_pro_sim_pick_place.json \
OUTPUT_DIR=/ubt_IL/model/tienkung_sim_pick_place_act \
STEPS=80000 SAVE_FREQ=20000 BATCH_SIZE=8 \
bash /ubt_IL/scripts/train/tienkung_pro/train.sh

# 断点续训(CONFIG_PATH 指向 checkpoint 内 train_config.json)
CONFIG_PATH=/ubt_IL/model/tienkung_sim_pick_place_act/checkpoints/last/pretrained_model/train_config.json \
RESUME=true \
bash /ubt_IL/scripts/train/tienkung_pro/train.sh
不使用 train.sh(直接调用 lerobot-train,覆盖参数用 --xxx=yyy 形式,需在 /ubt_IL/lerobot 目录下执行):
# 从头训练
cd /ubt_IL/lerobot
HF_HUB_OFFLINE=1 /lerobot/.venv/bin/lerobot-train \
  --config_path=/ubt_IL/scripts/train/tienkung_pro/configs/train_config_tienkung_pro_sim_pick_place.json \
  --output_dir=/ubt_IL/model/tienkung_sim_pick_place_act \
  --steps=80000 --save_freq=20000 --batch_size=8

# 断点续训
HF_HUB_OFFLINE=1 /lerobot/.venv/bin/lerobot-train \
  --config_path=/ubt_IL/model/tienkung_sim_pick_place_act/checkpoints/last/pretrained_model/train_config.json \
  --resume=true
常用覆盖参数(对应 train.sh 环境变量,未设置时沿用 config 文件内值):
| 环境变量 | config 内默认值 | 说明 |
|---|---|---|
CONFIG_PATH |
configs/train_config_tienkung_pro_sim_pick_place.json |
训练配置 JSON(train.sh 默认即本文件) |
DATASET_REPO_ID / DATASET_ROOT |
tienkung_sim_pick_place / /ubt_IL/dataset/tienkung_sim_pick_place |
数据集名称 / 根目录(与第 3 节转换 REPO_ID 一致) |
OUTPUT_DIR |
/ubt_IL/model/tienkung_sim_pick_place_act |
模型输出目录(checkpoint 在 checkpoints/last/pretrained_model/ 下) |
STEPS |
50000 |
训练步数 |
SAVE_FREQ |
10000 |
checkpoint 保存间隔(步) |
BATCH_SIZE |
16 |
批量大小 |
RESUME |
false |
续训开关(true 时 CONFIG_PATH 指向 checkpoint 内 train_config.json) |
5. 策略评估(离线 MSE)
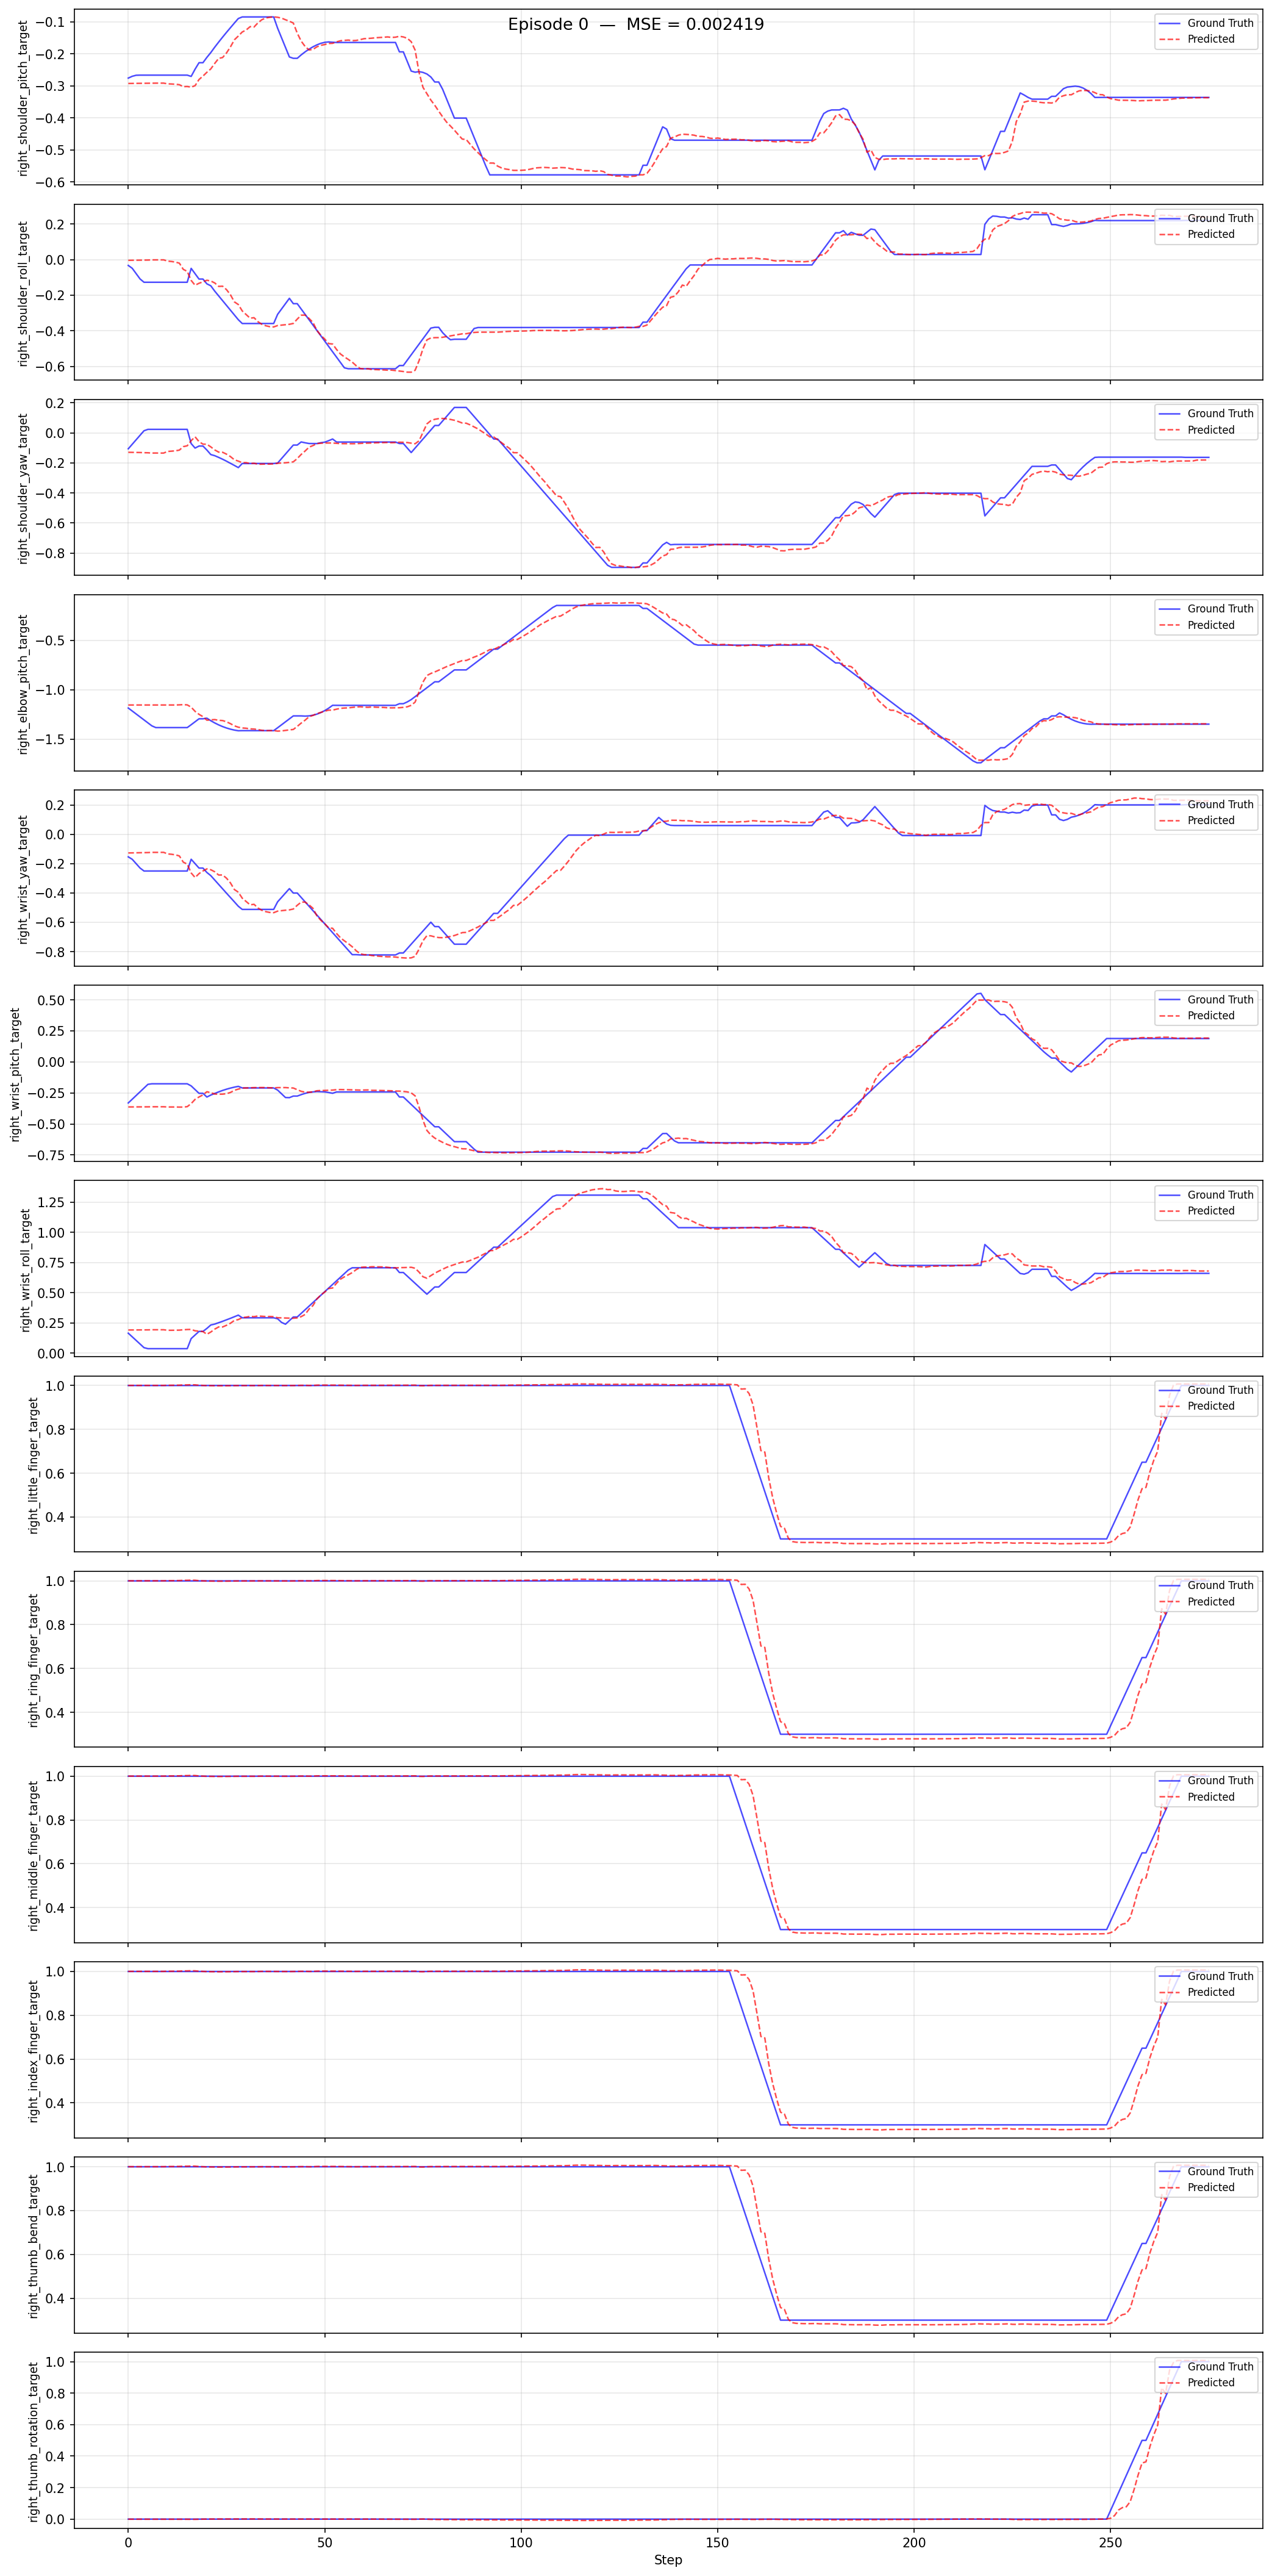
脚本:/ubt_IL/scripts/eval/eval_policy.py,在 LeRobot 数据集上离线推理,逐帧对比预测动作 vs 真值动作的 MSE,并可生成逐 episode 对比图。部署前先量化策略质量。
# 容器内执行(LeRobot venv python)
/lerobot/.venv/bin/python /ubt_IL/scripts/eval/eval_policy.py \
  --policy-path /ubt_IL/model/tienkung_sim_pick_place_right13_act/checkpoints/last/pretrained_model \
  --dataset-path /ubt_IL/dataset/tienkung_sim_pick_place \
  --episodes 5 \
  --inference-freq 1 \
  --plot \
  --plot-dir /ubt_IL/scripts/eval/output/eval_tienkung_sim_pick_place_right13_act \
  --output /ubt_IL/scripts/eval/output/eval_tienkung_sim_pick_place_right13_act/results.json \
  --device cuda
评估输出示例(逐 episode 预测 vs 真值对比):
主要参数:
| 参数 | 说明 |
|---|---|
--policy-path |
训练的 ACT checkpoint(pretrained_model 目录) |
--dataset-path |
LeRobot 数据集根目录(含 meta/info.json) |
--episodes |
评估 episode 数(默认全部) |
--inference-freq |
每 N 步推理一次,模拟真实部署的 chunk 队列;默认取 policy.n_action_steps,1 为逐步推理 |
--plot / --plot-dir |
逐 episode 预测-vs-真值对比图(PNG) |
--output |
结果 JSON(summary + 逐 episode MSE) |
--device |
cuda(默认,不可用自动回退 cpu) |
输出:控制台打印 Mean/Std/Min/Max MSE 与逐 joint MSE;--output 保存结果 JSON,--plot 保存对比图。
6. 模型部署(仿真)
脚本:/ubt_IL/scripts/deploy/tienkung_pro/rollout.sh,仿真部署使用ubt_sim模块代替机器人真机进行测试。该仿真环境与真机ROS话题部署和通信方法一致,可用于真机部署前的验证工作,避免真机动作错误造成损坏等严重后果。仿真模块容器独立运行,与模型训练推理容器在同一主机通过本地回环127.0.0.1网段进行ROS通信。仿真环境使用方法详见:仿真平台。
部署步骤(仿真容器与推理容器分别操作):
# 1. 启动仿真(已启动可跳过)--宿主机进仿真容器
cd ubt_sim/docker
bash run.sh start
bash run.sh bash
bash /ubt_sim/scripts/start_sim.sh      # 容器内:启动仿真,自动拉起 ROS2-ZMQ 桥接

# 2. 启动推理容器--宿主机
cd ubt_IL/docker
bash run.sh start
bash run.sh bash

# 3. 初始化动作(抬起手臂到桌面上)--推理容器内,使用/usr/bin/python3可使用ROS环境
/usr/bin/python3 /ubt_IL/scripts/deploy/tienkung_pro/reset.py

# 部署 13-DOF 模型(右臂7+右手6,与数据转换时配置一致)
POLICY_PATH=/ubt_IL/model/tienkung_sim_pick_place_right13_act/checkpoints/last/pretrained_model \
  JOINT_CONFIG=tienkung_13 bash /ubt_IL/scripts/deploy/tienkung_pro/rollout.sh

# (可选)验证相机通路
python /ubt_IL/scripts/deploy/tienkung_pro/image_client.py --count 60

# (可选)仿真中回放数据集动作
/usr/bin/python3 /ubt_IL/scripts/deploy/tienkung_pro/replay.py \
  --dataset /ubt_IL/dataset/tienkung_sim_pick_place --episode 0 --rate 30
环境变量:
| 变量 | 仿真建议值 | 说明 |
|---|---|---|
POLICY_PATH |
/ubt_IL/model/tienkung_sim_pick_place_act/checkpoints/last/pretrained_model |
训练的 ACT checkpoint |
JOINT_CONFIG |
tienkung_26 |
26D;13D 模型用 tienkung_13,须与训练 DOF 一致 |
STRATEGY |
base |
自主执行 |
ZMQ_HOST |
127.0.0.1 |
仿真器地址(真机为 192.168.41.2) |
FPS |
15 |
控制频率(与训练 fps 对齐) |
DURATION |
60 |
运行时长(秒) |
TASK |
sim pick and place |
任务描述 |
部署后观察仿真器中机器人按策略执行抓放;可用 reset.py 复位、replay.py 回放验证。
部署效果演示:
7. 常见问题
| 阶段 | 现象 | 可能原因 / 处理 |
|---|---|---|
| 采集 | 视频大量重复帧、帧率不足 | 减少渲染窗口摄像头数量,使用无头模式运行采集,或使用高性能多GPU设备 |
| 采集 | 训练时归一化炸裂(QUANTILES NaN/Inf) | 数据含恒定维度:双臂 26D 中左臂锁死(commanded-but-frozen)、左夹爪恒 1.0,std=0 致归一化除零;用 13D 单臂配置转换(Tien_Kung_13_1RGB_sim.json),剔除死维度 |
| 采集 | 轨迹含长静止段(前缀/尾巴) | 静止帧使模型陷入局部静止,数据转换时加 TRIM_STATIONARY=1 裁剪 |
| 转换 | 报 FileNotFoundError(HDF5) |
SRC_ROOT 路径错误;确认 HDF5 已从 ubt_sim 同步到容器可访问目录 |
| 训练 | 偶发不收敛 | 仿真数据集量不足;适当增加 save_data.sh 采集次数;确认 image_transforms 已开启以增强泛化 |
| 部署 | 无相机图像 | 仿真器未运行/相机流未起;用 image_client.py 单独验证 5558 通路 |
| 部署 | 动作卡顿 | 尝试异步推理,进行RTC轨迹融合 |
| 部署 | 动作停止 | 是否陷入局部循环,优化数据集减少停顿 |
| 部署 | 仿真器无响应 | 检查桥接是否运行,网络使用本地回环,是否连通 |