Walker C1 EDU 共创者
Walker C1 EDU 共创者 人形机器人,全机 53 DOF,上肢 41 关节可控。双臂各 7 DOF,双手为 11 关节灵巧手(SDK 侧压缩为 6 个通道),头部单目 RGB 相机。
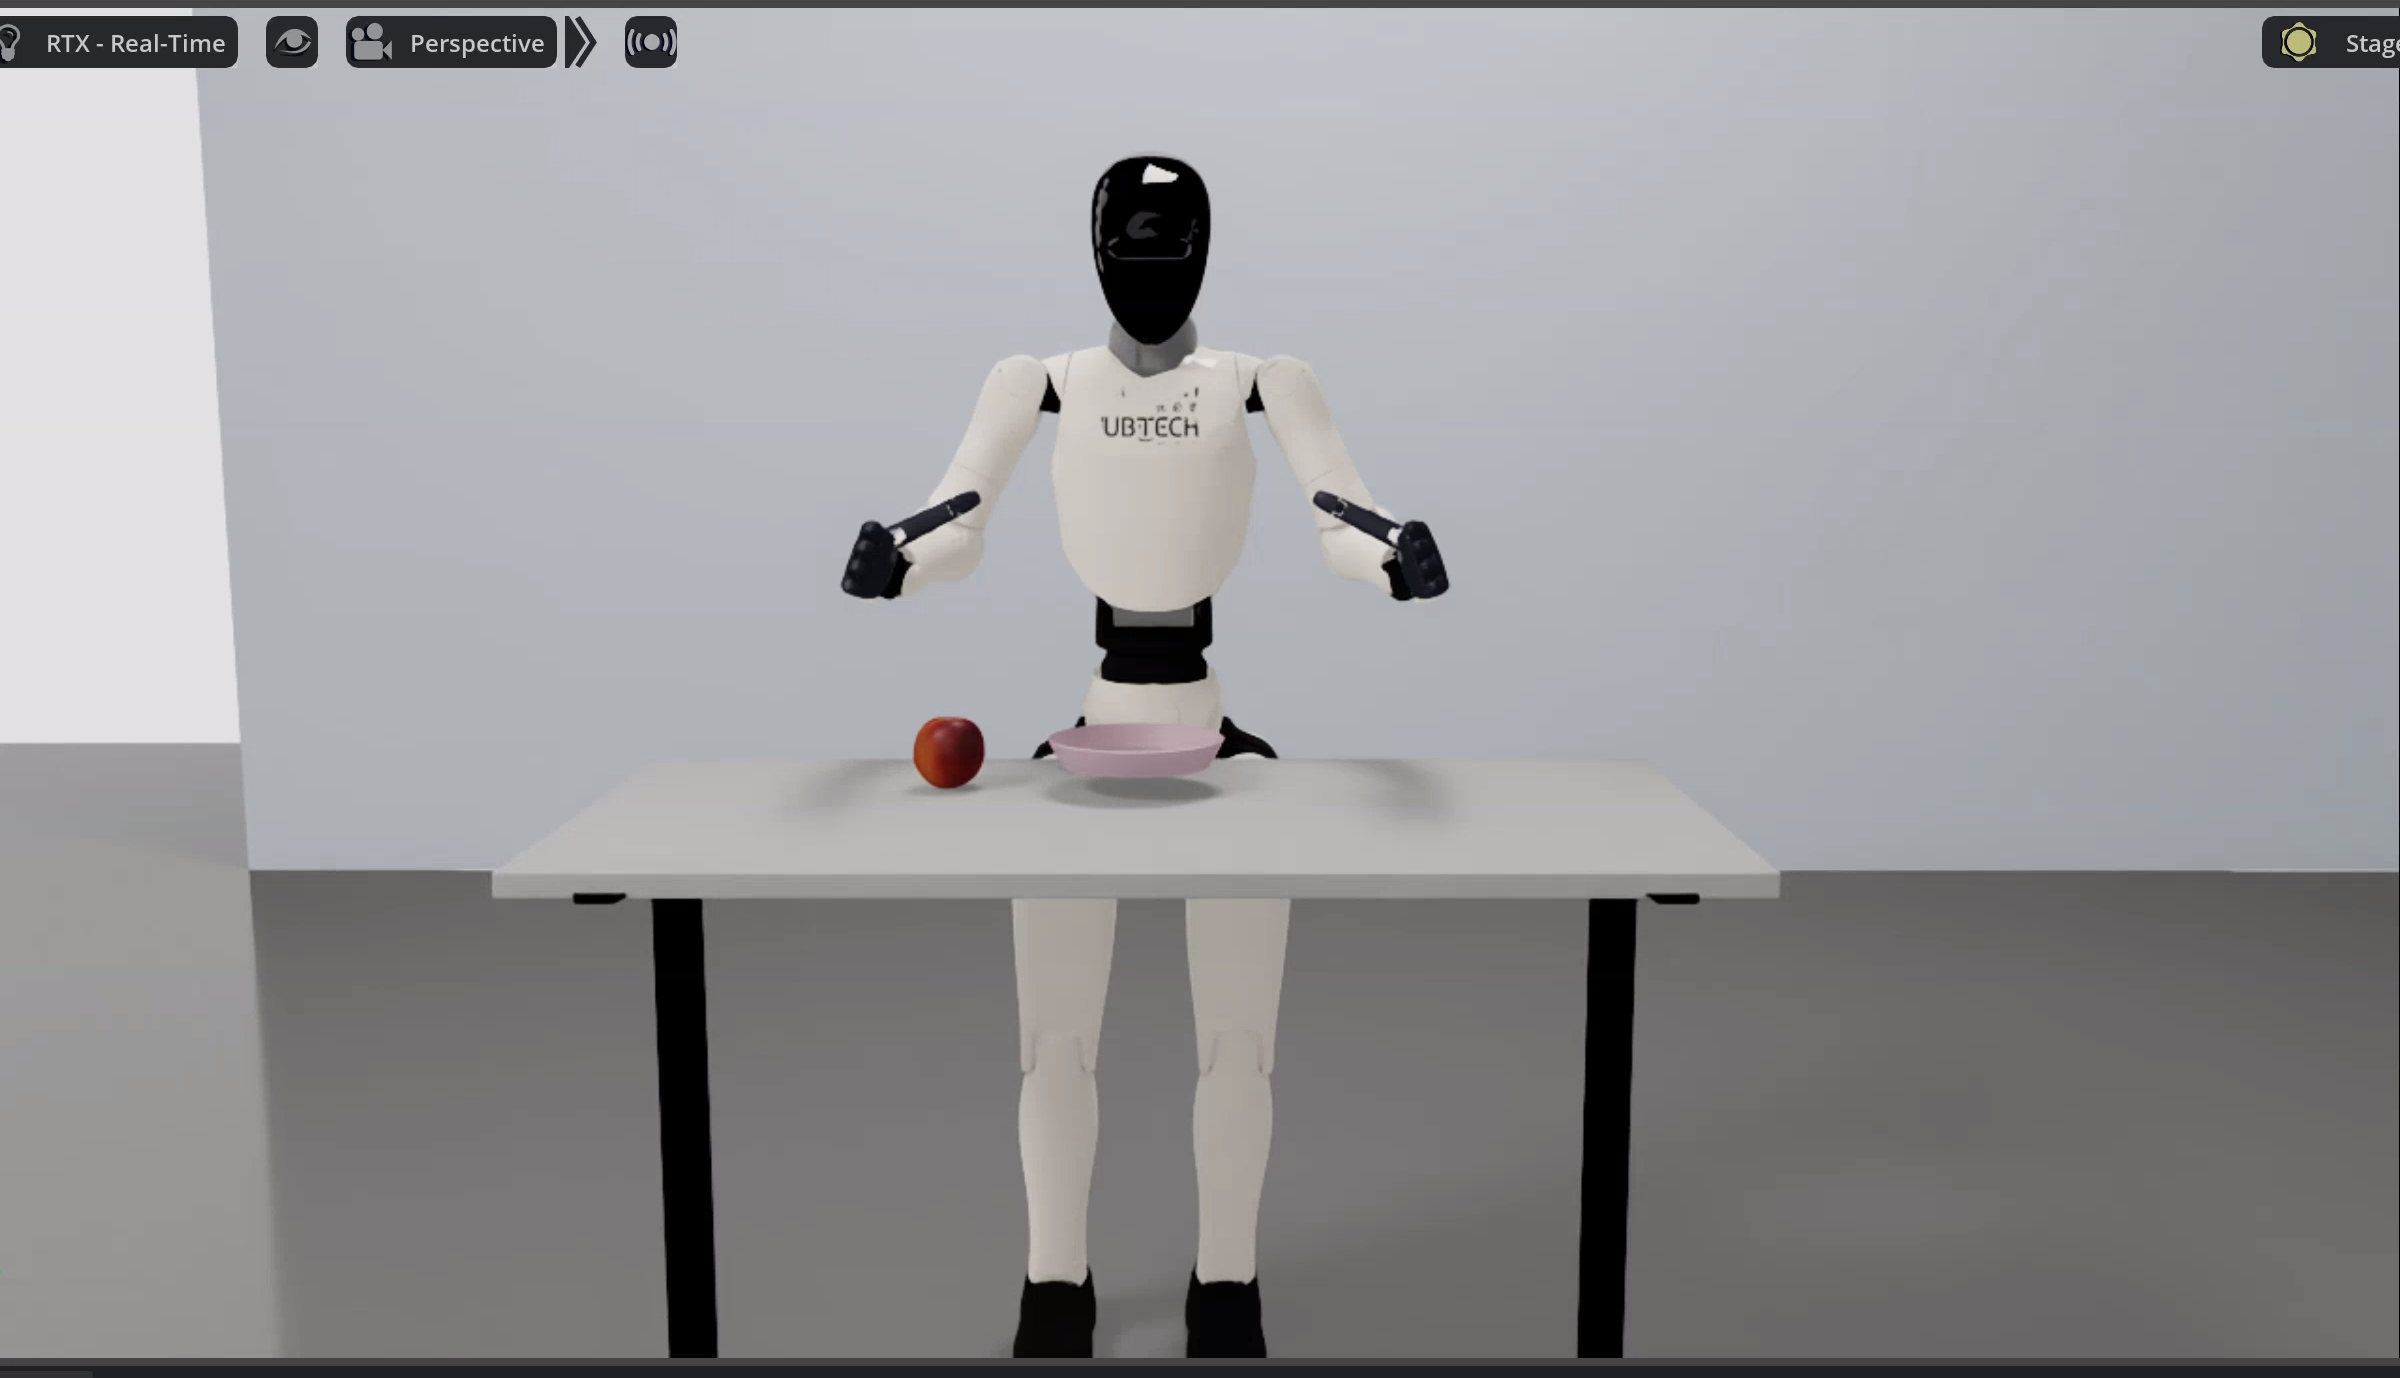
机型规格
| 项目 | 规格 |
|---|---|
| DOF | 53(双臂 14 + 双手 11×2 + 头 2 + 腰 3 + 腿 12) |
| 末端执行器 | 2×灵巧手(每手 11 关节;SDK 6 通道:thumb_swing / thumb_mcp / index_mcp / middle_mcp / ring_mcp / little_mcp) |
| 常用训练维度 | 26D(左臂 7 + 右臂 7 + 左手 6 + 右手 6)/ 13D(右臂 7 + 右手 6,单臂任务) |
| 不参与策略的关节 | 头 2 / 腰 3 / 腿 12(保持机器人当前位;仿真锚定 HOME_POSE) |
| LeRobot 插件 | ubt_IL/walker_c1/lerobot_robot_walker_c1(注册名 walker_c1) |
| USD 模型 | ubt_sim/assets/robots/walker_c1/usd/walker_c1_with_hands.usd |
| 相机 | 头部单目 RGB:仿真 /sensor/camera/head/color/raw,真机 /sensor/camera/head_stereo_left/color/raw |
| 训练分辨率 | 仿真 320×240;真机 640×512(5:4) |
| ROS 域 | 默认 ROS_DOMAIN_ID=0(仿真与真机同域,靠域 ID 隔离) |
真机已验证(2026-11):13D(右臂 7 + 右手 6)、30 fps、头相机 640×512,数据集
walker_c1_real_13d_1RGB(34 集 / 11406 帧)→ 模型walker_c1_real_13d_act_1RGB,真机部署闭环已跑通。
仿真任务场景
| 任务 ID | 场景 | 说明 |
|---|---|---|
UBTSim-WalkerC1-Parlor-v0 |
客厅抓放 | 苹果抓取 + 放置,在线 IK 采集(默认任务) |
C1 与 Walker S2 的仿真 ZMQ 端口同为 5655-5658,同一时间只能运行一个机型。
文档线
平台入口(通用架构与命令见平台概览页):
- 仿真平台 · Walker C1 EDU 共创者 - 容器构建、启动仿真、批量采集、复位与数据回放
- 模仿学习平台 · Walker C1 EDU 共创者 - HDF5 -> LeRobot 转换、ACT 训练、离线评估、部署参数
按使用顺序:
- 仿真全流程 - 端到端:仿真采集 -> 转换 -> 训练 -> 评估 -> 回注仿真部署
- 真机全流程 - 端到端:half_sdk 前置 -> 真机采集 -> 转换 -> 训练 -> 真机部署
- 真机部署 - half_sdk 门禁、摆位/回 home、ROBOT_MODELS 注册表、安全预检
- 推理服务器 - 常驻预热、ZMQ 指令、远程拉起、热切换模型
- 技术架构 - 26D/13D 契约、ZMQ 端口、ROS2 话题、手部映射
部署效果
仿真部署
真机部署