Walker S2 EDU 探索者
Walker S2 EDU 探索者 人形机器人,34 DOF,双手为 PGC 两指夹爪(可选 V4 灵巧手)。
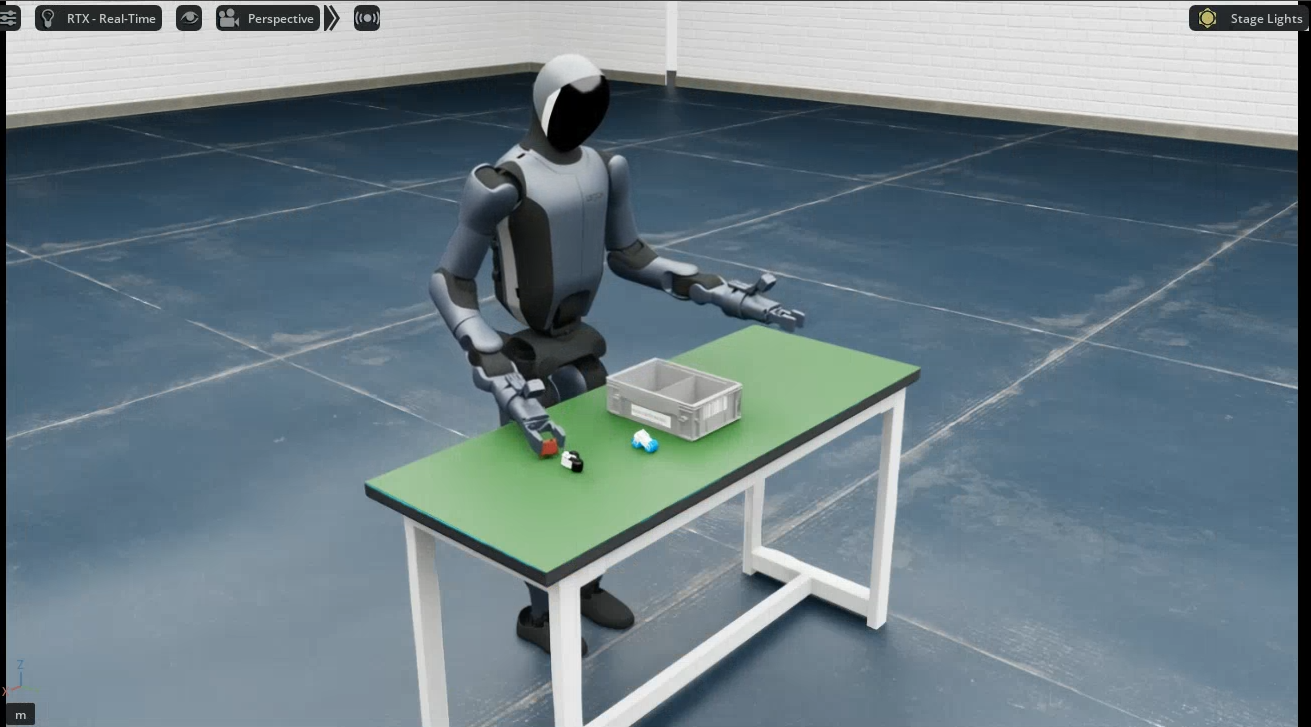
机型规格
| 项目 | 规格 |
|---|---|
| DOF | 34(17 body + 双手) |
| 末端执行器 | 2×2 PGC 两指夹爪(可选 V4 灵巧手 7DOF×2) |
| 常用训练维度 | 10D(右臂 7 + 头 2 + 右夹爪 1)/ 19D(17 body + 2 夹爪)/ 31D(17 body + V4 双手 14) |
| LeRobot 插件 | ubt_IL/walker/lerobot_robot_walker |
| USD 模型 | ubt_sim/assets/robots/walker_s2/s2_v1.usd |
| 相机 | 四路:头部双目 stereo_left/right + 腕部 wrist_left/right |
单臂/单夹爪采集数据中恒定维度会引发训练归一化炸裂(QUANTILES NaN/Inf),真机数据建议降维到 10D(右臂+头+右夹爪)训练。
仿真任务场景
| 任务 ID | 场景 | 说明 |
|---|---|---|
UBTSim-WalkerS2-PartSorting-v0 |
零件分拣 | 4 个零件 + 收纳箱(默认任务) |
UBTSim-WalkerS2-PickPart-v0 |
零件分拣 | 单零件抓取:桌面只保留单个零件,配合 pick_part.py 采集 |
文档线
平台入口(通用架构与命令见平台概览页):
- 仿真平台 · Walker S2 EDU 探索者 - 容器构建、启动仿真、批量采集、机器人控制器工具
- 模仿学习平台 · Walker S2 EDU 探索者 - HDF5 -> LeRobot 转换、ACT / Pi0.5 训练、离线评估
按使用顺序:
- 仿真全流程 - 端到端:仿真采集 -> 转换 -> 训练 -> 评估 -> 回注仿真部署
- 真机全流程 - 端到端:真机采集 -> 转换 -> 训练 -> 评估 -> 真机部署
- 真机部署 - rollout 部署详解、安全预检、ROBOT_MODELS 注册表、在线评估
- 推理服务器 - 常驻预热、ZMQ 指令、远程拉起、热切换模型
部署效果
仿真部署
真机部署