Walker C1 EDU 共创者 仿真全流程:采集 -> 转换 -> 训练 -> 评估 -> 部署
适用机器人:Walker C1 EDU 共创者 数据来源:Isaac Sim 仿真器采集(
ubt_sim项目,任务UBTSim-WalkerC1-Parlor-v0) 容器:lerobot-tienkung(ubt_IL/docker/run.sh构建/启动,项目挂载/ubt_IL)
本文档给出 Walker C1 EDU 共创者 从仿真 HDF5 原始数据到 LeRobot 数据集、ACT 模型训练、离线策略评估、最终回注仿真器部署的完整工作流程。全部转换/训练/评估/部署脚本在 ubt_IL 容器内执行。
目录
- 0. 全流程总览
- 1. 前置:仿真数据采集(ubt_sim)
- 2. 启动容器(ubt_IL)
- 3. 数据转换(HDF5 -> LeRobot)
- 3.1 转换命令
- 3.2 数据可视化
- 4. 模型训练
- 5. 策略评估(离线 MSE)
- 6. 仿真部署(闭环验证)
- 7. 常见问题
0. 全流程总览
ubt_sim 采集 HDF5 ──► convert.sh ──► LeRobot 数据集 ──► lerobot-train ──► checkpoint
                                                                 │
                                                                 ├─► eval_policy.py(离线)
                                                                 └─► rollout.sh(仿真闭环)
| 阶段 | 命令 | 产物 |
|---|---|---|
| 仿真采集 | ubt_sim/teleoperation/control/walker_c1/save_data.sh |
ubt_sim/dataset/walker_c1/<epoch>/trajectory.hdf5 |
| 转换 | scripts/convert/walker_c1/convert.sh |
ubt_IL/dataset/walker_c1_sim_{26d,13d}_1RGB |
| 训练 | scripts/train/walker_c1/train.sh |
ubt_IL/model/walker_c1_sim_26d_act_1RGB |
| 评估 | scripts/eval/eval_policy.py |
scripts/eval/output/.../results.json |
| 部署 | scripts/deploy/walker_c1/rollout.sh |
仿真机械臂动作 |
1. 前置:仿真数据采集(ubt_sim)
仿真环境、任务场景、复位与回放的完整说明见 仿真平台。
# ① ubt_sim 容器内启动仿真(另开终端)
UBT_SIM_ROBOT=walker_c1 bash run.sh bash
bash scripts/start_c1_pick_place_sim.sh        # 或 UBT_SIM_TASK=UBTSim-WalkerC1-Parlor-v0 bash scripts/start_sim.sh

# ② 采集:默认 1 集;--batch 20 批量变位置
bash teleoperation/control/walker_c1/save_data.sh --batch 20
- 仿真窗口
R= 场景复位,Space= 请求保存当前 episode。 - 落盘路径
ubt_sim/dataset/walker_c1/<epoch 秒>/trajectory.hdf5,15 Hz,单路camera_head640×480 PNG。 - 采集前确认
/mc/sdk/robot_state有数据(约 48 Hz)、手部增益 10/1 + effort 2 N·m。
2. 启动容器(ubt_IL)
cd ubt_IL/docker
bash run.sh build      # 首次;Thor 机型自动切 Dockerfile.thor
bash run.sh start
bash run.sh check      # 应看到 walker_c1 plugin / bridge / ROS2 msgs 三行 [OK]
bash run.sh bash       # 进入容器,后续命令均在容器内执行
容器内 /ubt_sim 为只读挂载;ls /ubt_sim 报不存在说明容器是旧挂载建的,bash run.sh rm && bash run.sh start 重建。
3. 数据转换(HDF5 -> LeRobot)
仿真数据落在 ubt_sim/dataset/walker_c1/<epoch 秒>/trajectory.hdf5;ubt_IL 容器会把 ubt_sim/ 只读挂载到 /ubt_sim,转换时可直接读取,无需拷贝。
3.1 转换命令
# 先转一集验证链路
bash /ubt_IL/scripts/convert/walker_c1/convert.sh --save_one true --overwrite

# 全量(26 维,双臂 + 双手)
bash /ubt_IL/scripts/convert/walker_c1/convert.sh --overwrite

# 13 维(右臂 + 右手,单臂任务)
DIM=13 bash /ubt_IL/scripts/convert/walker_c1/convert.sh --overwrite
默认参数:DIM=26、CONFIG=configs/walker_c1_sim_26d_1RGB.json、REPO_ID=walker_c1_sim_26d_1RGB、FPS=15、TASK_NAME=walker_c1_sim_pick_place、HDF5_REL_PATH=trajectory.hdf5、TAIL_TRIM=10。
常用覆盖:REPO_ID、TASK_NAME、FPS、SRC_ROOT、TGT_PATH、TRIM_STATIONARY。执行 bash convert.sh --help 查看全部。
校验:
python - <<'PY'
import json
info = json.load(open("/ubt_IL/dataset/walker_c1_sim_26d_1RGB/meta/info.json"))
print(info["total_episodes"], info["features"]["observation.state"]["shape"],
      info["features"]["observation.images.camera_head"]["shape"])
PY
期望输出:11 [26] [3, 240, 320](集数取决于采集量)。
仓库自带仿真数据约 11 集 × 100 帧,仅够 smoke 与流程验证;正式仿真训练需补采(建议 ≥ 50 集)。
3.2 数据可视化
HF_HUB_OFFLINE=1 lerobot-dataset-viz \
  --repo-id walker_c1_sim_26d_1RGB \
  --episode-index 0 \
  --root /ubt_IL/dataset/walker_c1_sim_26d_1RGB
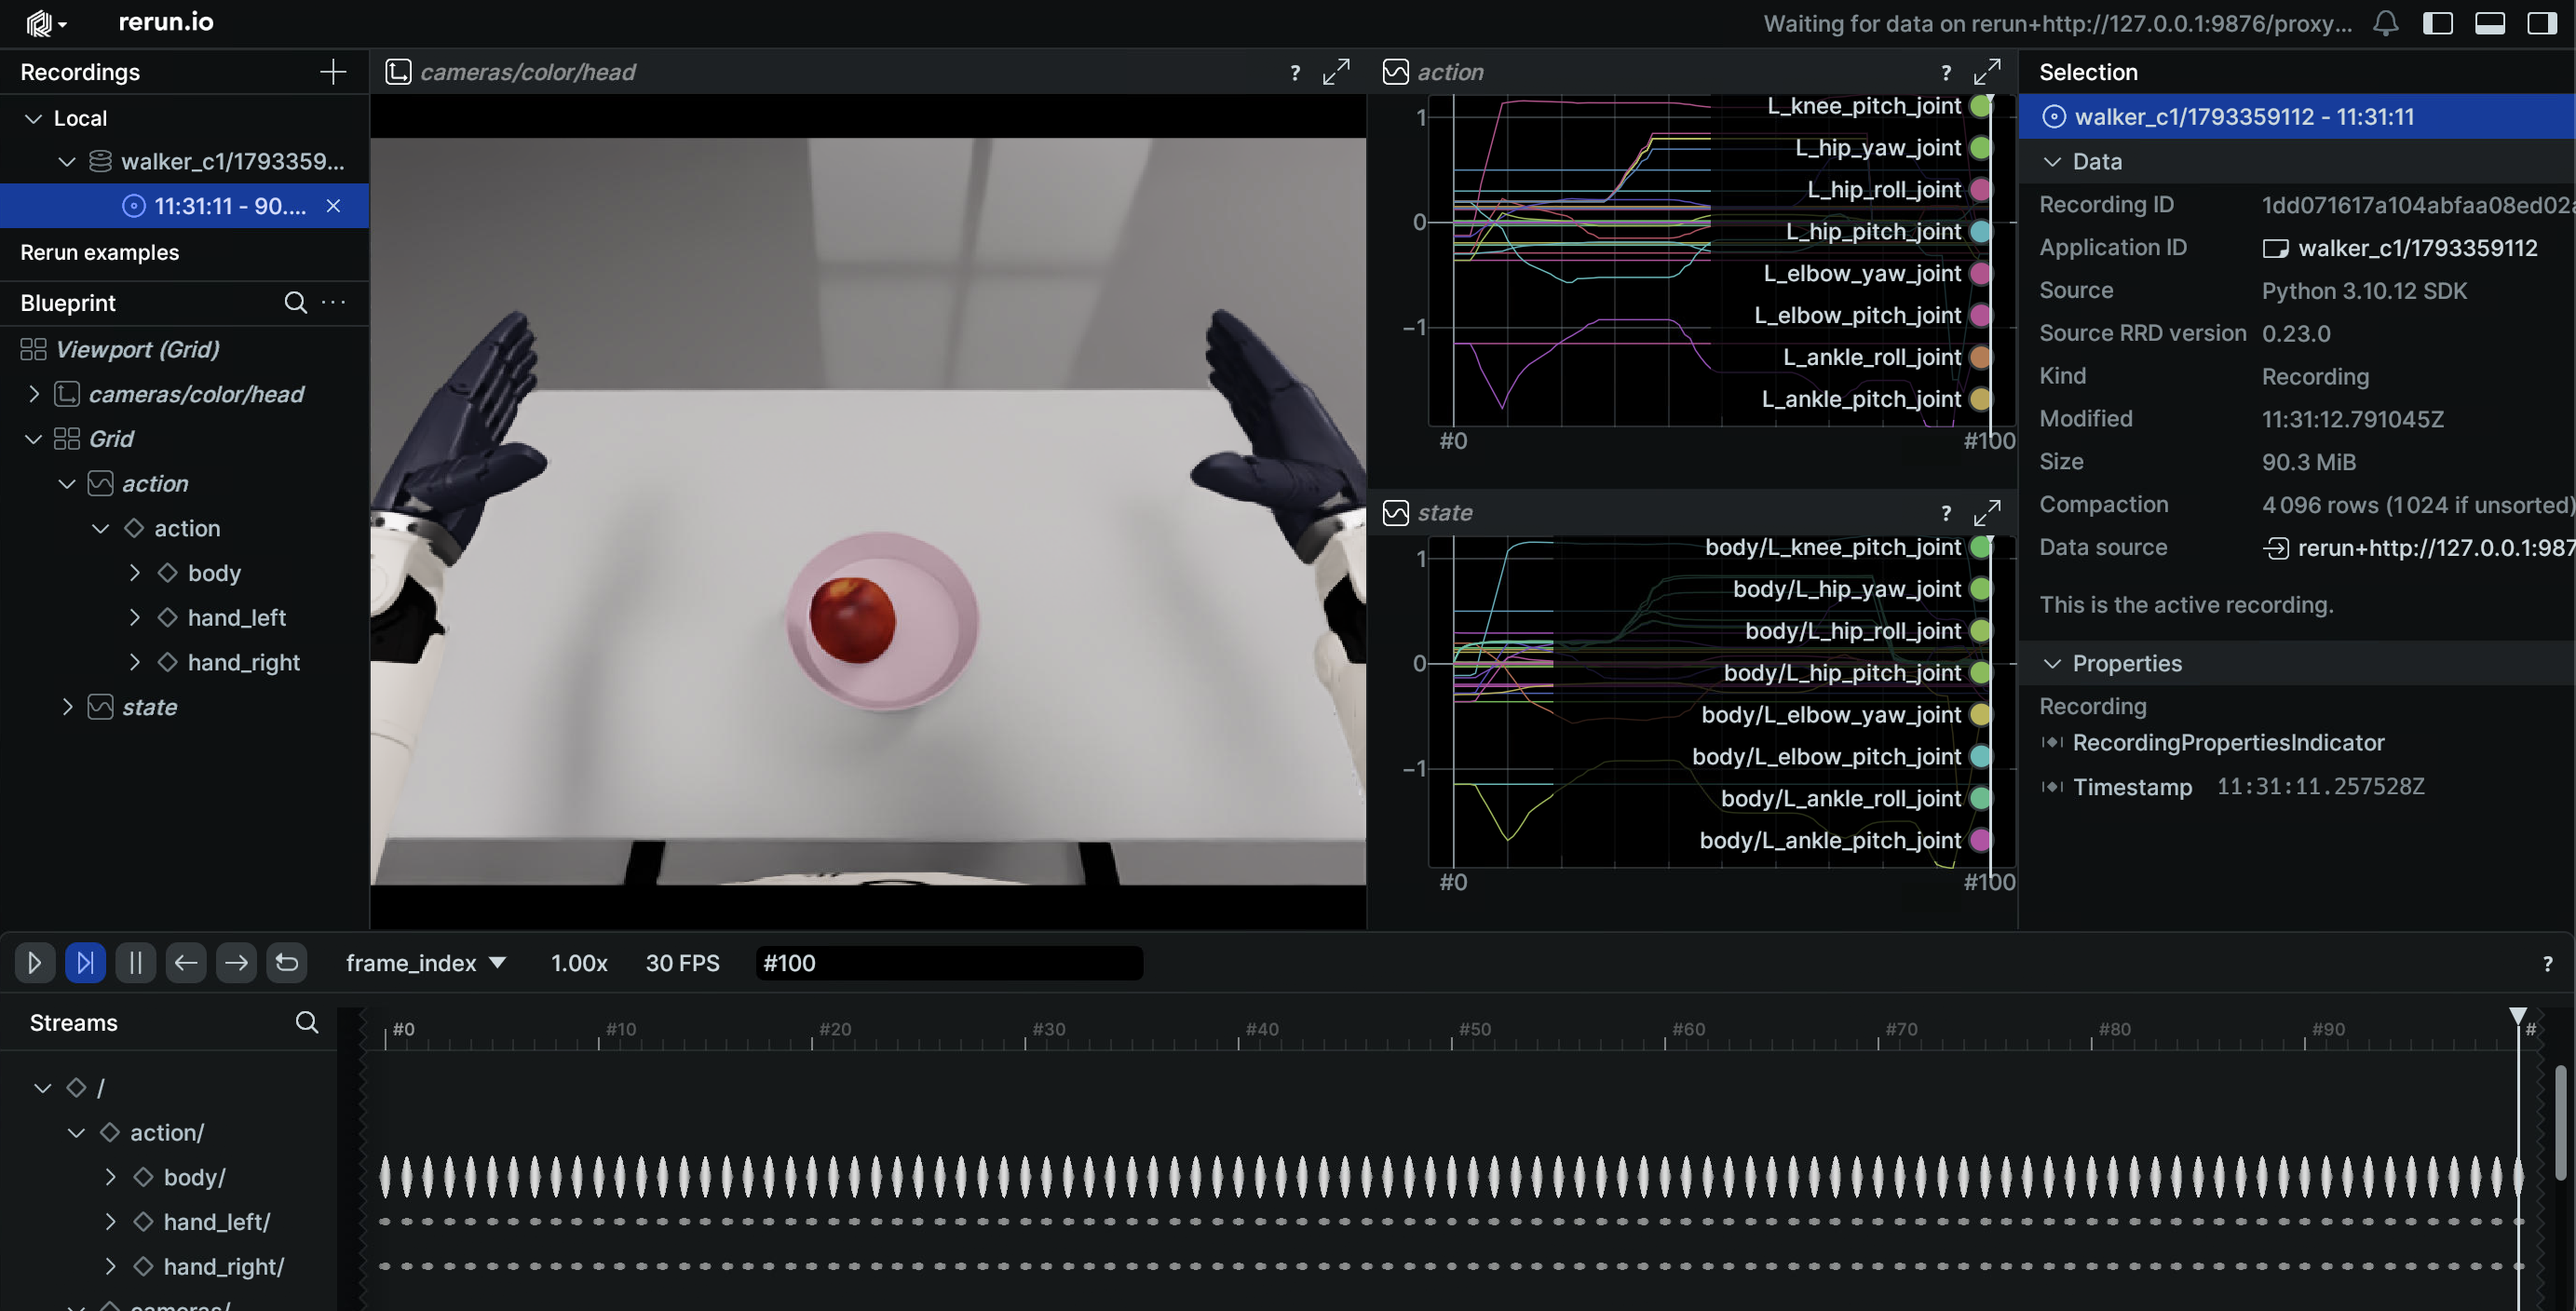
--root须指向包含meta/的数据集目录本身;--episode-index一次只可视化一集。
4. 模型训练
# 冒烟测试:2 步、不落盘
bash /ubt_IL/scripts/train/walker_c1/train.sh --steps=2 --save_checkpoint=false

# 正式训练(默认 ACT / 26 维仿真配置)
bash /ubt_IL/scripts/train/walker_c1/train.sh

# 覆盖常用参数
OUTPUT_DIR=/ubt_IL/model/walker_c1_sim_26d_act_1RGB_v2 \
STEPS=50000 SAVE_FREQ=5000 BATCH_SIZE=8 \
bash /ubt_IL/scripts/train/walker_c1/train.sh

# 断点续训(CONFIG 指向 checkpoint 内 train_config.json)
CONFIG=/ubt_IL/model/walker_c1_sim_26d_act_1RGB/checkpoints/last/pretrained_model/train_config.json \
RESUME=true bash /ubt_IL/scripts/train/walker_c1/train.sh
关键配置(configs/train_config_walker_c1_sim_act_26d_1RGB.json):
| 项 | 值 |
|---|---|
| 策略 | ACT,chunk_size=n_action_steps=100 |
| 输入 | observation.images.camera_head [3,240,320] + observation.state [26] |
| 输出 | action [26] |
| 训练 | batch_size=8、steps=30000、save_freq=5000 |
产物:checkpoints/<step>/pretrained_model(含 config.json + model.safetensors)+ checkpoints/last。
5. 策略评估(离线 MSE)
/lerobot/.venv/bin/python /ubt_IL/scripts/eval/eval_policy.py \
  --policy-path /ubt_IL/model/walker_c1_sim_26d_act_1RGB/checkpoints/last/pretrained_model \
  --dataset-path /ubt_IL/dataset/walker_c1_sim_26d_1RGB \
  --episodes 5 \
  --inference-freq 15 \
  --plot \
  --plot-dir /ubt_IL/scripts/eval/output/eval_walker_c1_sim_26d_act \
  --output /ubt_IL/scripts/eval/output/eval_walker_c1_sim_26d_act/results.json \
  --device cuda
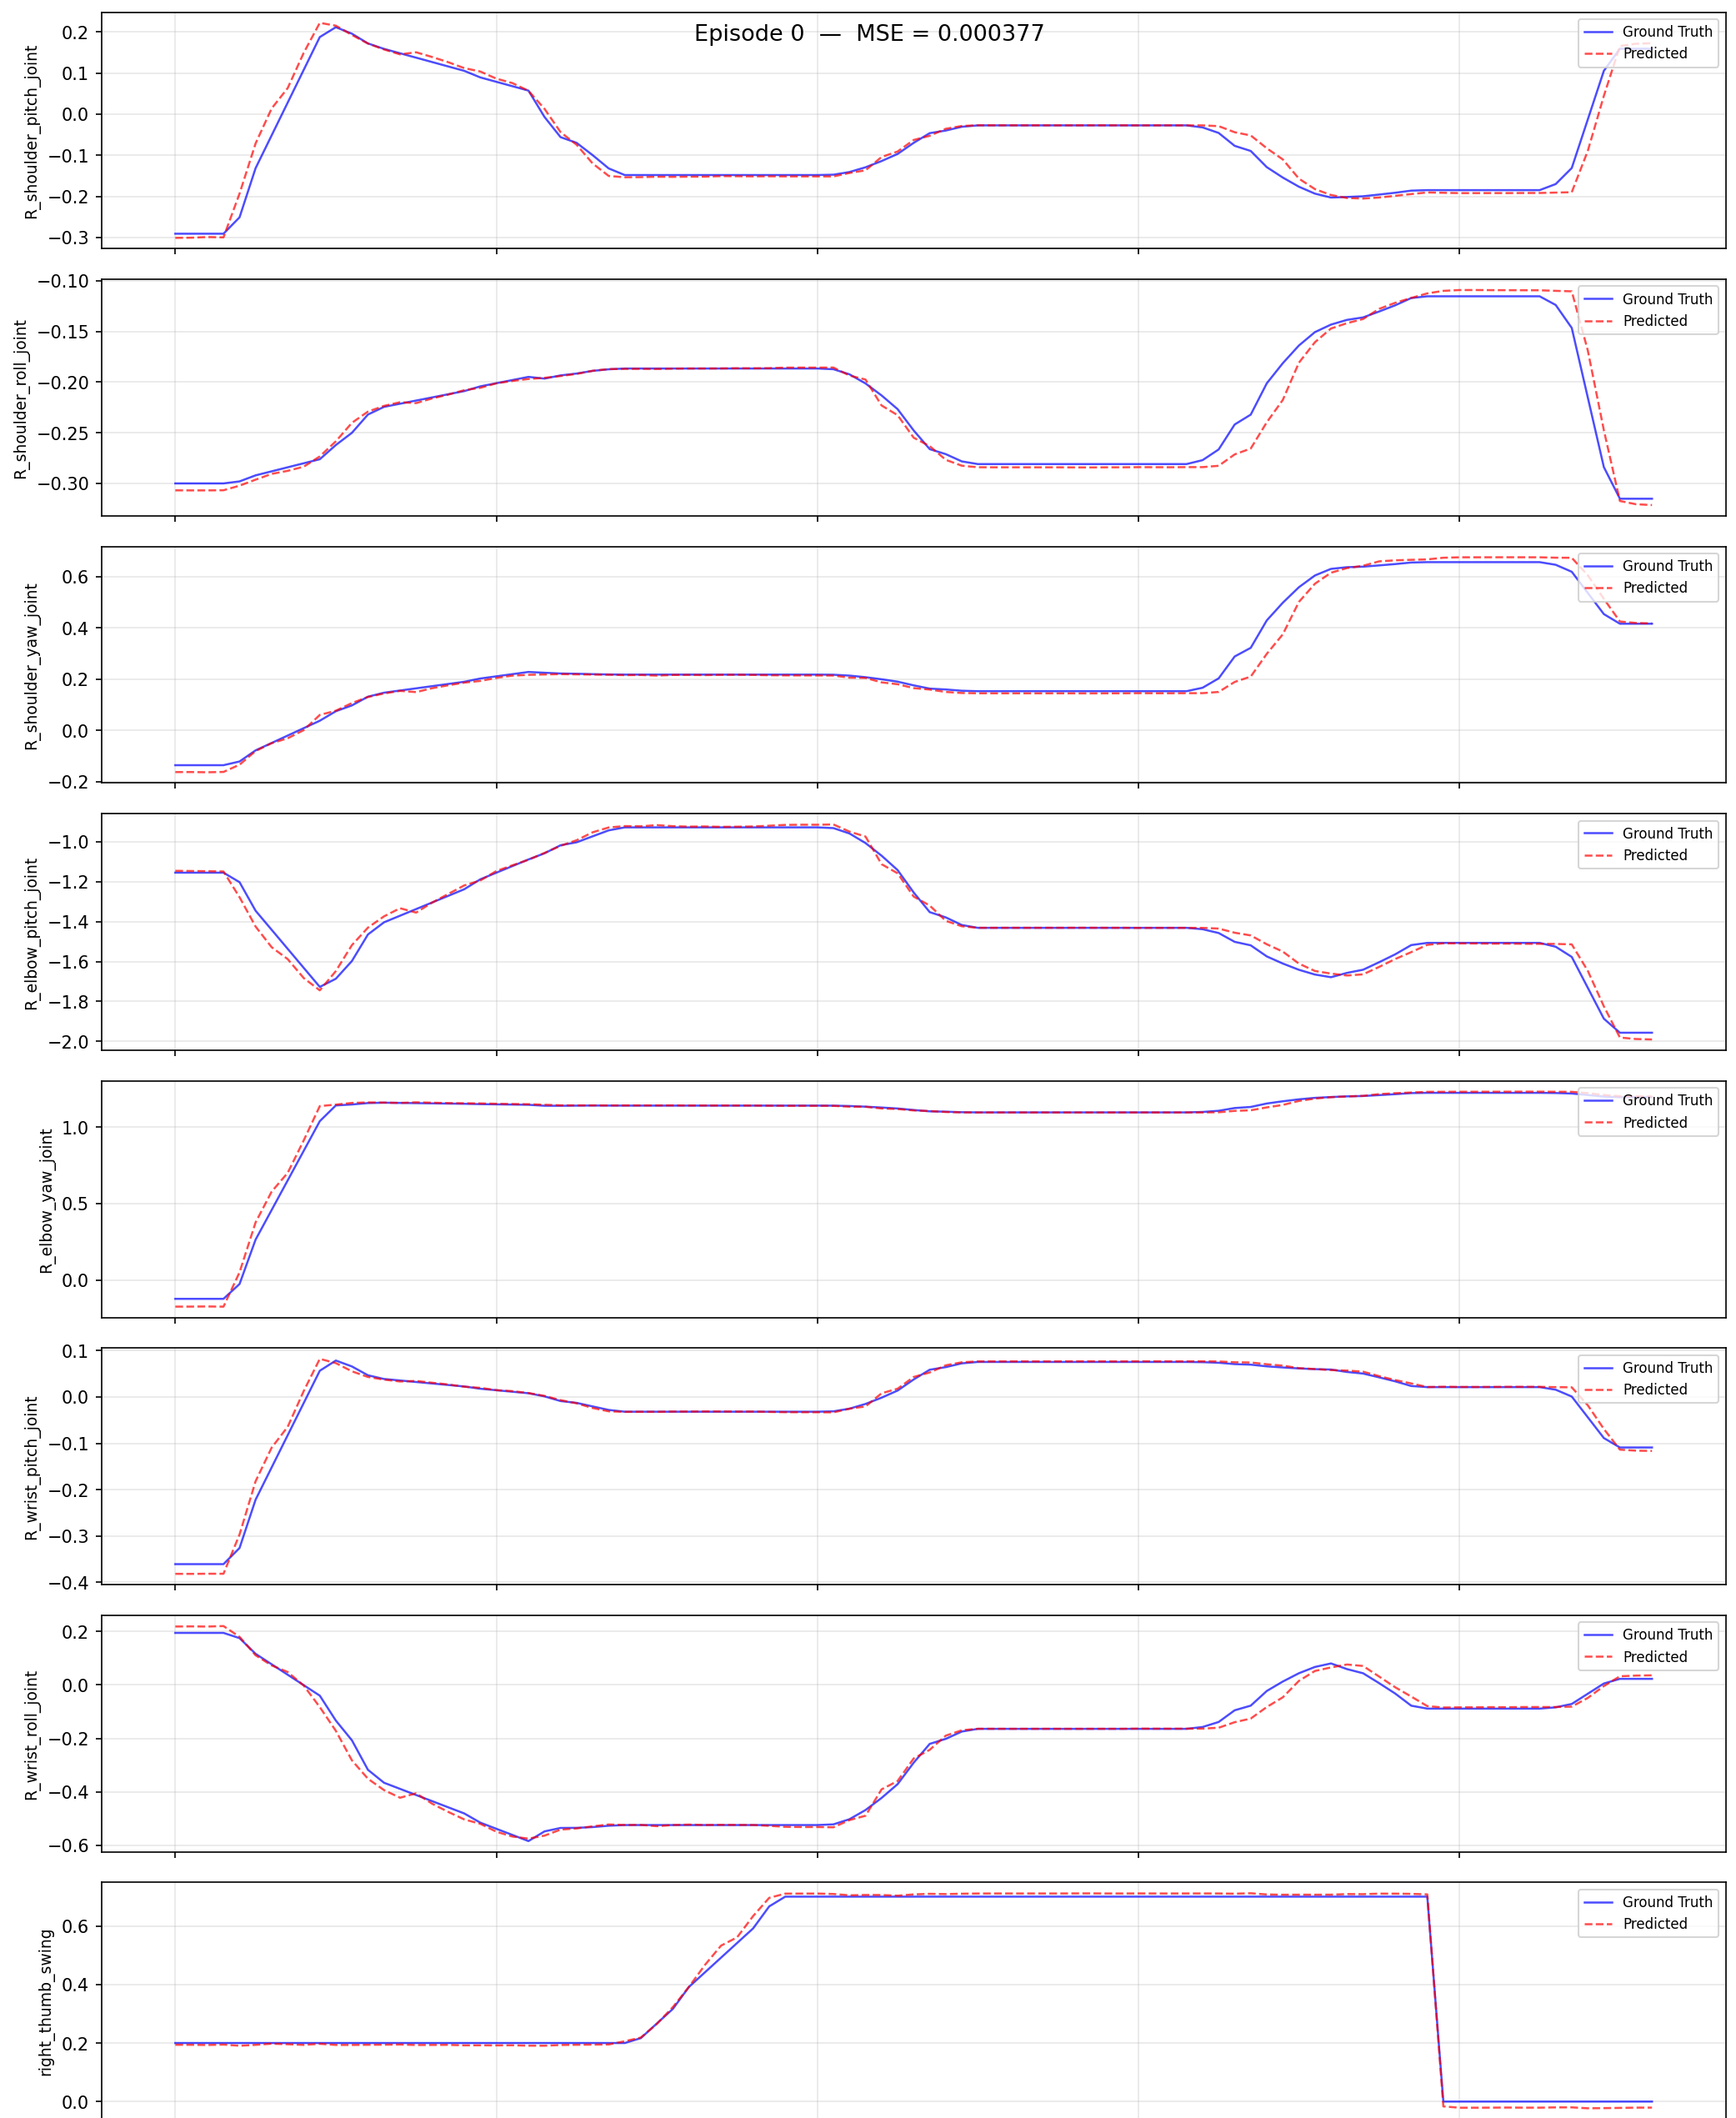
--inference-freq 15 模拟 15 Hz 部署节奏;--plot 输出逐关节 GT vs Pred 曲线,写到 --plot-dir 下(每个 episode 一张)。
也可先做单帧推理自检:
python /ubt_IL/scripts/deploy/walker_c1/infer_check.py \
  --checkpoint /ubt_IL/model/walker_c1_sim_26d_act_1RGB/checkpoints/last/pretrained_model \
  --dataset /ubt_IL/dataset/walker_c1_sim_26d_1RGB --frame 0
6. 仿真部署(闭环验证)
# ① 确认仿真已在跑(ubt_sim 容器),ROS 域一致
export ROS_DOMAIN_ID=0        # 仿真与部署必须同一个值(ubt_sim 默认 0;隔离时两边都设 146)

# ② 相机
python3 /ubt_IL/scripts/deploy/walker_c1/preview_camera.py --once --save-frame /tmp/c1.jpg

# ③ 复位 + 预备位(三段式)
bash /ubt_IL/scripts/deploy/walker_c1/robot_ready.sh

# ④ rollout(仿真用 WALKER_C1_REAL=0)
WALKER_C1_REAL=0 SDK_GUARD=0 RESET_MODE=sim-scene \
POLICY_PATH=/ubt_IL/model/walker_c1_sim_26d_act_1RGB/checkpoints/last/pretrained_model \
  bash /ubt_IL/scripts/deploy/walker_c1/rollout.sh

# ⑤ 多集(每集复位 + 重启进程;base strategy 不支持 --strategy.num_episodes)
EPISODES=5 DURATION=20 RESET_MODE=both \
WALKER_C1_REAL=0 SDK_GUARD=0 \
POLICY_PATH=/ubt_IL/model/walker_c1_sim_26d_act_1RGB/checkpoints/last/pretrained_model \
  bash /ubt_IL/scripts/deploy/walker_c1/rollout.sh
端口:C1 插件 5661/5662/5663;ubt_sim C1 桥接 5655-5658;可同时运行。13D 模型加 ROBOT_MODEL=walker_c1_13d(仿真默认 walker_c1_26d)。
部署效果演示:
7. 常见问题
| 现象 | 处理 |
|---|---|
| 转换「Found 0 episodes」 | SRC_ROOT 下没有 */trajectory.hdf5;确认 HDF5_REL_PATH |
meta/info.json 里图像是 640×480 |
配置被改过;应为 image_size: [320,240] |
| 训练 loss 不降 | 数据太少(约 11 集);先补采或减少 dim_model |
| rollout 维度预检失败 | policy 维度与 ROBOT_MODEL 不一致(26D / 13D);或 ROBOT_CONFIG 指向了别的机型配置 |
| 头/腰/腿缓慢下沉 | 仿真侧未下发关节应保持 HOME_POSE;确认没有外部节点在发这些关节 |
| 相机不开图 | preview_camera.py 的 --topic;ROS_DOMAIN_ID;QoS BEST_EFFORT |
| 动作很慢/很卡 | 提高 FPS;INFERENCE_TYPE=act_async INFERENCE_HZ=2 |
| 抓空 / 苹果被打飞 | 仿真 reset 后残留状态不干净:重启 sim_runner,用 /sim/cmd_set_object_pose 把苹果放回训练位置,再 robot_ready.sh |