Walker C1 EDU 共创者 真机全流程:采集 -> 转换 -> 训练 -> 评估 -> 部署¶
适用机器人:Walker C1 EDU 共创者 数据来源:真机遥操作/脚本采集(Thinker Studio 或
ubt_sim/teleoperation/control/walker_c1) 对应代码:ubt_IL/scripts/{convert,train,eval,deploy}/walker_c1/
真机与仿真共用同一套 ROS2 接口(mc_task_msgs / mc_state_msgs / sensor_msgs/Image),靠 ROS_DOMAIN_ID 隔离。RL 部署链路只发 26 维(双臂 + 双手)或 13 维(右臂 + 右手),头/腰/腿保持机器人当前位。
✅ 真机已验证(2026-11):完整闭环已跑通——13D = 右臂 7 + 右手 6(
ROBOT_MODEL=walker_c1_13d,30 fps,头相机head_stereo_left/color/raw640×512):真机数据集walker_c1_real_13d_1RGB(34 集 / 11406 帧)→ 训练walker_c1_real_13d_act_1RGB→ 真机部署。
真机 ROS2 ──► ubt_sim/teleoperation/control/walker_c1(采集) ──► HDF5
                                                                    │
容器内:convert.sh → train.sh → eval_policy.py → robot_ready.sh + rollout.sh
                                                                    │
LeRobot (3.12) ──ZMQ 5661/5662──► ros2_walker_c1_bridge.py (3.10) ──► 真机
目录¶
0. 全流程总览¶
| 阶段 | 位置 | 命令 |
|---|---|---|
| 切 SDK 控制 | 操作机 / 容器 | bash scripts/deploy/walker_c1/sdk_mode.sh half_sdk |
| 真机采集 | 操作机 / ubt_sim 容器 | teleoperation/control/walker_c1/save_data.sh |
| 容器 | 操作机 | cd ubt_IL/docker && bash run.sh start && bash run.sh bash |
| 转换 | 容器 | scripts/convert/walker_c1/convert.sh |
| 训练 | 容器(GPU) | scripts/train/walker_c1/train.sh |
| 评估 | 容器 | scripts/eval/eval_policy.py |
| 部署 | 容器(机器人侧) | robot_ready.sh + rollout.sh |
1. 真机前置¶
- 切 SDK 控制(必须 half_sdk):C1 手臂只在
workMode=develop+developModeState=HalfSdkActive下接收 ROS2 关节指令(normal下指令被忽略,full_sdk会交出全身平衡,不用于 VLA)。用部署脚本一键完成(进入开发者模式 → 腿部 STAND → half_sdk),默认经 SSH 在机器人开发者容器内执行(ubt@192.168.11.3:2222):
bash /ubt_IL/scripts/deploy/walker_c1/sdk_mode.sh status     # 查看工作模式/运控权限/腿部/急停
bash /ubt_IL/scripts/deploy/walker_c1/sdk_mode.sh check      # 只校验(0=可部署)
bash /ubt_IL/scripts/deploy/walker_c1/sdk_mode.sh half_sdk   # 切换
bash /ubt_IL/scripts/deploy/walker_c1/sdk_mode.sh normal     # 恢复 normal
rollout.sh / robot_ready.sh / robot_home.sh / inference_server.sh 已内置门禁,非 half_sdk 时拒绝运行(真机带 WALKER_C1_REAL=1 或 SDK_GUARD=1;仿真用默认 SDK_GUARD=auto 自动跳过)。
-
ROS 域:真机默认
ROS_DOMAIN_ID=0;仿真与真机部署必须用同一个值,需要隔离时两边都设146。 -
DDS:Thor 机型(C1 本体)必须与主控栈同 RMW——机器人栈是
rmw_cyclonedds_cpp+CYCLONEDDS_URI(绑定mgbe2_0,本机192.168.11.3)。IL 容器由docker/run.sh自动注入同款环境并挂载docker/cyclonedds_thor.xml(CYCLONEDDS_URI=file:///opt/cyclonedds_thor.xml),无需手工设置。改配置时注意两条实测坑: -
<Interfaces>必须写在<General>里(Humble 的 CycloneDDS 0.10+),放<Domain>下只报unknown element并回退默认网卡;网卡只写mgbe2_0,不要写lo(非 multicast)。 - 域 0 内 participant 很多,默认上限会报
Failed to find a free participant index for domain 0;配置里已设ParticipantIndex=none、MaxAutoParticipantIndex=120。
若走 FastDDS(仿真/远程机),改 RMW_IMPLEMENTATION=rmw_fastrtps_cpp,并把本机网卡 IP(Thor 为 192.168.11.3,Walker 直连对端 192.168.11.99)加进 docker/fastdds_no_shm.xml 白名单。
- 状态自检(容器内,
run.sh bash之后):
source /opt/ros/humble/setup.bash
source /ubt_IL/walker_s2/walker_sdk_ros2/install/setup.bash
export ROS_DOMAIN_ID=0
ros2 topic hz /mc/sdk/robot_state                                 # Thor 实测 ≈ 460-490 Hz
ros2 topic hz /sensor/camera/head_stereo_left/color/raw           # shm_msgs/Image6m
ros2 topic info -v /mc/sdk/robot_command                          # 应有订阅者(SDK 控制已切)
真机 RobotState 只有 19 个关节(双臂 14 + 头 2 + 腰 3,无腿),bridge 按名取 14 个臂关节,不受影响;头/腰/腿不在策略内、也不下发。
- 安全:机器人置于安全位;首次
DURATION=10短时验证;手边留急停。
2. 真机采集¶
# ubt_sim 容器内(真机同域,不复用仿真进程)
bash teleoperation/control/walker_c1/save_data.sh
bash teleoperation/control/walker_c1/save_data.sh --batch 20
产物与仿真一致:ubt_sim/dataset/walker_c1/<epoch>/trajectory.hdf5(15 Hz、31 body + 6+6 手、1 路 RGB)。也可使用 Thinker Studio 遥操数采平台,直接导出 LeRobot v3 数据集。
采集端需要真机相机话题——C1 真机没有 /sensor/camera/head/color/raw,只有:
| 话题 | 类型 | 说明 |
|---|---|---|
/sensor/camera/head_stereo_left/color/raw |
shm_msgs/Image6m |
策略输入用它:1920×1536、yuv422(UYVY)、step=3840、6 MB 定长 |
~~/sensor/camera/head_stereo_left/color/compressed~~ |
sensor_msgs/CompressedImage |
本机视觉栈重启后已不再发布 |
head_stereo_right / head_fisheye_left,right / mono_chin / wrist_left,right |
同族 | 其它视角 |
宽高比:真机原生 1920×1536(5:4),采集侧 pkl 存 JPEG 时已缩一半(960×768,仍是 5:4)。部署与训练统一按 640×512(5:4,1920×1536 的精确 1/3) 处理,不做裁剪、不改变比例。
采集/部署时用 WALKER_C1_CAMERA_TOPIC + WALKER_C1_CAMERA_MSG_TYPE(部署脚本用 CAMERA_TOPIC / CAMERA_MSG_TYPE)指定。注意:/compressed 结尾会推断成压缩图,其余默认 sensor_msgs/Image,真机的 shm_msgs/Image6m 必须显式给类型,否则订阅类型不匹配。
3. 启动容器¶
Thor 机型(L4T r38 / sm_110)由 env.sh 自动切到 Dockerfile.thor(镜像 lerobot-tienkung:humble-thor,基镜像为机器人自带 ros2_ws:humble-dyn)。不要用 Orin 的 Dockerfile.arm64(r36 基镜像 + sm_87 wheel,在 Thor 上跑不起来)。
run.sh check 应包含:
[OK] walker_c1 plugin: installed[OK] walker_c1 bridge: available[OK] walker ROS2 msgs: installed(mc_state_msgs/mc_task_msgs,与 walker_s2 共用工作空间)[OK] torch: 2.9.0+cu130 | arch: ...,sm_110,... | kernel: ok[INFO] RMW: rmw_cyclonedds_cpp | CYCLONEDDS_URI=file:///opt/cyclonedds_thor.xml
4. 数据转换(HDF5 -> LeRobot)¶
4.1 转换命令¶
已验证路径:真机 13D(配置 configs/walker_c1_real_13d_1RGB.json,13 维 = 右臂 7 + 右手 6,头相机 640×512,30 fps):
CONFIG=/ubt_IL/scripts/convert/walker_c1/configs/walker_c1_real_13d_1RGB.json \
SRC_ROOT=/ubt_IL/dataset/walker_c1 \
REPO_ID=walker_c1_real_13d_1RGB \
FPS=30 \
bash /ubt_IL/scripts/convert/walker_c1/convert.sh --overwrite
- 若数据仍在
ubt_sim/dataset/walker_c1,可省略SRC_ROOT(脚本自动回退)或显式指定。 - 真机录制为 30 fps,转换
FPS与数据集帧率保持一致;需其他帧率用RESAMPLE_FPS重采样。 - 26D 真机用
walker_c1_real_26d_1RGB.json(双臂任务)。 - 真机手部值域已核对:右手
thumb_swing ≤0.68 / thumb_mcp ≤0.82 / 四指 ≤0.85,均在部署限位(0.96 / 1.04 / 1.57)内。
仿真数据转换见 仿真全流程 · 数据转换。
4.2 数据可视化¶
HF_HUB_OFFLINE=1 lerobot-dataset-viz \
  --repo-id walker_c1_real_13d_1RGB \
  --episode-index 0 \
  --root /ubt_IL/dataset/walker_c1_real_13d_1RGB
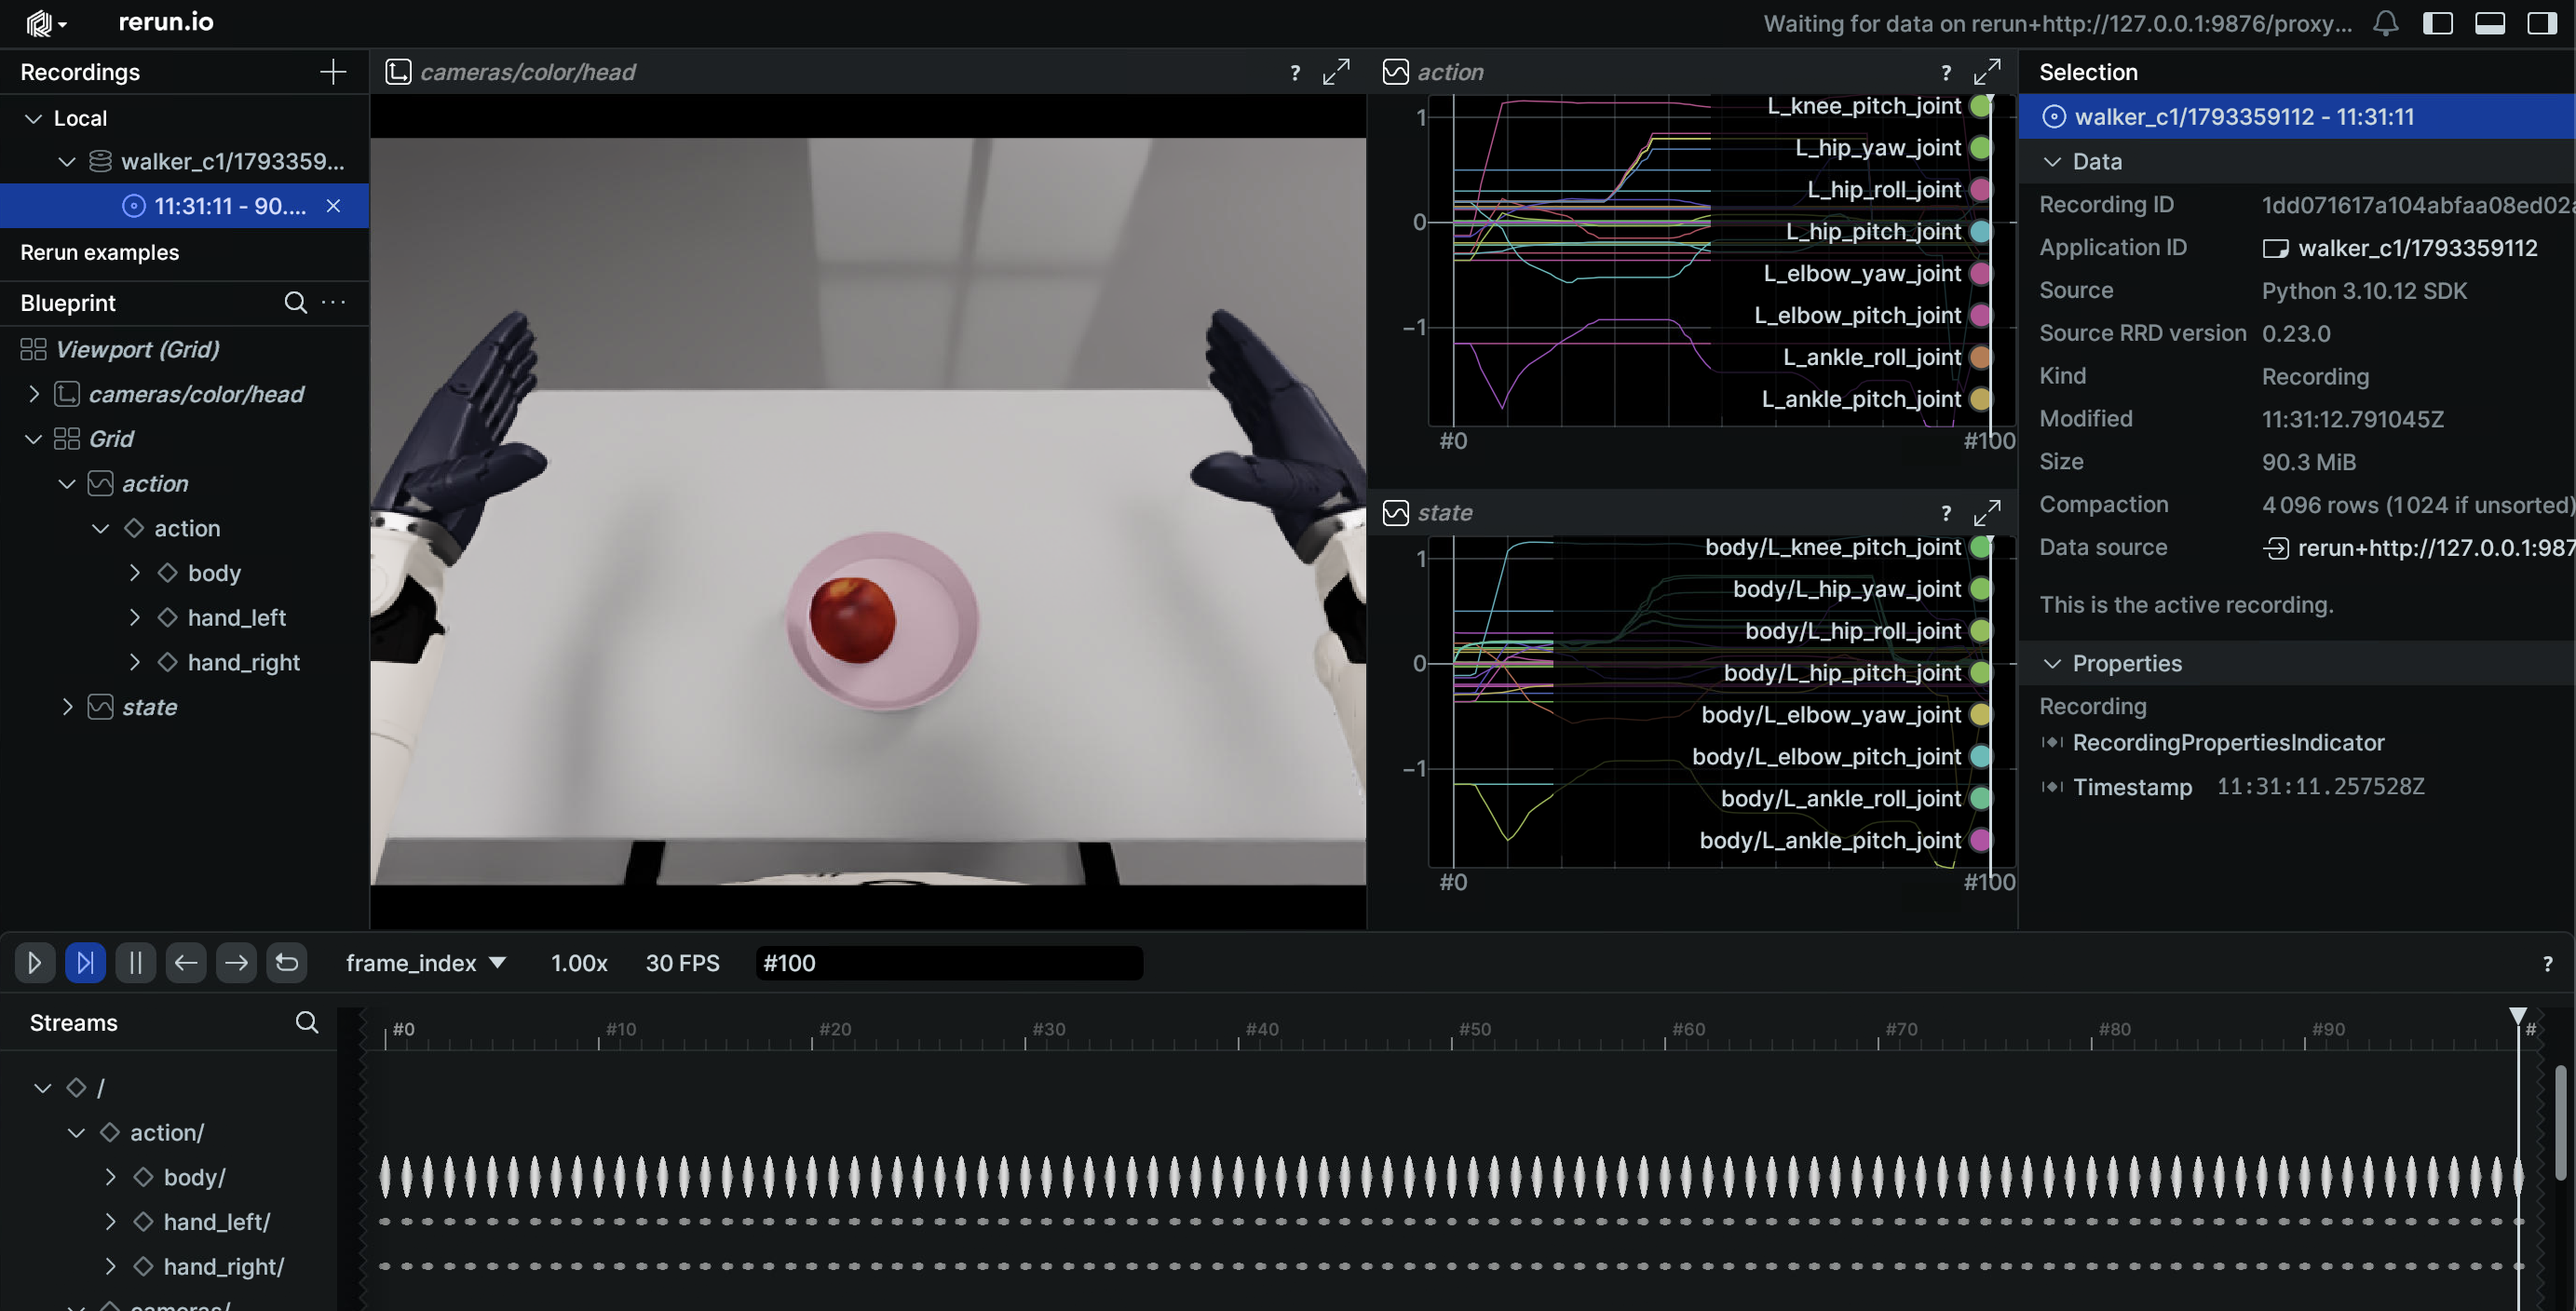
重点检查:图像分辨率(3×512×640)、state/action 维度与顺序(13D = 右臂 7 + 右手 6)、手部量程、是否存在空 episode。
5. 训练与评估¶
已验证路径:真机 13D 训练(配置 train_config_walker_c1_real_act_13d_1RGB.json,数据集 walker_c1_real_13d_1RGB,产物 walker_c1_real_13d_act_1RGB):
CONFIG=/ubt_IL/scripts/train/walker_c1/configs/train_config_walker_c1_real_act_13d_1RGB.json \
OUTPUT_DIR=/ubt_IL/model/walker_c1_real_13d_act_1RGB \
bash /ubt_IL/scripts/train/walker_c1/train.sh
train.sh默认指向仿真 26D 配置,真机训练必须显式CONFIG=。真机光照与仿真差异大时,配置里的image_transforms已默认开启(颜色抖动 / 随机仿射)。
离线评估(真机数据集):
/lerobot/.venv/bin/python /ubt_IL/scripts/eval/eval_policy.py \
  --policy-path /ubt_IL/model/walker_c1_real_13d_act_1RGB/checkpoints/last/pretrained_model \
  --dataset-path /ubt_IL/dataset/walker_c1_real_13d_1RGB \
  --episodes 5 --inference-freq 1 --plot \
  --plot-dir /ubt_IL/scripts/eval/output/eval_walker_c1_real_13d_act \
  --output /ubt_IL/scripts/eval/output/eval_walker_c1_real_13d_act/results.json \
  --device cuda
真机数据量少时优先看逐维曲线是否符合直觉(手部抖动、手腕过冲),不要只看总 MSE。
6. 部署¶
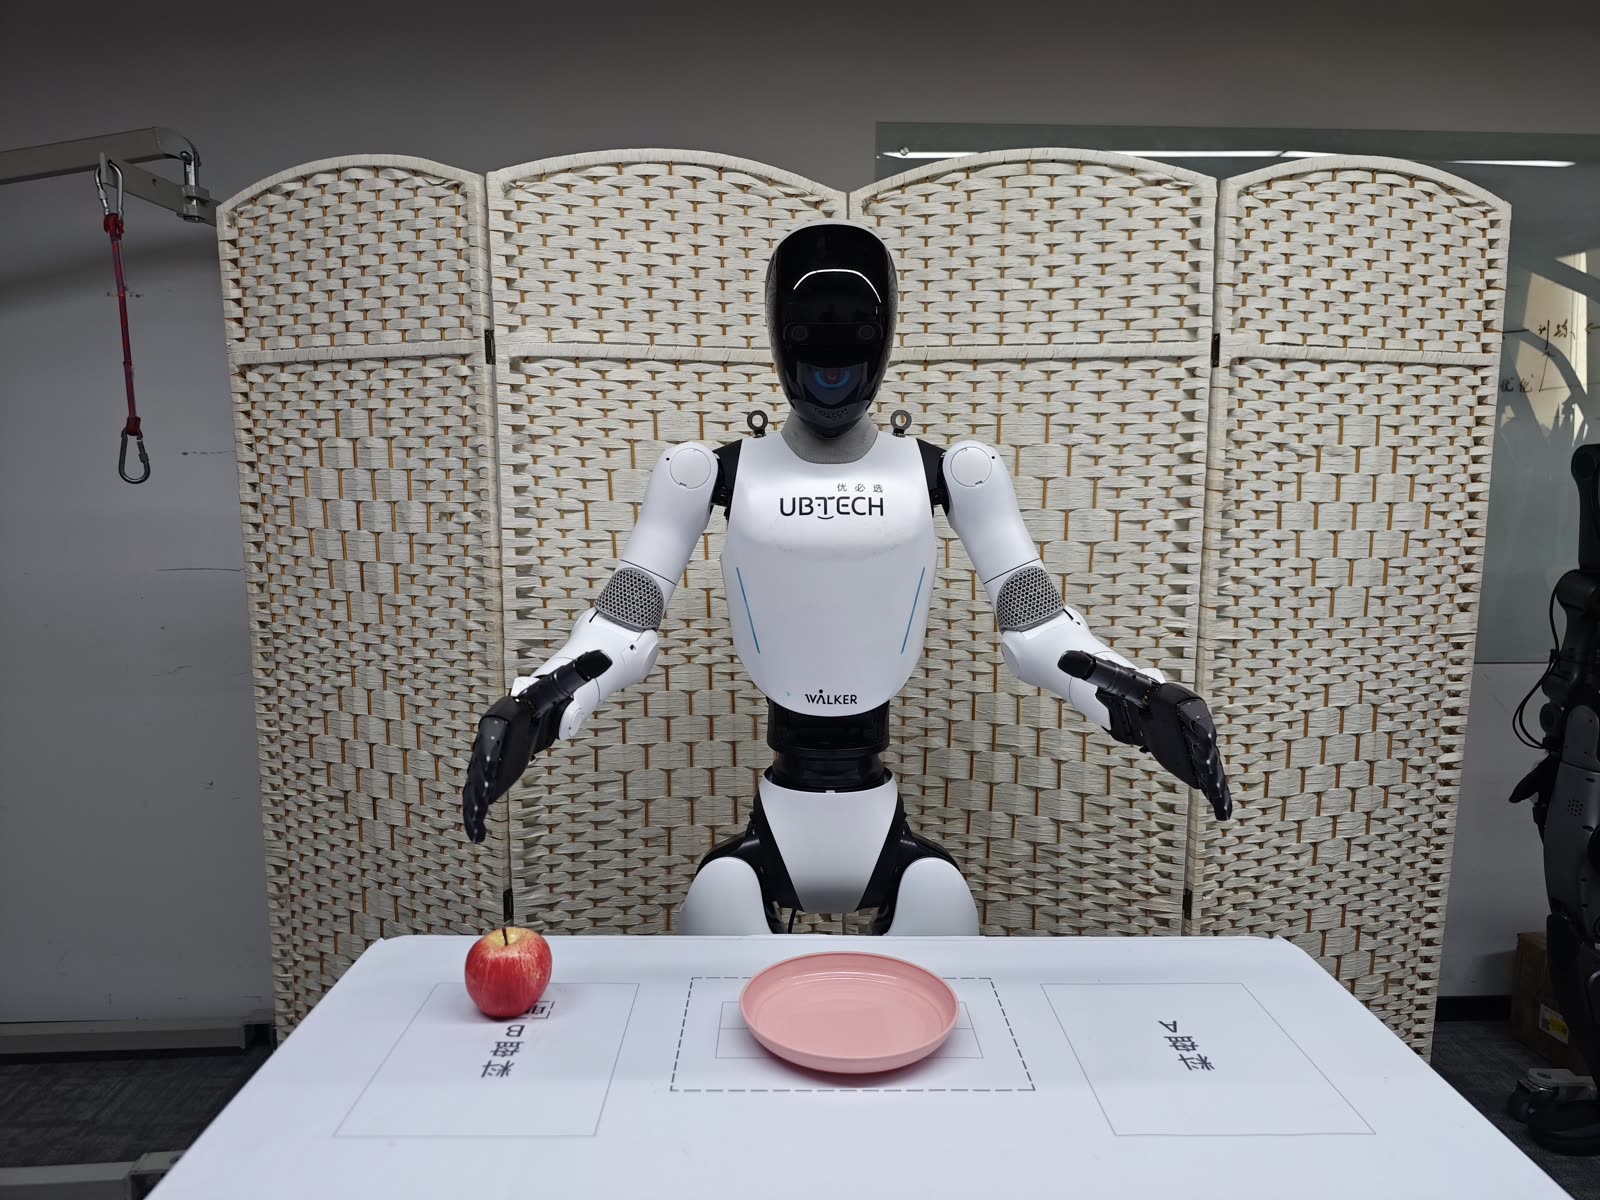
真机部署效果(现场照片):
# ⓪ 切到 half_sdk(开发者模式 + 半身 SDK;幂等,已就绪时只打印状态)
bash /ubt_IL/scripts/deploy/walker_c1/sdk_mode.sh half_sdk
bash /ubt_IL/scripts/deploy/walker_c1/sdk_mode.sh check      # 0=可部署

# ① 相机自检(真机 head_stereo_left/color/raw,shm_msgs/Image6m)
python3 /ubt_IL/scripts/deploy/walker_c1/preview_camera.py --once --save-frame /tmp/c1.jpg \
  --msg-type image6m --topic /sensor/camera/head_stereo_left/color/raw

# ② 摆到预备位(先 dry-run 看目标位姿与每段时长)
bash /ubt_IL/scripts/deploy/walker_c1/robot_ready.sh --dry-run
bash /ubt_IL/scripts/deploy/walker_c1/robot_ready.sh

# ③ 单集 rollout(WALKER_C1_REAL=1 打开 half_sdk 门禁;不在 half_sdk 会直接拒绝)
#    已验证路径:真机 13D 模型(ROBOT_MODEL 默认真机即 walker_c1_13d)
WALKER_C1_REAL=1 SDK_GUARD=1 \
POLICY_PATH=/ubt_IL/model/walker_c1_real_13d_act_1RGB/checkpoints/last/pretrained_model \
DURATION=10 FPS=30 RESET_MODE=task \
CAMERA_TOPIC=/sensor/camera/head_stereo_left/color/raw \
CAMERA_MSG_TYPE=shm_msgs/Image6m \
  bash /ubt_IL/scripts/deploy/walker_c1/rollout.sh

# ④ 收臂回 home(home = 14 个臂关节全 0,手臂竖直贴身,手张开)
bash /ubt_IL/scripts/deploy/walker_c1/robot_home.sh --dry-run
bash /ubt_IL/scripts/deploy/walker_c1/robot_home.sh

# ⑤ 常驻推理服务(可选,见 inference-server.md)
WALKER_C1_REAL=1 \
POLICY_PATH=/ubt_IL/model/walker_c1_real_13d_act_1RGB/checkpoints/last/pretrained_model \
  bash /ubt_IL/scripts/deploy/walker_c1/inference_server.sh
- 预备位含低头
head_pitch=0.65 rad(37.2°):实测 0.50 只能看到桌面下缘,0.65 才覆盖完整桌面;--head-pitch可调,--no-head不动头。三段(抬肩 → 收肘 → 预备位)每段默认 ≥ 5 s(共 15 s + hold 0.5 s),日志打印每段最大位移与峰值角速度(≈0.5 rad/s)。 - home 是预备位三段的严格逆序(腕/肩俯仰回零 → 展开肘 → 放下肩),实测到位 max |pos| ≈ 0.02 rad;只动臂+手,头/腰/腿不碰。
- 推理后端:优先
act_async(默认);串行sync仅调试用,必须保持单动作平滑(默认 0.15 s,置 0 会告警)。 RESET_MODE:真机没有/sim/cmd_reset,用task(只摆位)或none。max_relative_target:配置 JSON 里为null;需要单步限幅时设为如0.05rad/步。disable_torque_on_disconnect=true:退出时平滑回 home(2 s chunk)。
真机部署效果演示:
更完整的门禁、注册表与安全预检说明见 真机部署。
7. 常见问题¶
| 现象 | 处理 |
|---|---|
| 机械臂完全不动 | 先 sdk_mode.sh check:是否 develop + HalfSdkActive + standing;再看 /mc/sdk/robot_command 有无订阅者;ROS_DOMAIN_ID 是否一致 |
| 只有右手动 | 数据里左手全 0(该任务特性);策略会复现,属正常 |
| 第 4 关节方向/命名不符 | SDK 文档叫 elbow_roll、URDF 为 elbow_pitch;bridge 已做别名容忍,真机若反向需现场核对 |
| 动作突变 | 设置 max_relative_target;降低 FPS;检查手部限位 |
| 相机花屏/无图 | 仿真 sensor_msgs/Image encoding 应为 rgb8;真机是 shm_msgs/Image6m(UYVY);QoS 必须 BEST_EFFORT |
| 退出后手臂不回位 | disable_torque_on_disconnect 被设 false;或 bridge 已被外部 kill |
| 推理服务连不上 | 端口 5690/5691;inference_client.sh status 看状态机 |
话题列表空 / 收不到 /mc/* |
RMW 不一致:真机必须 rmw_cyclonedds_cpp + cyclonedds_thor.xml(见 §1 第 3 条) |
Failed to find a free participant index |
CycloneDDS 默认 participant 上限太低,用 ParticipantIndex=none + MaxAutoParticipantIndex=120 |
| 相机话题不存在/收不到图 | 真机用 CAMERA_TOPIC=.../head_stereo_left/color/raw + CAMERA_MSG_TYPE=shm_msgs/Image6m;颜色发绿/发紫说明把 UYVY 当 YUYV 解了 |
torch.cuda.is_available() 为 False |
容器缺 NVIDIA_VISIBLE_DEVICES=all / NVIDIA_DRIVER_CAPABILITIES=all(run.sh start 已带) |