天工行者:仿真平台
天工行者 仿真基于 NVIDIA Isaac Sim(Isaac Lab 2.2.0)构建,通过 ROS2-ZMQ 桥接将仿真状态与图像以与真机一致的 ROS2 话题对外发布,实现 sim-to-real 一致的遥操作与数据采集。整套环境运行在 Docker 容器内。
快速开始
命令分两段:构建/进入容器在宿主机执行;启动仿真与采集在容器内执行(容器内根路径为
/ubt_sim)。
1. 构建并启动容器(宿主机)
容器构建流程见 仿真平台 · 容器构建与使用(build / start / init / check / bash)。
⚠️ 构建镜像前必须修改:编辑
ubt_sim/docker/fastdds_no_shm.xml的interfaceWhiteList,将<address>改为192.168.41.99(天工行者直连网段)。该文件构建时 COPY 进镜像,构建后再改无效。
2. 启动仿真(容器内)
bash run.sh bash                       # 进入容器(自动 source ROS2 环境)
bash /ubt_sim/scripts/start_sim.sh     # 启动仿真,并自动拉起 ROS2-ZMQ 桥接
- 仿真加载
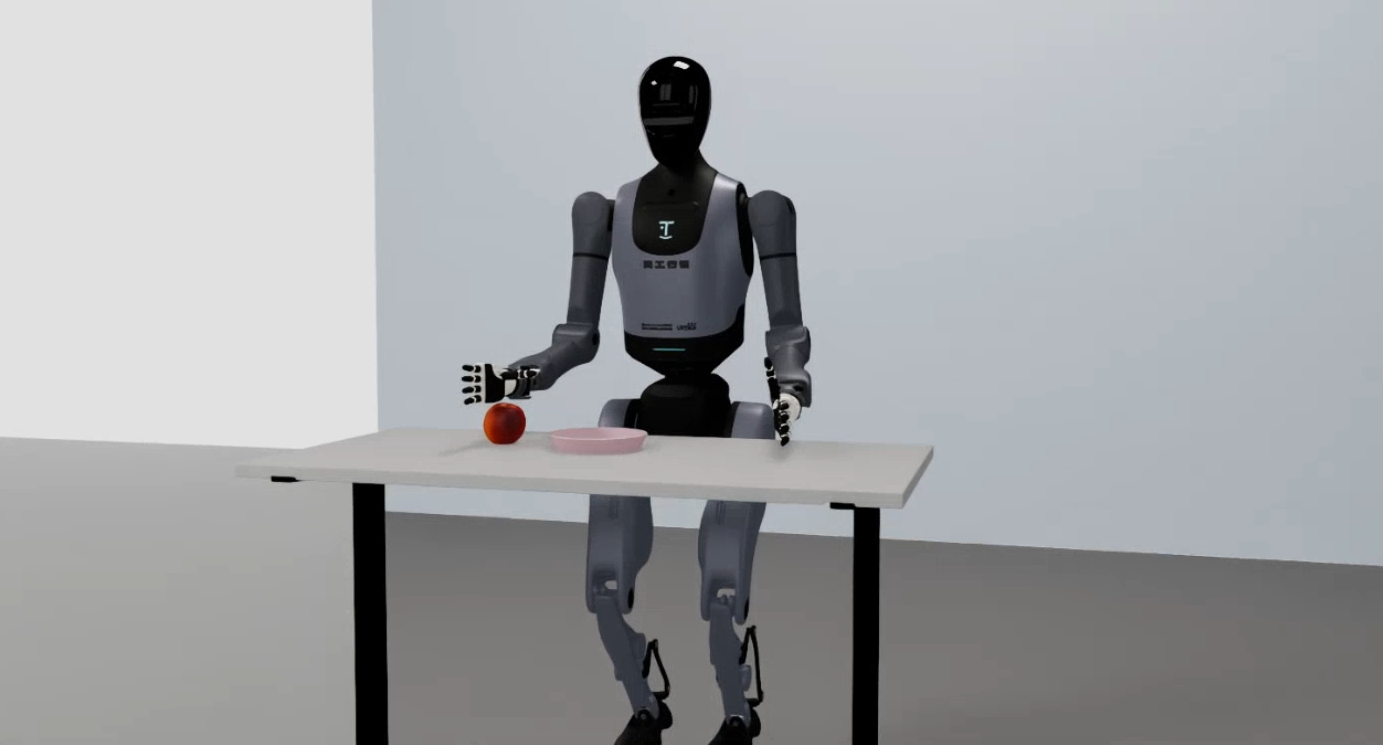
UBTSim-TienkungPro-Parlor-v0(客厅抓苹果)场景。 - 按
R键可复位机器人(1 秒去抖)。 - 关闭仿真窗口时,
start_sim.sh的退出陷阱会自动停止桥接进程。
运行效果(抓放任务):
常用环境变量/参数(可叠加):
| 变量 | 作用 | 默认 |
|---|---|---|
UBT_SIM_TASK |
任务名(同时决定机器人类型) | UBTSim-TienkungPro-Parlor-v0 |
--headless |
无窗口运行 | 无显示器/服务器场景最常用 |
--perf_stats |
打印性能统计 | 排查帧率 |
--device cpu\|cuda\|cuda:N |
运行设备 | 非 load_only 换卡时用 |
3. 数据采集(容器内,使用系统 Python 3.10)
/usr/bin/python3 /ubt_sim/teleoperation/control/tienkung_pro/reset.py                  # 机器人回零
/usr/bin/python3 /ubt_sim/teleoperation/control/tienkung_pro/pick_place_save_data.py   # 单次抓放 + 录制
bash /ubt_sim/teleoperation/control/tienkung_pro/save_data.sh                # 批量循环(默认 400 次)
reset.py:仅复位机器人位姿。pick_place_save_data.py:执行一次完整抓放(随机苹果位置 -> 抓取 -> 放置 -> 归位),以 15Hz 录制双臂/双手关节、动作、头部 RGB+深度图像与时间戳;任务成功(苹果进盘,距离 < 0.12m)才落盘,失败则丢弃并以退出码 1 退出。save_data.sh:循环调用pick_place_save_data.py批量采集数据集。- 产物路径:
/ubt_sim/dataset/tienkung_pro/<时间戳>/trajectory.hdf5。 - 采集数据集时,可使用
--headless运行提高渲染速度,提升数据集采集质量。
4. 相机测试(容器内)
# 测试相机直连
python3 /ubt_sim/teleoperation/image/image_client.py
# 测试 ROS2 图像,保存3张 JPEG
/usr/bin/python3 /ubt_sim/teleoperation/image/test_ros_image.py
直连仿真的 JPEG 图像流(127.0.0.1:5558,由仿真进程直接发布,无需桥接),弹窗显示头部相机画面并打印延迟/丢帧统计。需仿真已在运行。
5. 数据集预览与回放(容器内)
读取 dataset/tienkung_pro/<时间戳>/trajectory.hdf5,预览相机+关节曲线(Rerun),或把录制动作直发回放(仿真/真机同话题)。
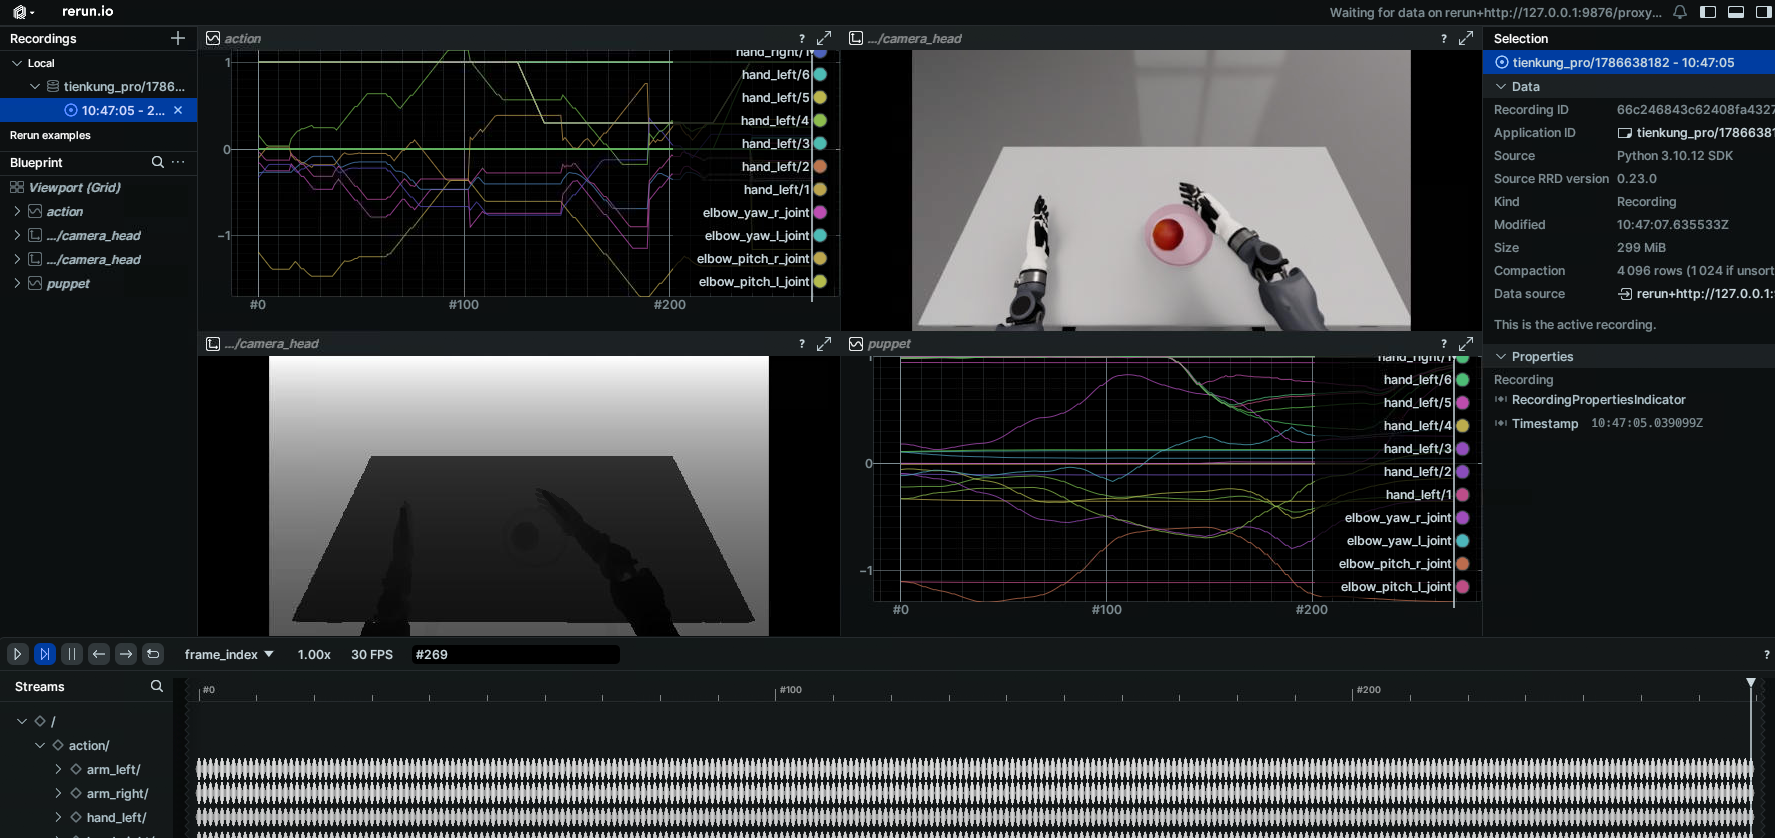
# 预览 HDF5 文件
/usr/bin/python3 /ubt_sim/teleoperation/tools/playback_tienkung_pro.py \
    --episode dataset/tienkung_pro/1786638182 --mode preview --web-port 9090

# 动作回放(仿真/真机)
/usr/bin/python3 /ubt_sim/teleoperation/tools/playback_tienkung_pro.py \
    --episode dataset/tienkung_pro/1786638182 --mode control
完整参数与安全须知见 数据可视化与回放。
仿真模块
| 模块 | 路径 | 说明 |
|---|---|---|
| Docker 编排 | ubt_sim/docker/run.sh |
镜像构建、容器生命周期、桥接启停 |
| 环境变量 | ubt_sim/docker/env.sh |
容器名、镜像、ROS_DOMAIN_ID |
| 仿真启动器 | ubt_sim/scripts/start_sim.sh |
识别机器人、拉起桥接、启动 sim_runner.py |
| 任务定义 | ubt_sim/source/ubt_sim/task/tienkung_pro_parlor/ |
客厅抓苹果场景与奖励 |
| 运行时配置 | ubt_sim/config/tienkung_pro/parlor.yaml |
场景/相机/设备参数 |
| ROS2-ZMQ 桥接 | ubt_sim/teleoperation/bridges/tienkung_pro/ |
桥接脚本 + bridge_config.yaml |
| 遥操作与采集 | ubt_sim/teleoperation/control/tienkung_pro/ |
reset.py / pick_place_save_data.py / save_data.sh |
| 相机客户端 | ubt_sim/teleoperation/image/image_client.py |
直连 JPEG 流(5558)调试 |
| 数据输出 | ubt_sim/dataset/tienkung_pro/<时间戳>/trajectory.hdf5 |
采集产物 |
ZMQ 端口
| 端口 | 用途 |
|---|---|
| 5555 | 控制指令(bridge PUB) |
| 5556 | 机器人状态(bridge SUB) |
| 5557 | 相机原图像(C++ 桥接处理) |
| 5558 | JPEG 直连(仿真发布,无需桥接) |
跨机型端口总览见 系统架构 · ZMQ 端口一览。
故障排查
bash run.sh check报错:按提示重跑bash run.sh init;确认numpy<2、bodyctrl_msgs、Walker SDK ROS2 消息包均已就绪。- 采集脚本报 rclpy / 消息类型导入失败:确认用的是
/usr/bin/python3而非 Isaac Sim Python;确认已bash run.sh init构建消息包。 save_data.sh连续失败熔断:多为桥接未就绪。先确认仿真窗口在运行、桥接进程存在(pgrep -f tienkung_pro_ros2_zmq_bridge),或单独bash run.sh bridge-start。- X11 不可用 / 仿真窗口不显示:宿主机执行
xhost +,确认DISPLAY已透传;无显示器时仅可用UBT_SIM_LOAD_ONLY=1预览。
采集完成后进入下一步:模仿学习平台。