天工行者 Dex(Walker TienKung Dex)
天工行者 Dex(Walker TienKung Dex)为天工行者系列的单臂灵巧操作机型:右臂 7 DOF + 右手灵巧手,支持 因时 Inspire RH5DG2(67 revolute)与 强脑 BrainCo Revo2(53 revolute)两种手型。策略只控制右臂与右手,左臂/腰/头/腿由 robot_ready.sh 摆到预备位后保持不动。
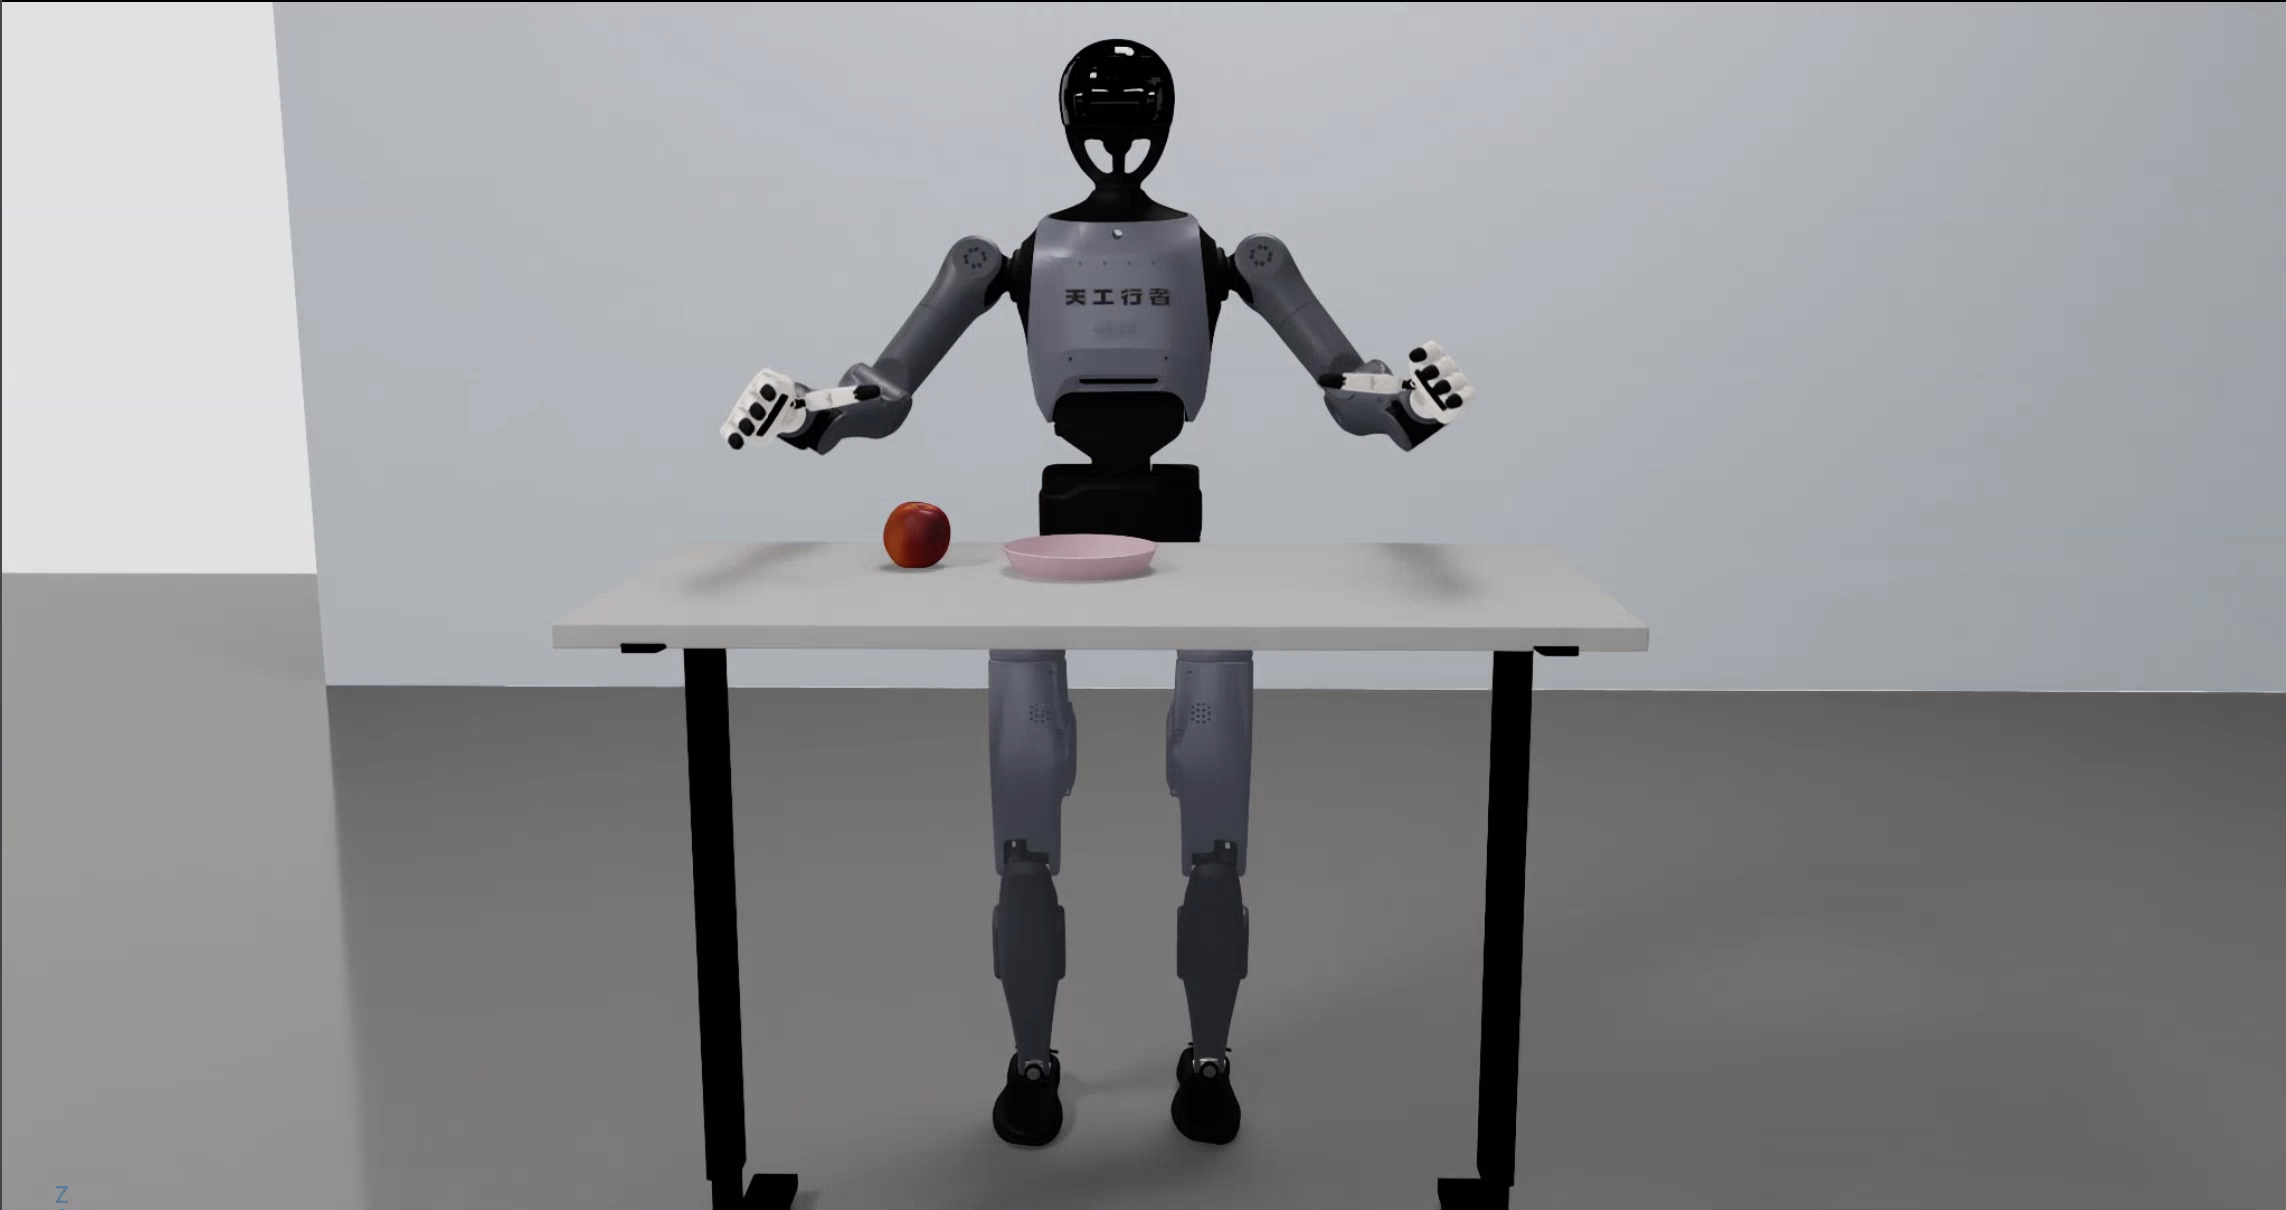
机型规格
| 项目 | 规格 |
|---|---|
| 构型 | 右臂 7 DOF + 右手灵巧手(因时 13 通道 / 强脑 6 电机) |
| 灵巧手 | 因时 Inspire RH5DG2(67 revolute)/ 强脑 BrainCo Revo2(53 revolute) |
| 常用训练维度 | 20D(右臂 7 + 右手 13,因时)/ 13D(右臂 7 + 右手 6,强脑或因时 r13) |
| 不参与策略的关节 | 左臂 / 腰 / 头 / 腿(数据里全程恒定,摆到预备位后保持) |
| LeRobot 插件 | ubt_IL/tienkung_dex/lerobot_robot_tienkung_dex(注册名 tienkung_dex,相机类型 dex_camera) |
| USD 模型 | ubt_sim/assets/robots/tienkung_dex/usd/tienkung_dex_inspire.usd / tienkung_dex_brainco.usd |
| 相机 | 头部单目 RGB:/ob_camera_head/color/image_raw(真机/仿真同族) |
| 训练分辨率 | 仿真 / 强脑真机 640×360 RGB;因时 r13 真机配置为 1280×720 |
| ROS 域 | 默认 ROS_DOMAIN_ID=0(仿真与真机同域,隔离时两边都设 146) |
✅ 真机已验证(2026-11):因时 Inspire 与强脑 BrainCo 两款手型的真机训练、部署闭环均已跑通。已验证数据集
tienkung_dex_real_pick_apple_brainco_13d(32 集 / 16956 帧 / 30 fps,13D = 右臂 7 + 强脑手 6)。
动作空间(三种 JOINT_CONFIG)
JOINT_CONFIG |
维度 | 手 | 策略侧手量纲 |
|---|---|---|---|
tienkung_dex_20 |
20D = 右臂 7 + 右手 13 | 因时 Inspire | 13 维关节角 rad |
tienkung_dex_brainco_13 |
13D = 右臂 7 + 右手 6 | 强脑 BrainCo | 6 维闭合度 0~1 |
tienkung_dex_inspire_13 |
13D = 右臂 7 + 右手 6 | 因时 Inspire | 6 维归一化 0~1,Bridge2 展开成 13 个角码 |
仿真任务场景
| 任务 ID | 手部 | 关节数 | 配置 |
|---|---|---|---|
UBTSim-TienkungDex-Parlor-v0 |
Inspire RH5DG2 | 67 | config/tienkung_dex/parlor.yaml |
UBTSim-TienkungDex-Brainco-Parlor-v0 |
BrainCo Revo2 | 53 | config/tienkung_dex/brainco_parlor.yaml |
文档线
平台入口(通用架构与命令见平台概览页):
- 仿真平台 · 天工行者 Dex - 容器构建、启动仿真、批量采集、相机测试、数据回放
- 模仿学习平台 · 天工行者 Dex - HDF5 -> LeRobot 转换、ACT 训练、离线评估、部署参数
按使用顺序:
- 仿真全流程 - 端到端:仿真采集 -> 转换 -> 训练 -> 评估 -> 回注仿真部署
- 真机全流程 - 端到端:真机采集 -> 转换 -> 训练 -> 评估 -> 真机部署
- 机器人本体部署 - Thor / Jazzy 板端无容器部署(venv + 系统 Python 双栈)
部署效果
仿真部署
真机部署