仿真平台
ubt_sim 是基于 NVIDIA Isaac Sim(Isaac Lab 2.2.0)构建的机器人仿真平台,目前支持天工行者、天工行者 Dex、Walker S2 EDU 探索者 与 Walker C1 EDU 共创者 四款机型仿真。平台通过 ROS2-ZMQ 桥接对外发布仿真状态与图像,话题与真机完全一致——遥操作与数据采集脚本无需修改即可在仿真、真机之间切换,实现 sim-to-real 无缝迁移。主要用途:
- 仿真数据采集:批量生成 HDF5 训练数据,不占用真机
- 算法验证:模仿学习等控制算法在真机部署前的低风险测试
平台架构
三进程架构,Python 不可混用:
- 仿真
/isaac-sim/python.sh:按UBT_SIM_TASK加载任务场景(任务名同时决定机器人类型),相机图像直发 ZMQ。 - 桥接
/usr/bin/python3:ZMQ↔ROS2 双向转发,start_sim.sh自动拉起。 - 采集
/usr/bin/python3:发布指令、录制 15Hz HDF5。
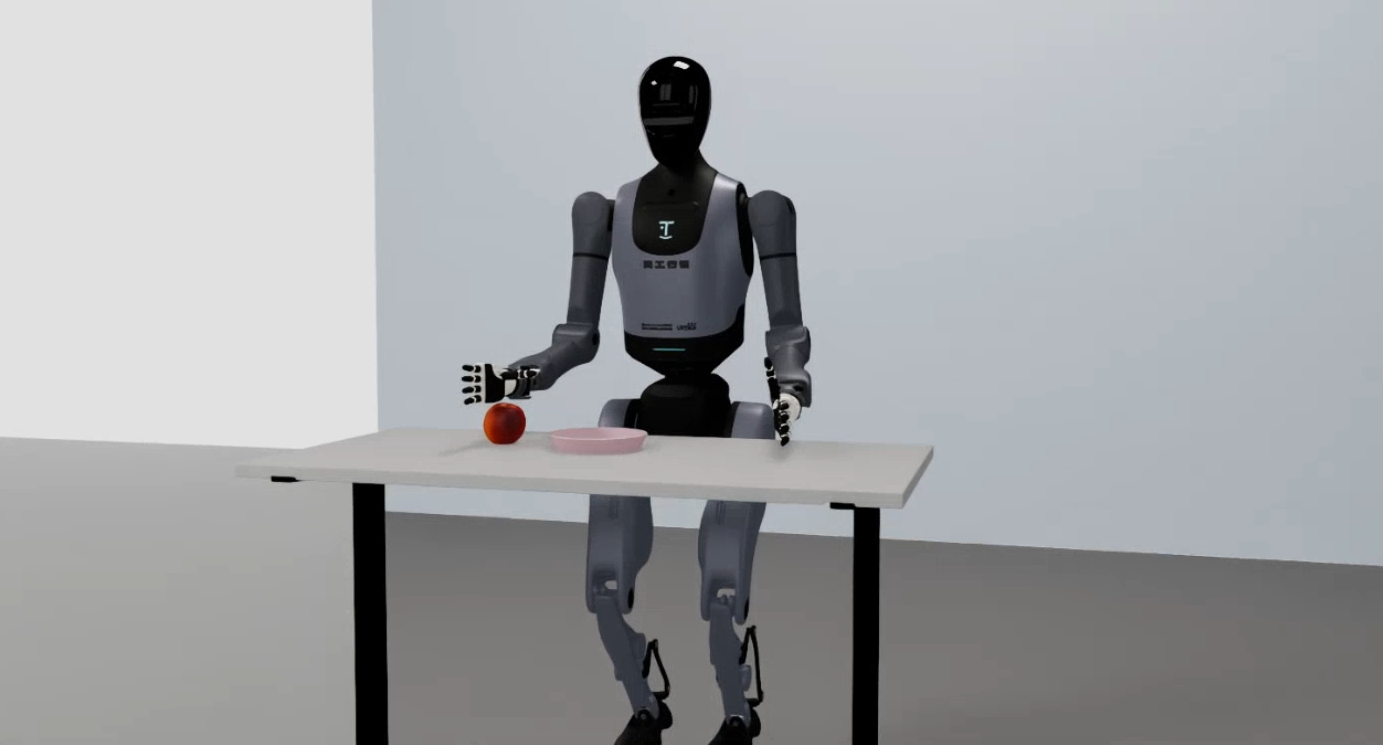
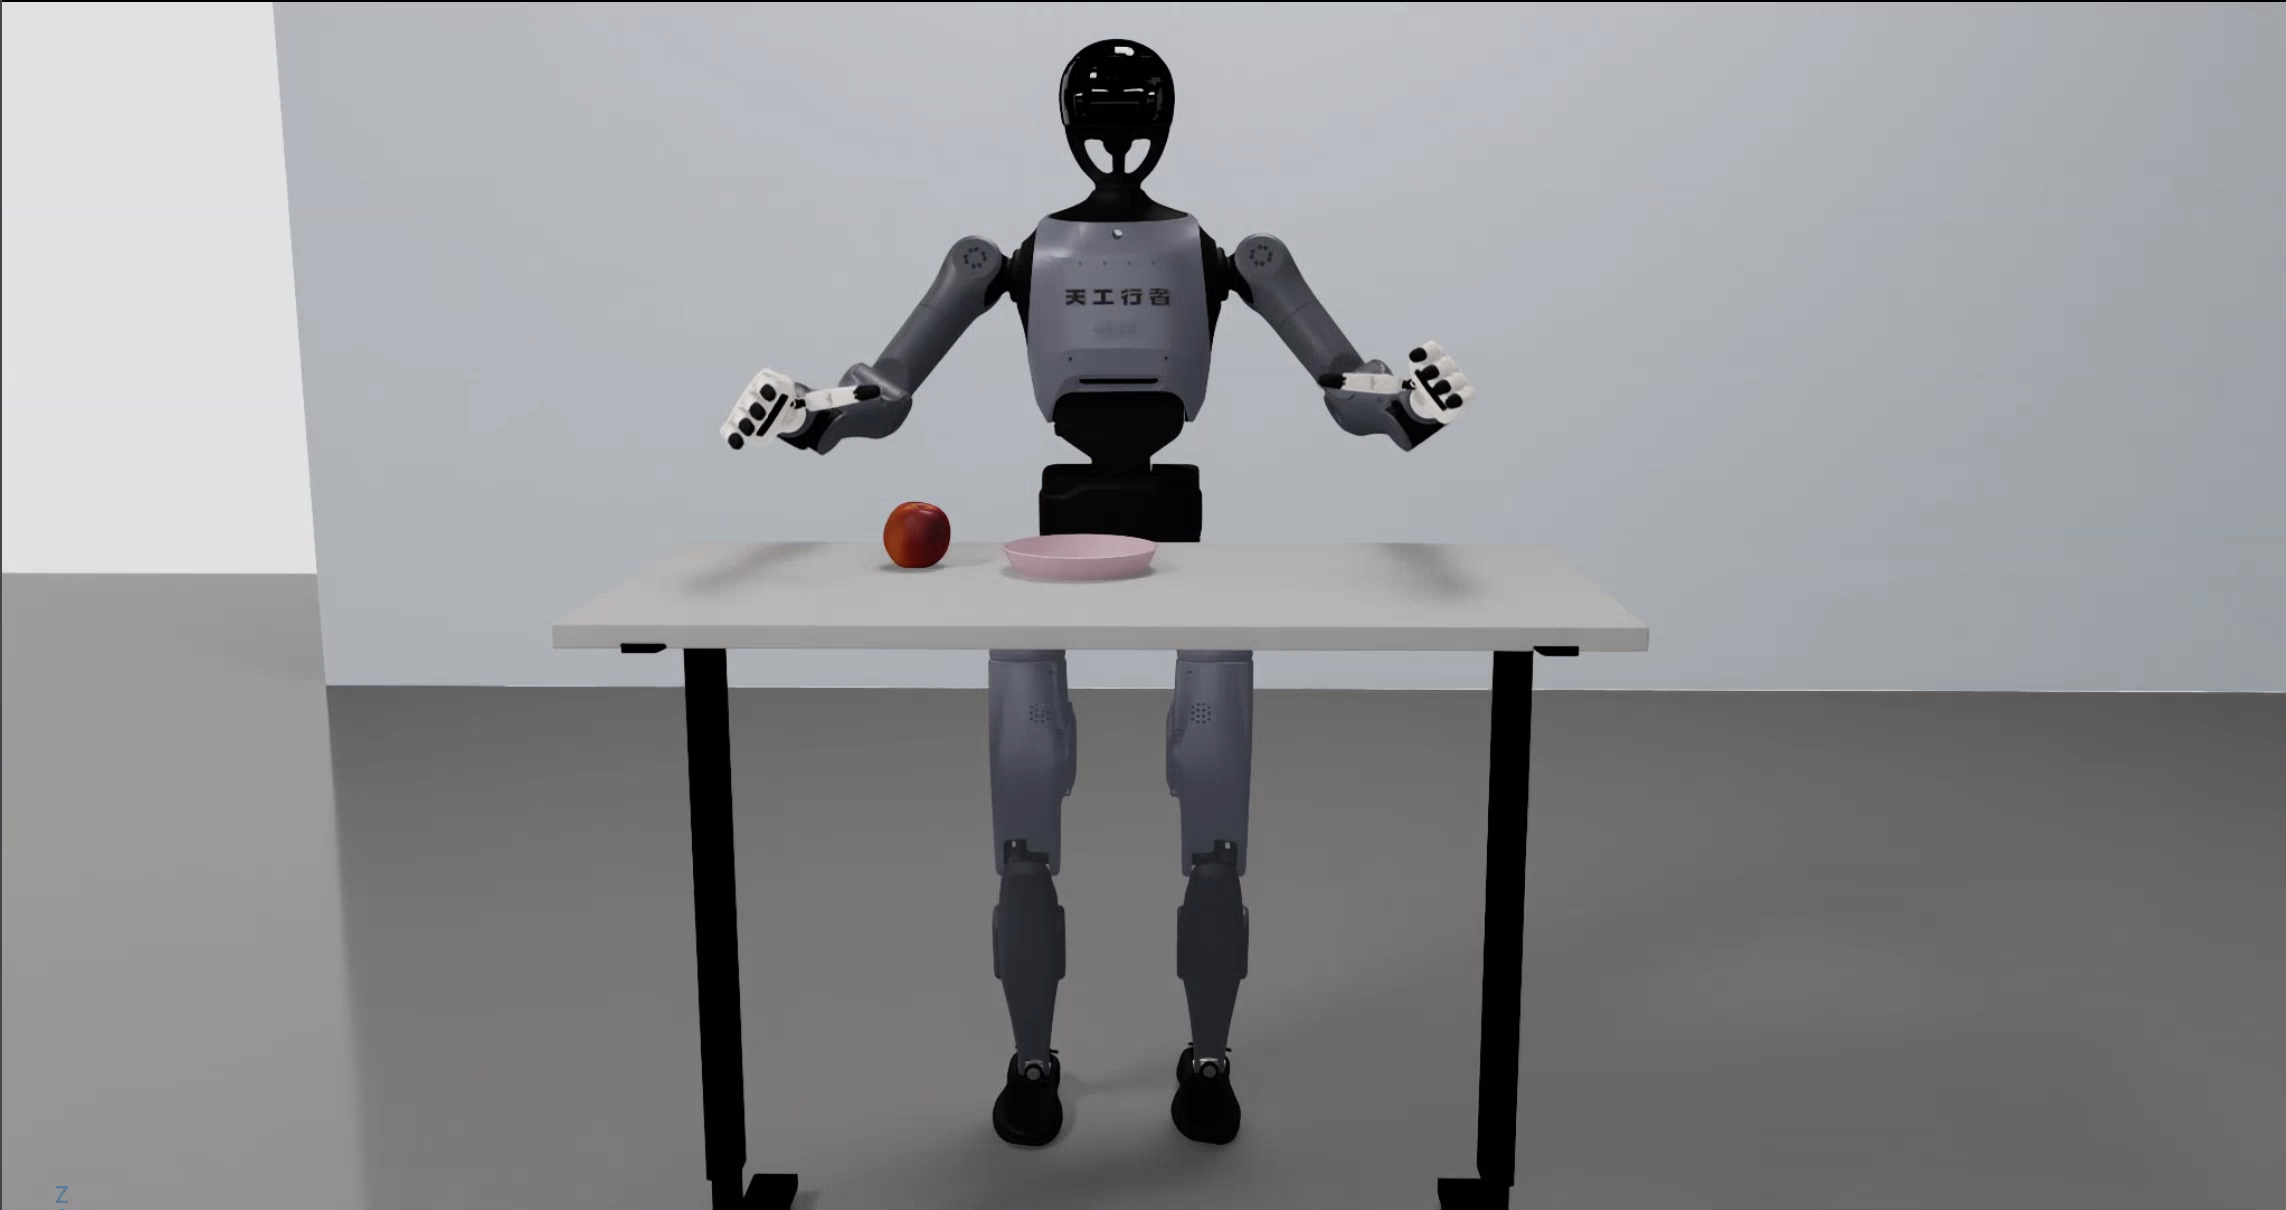
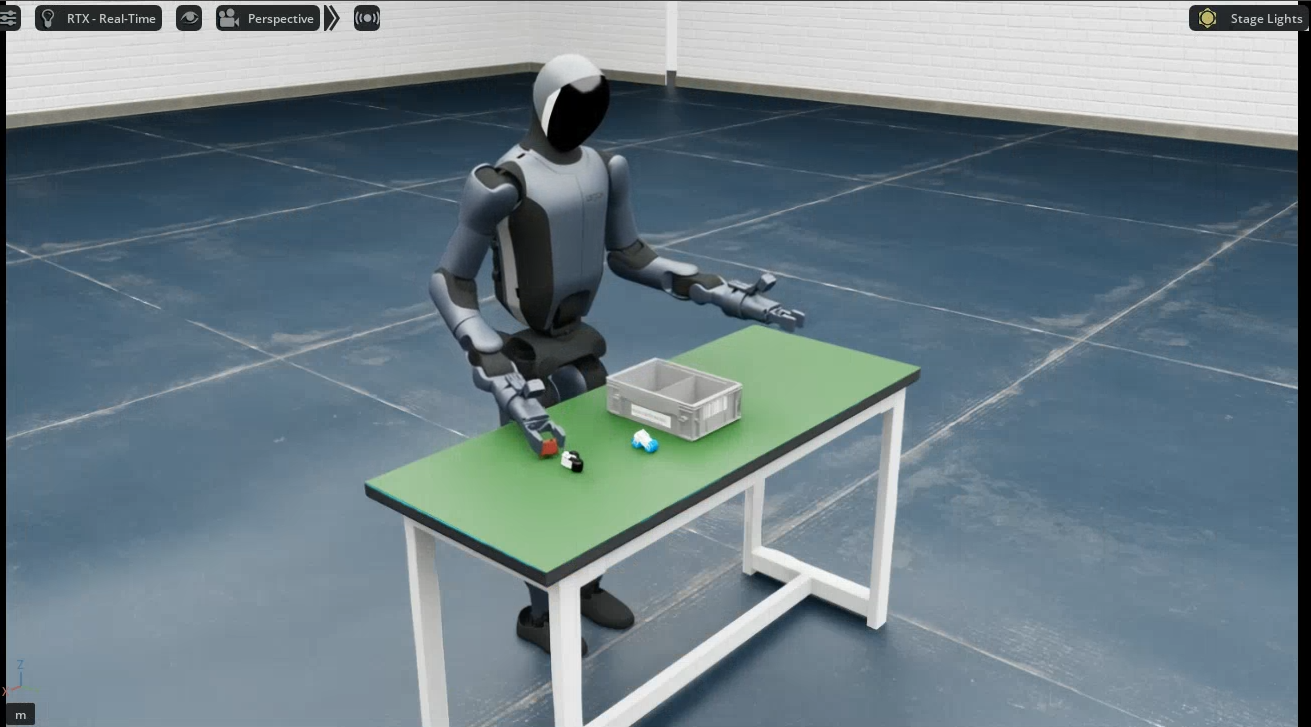
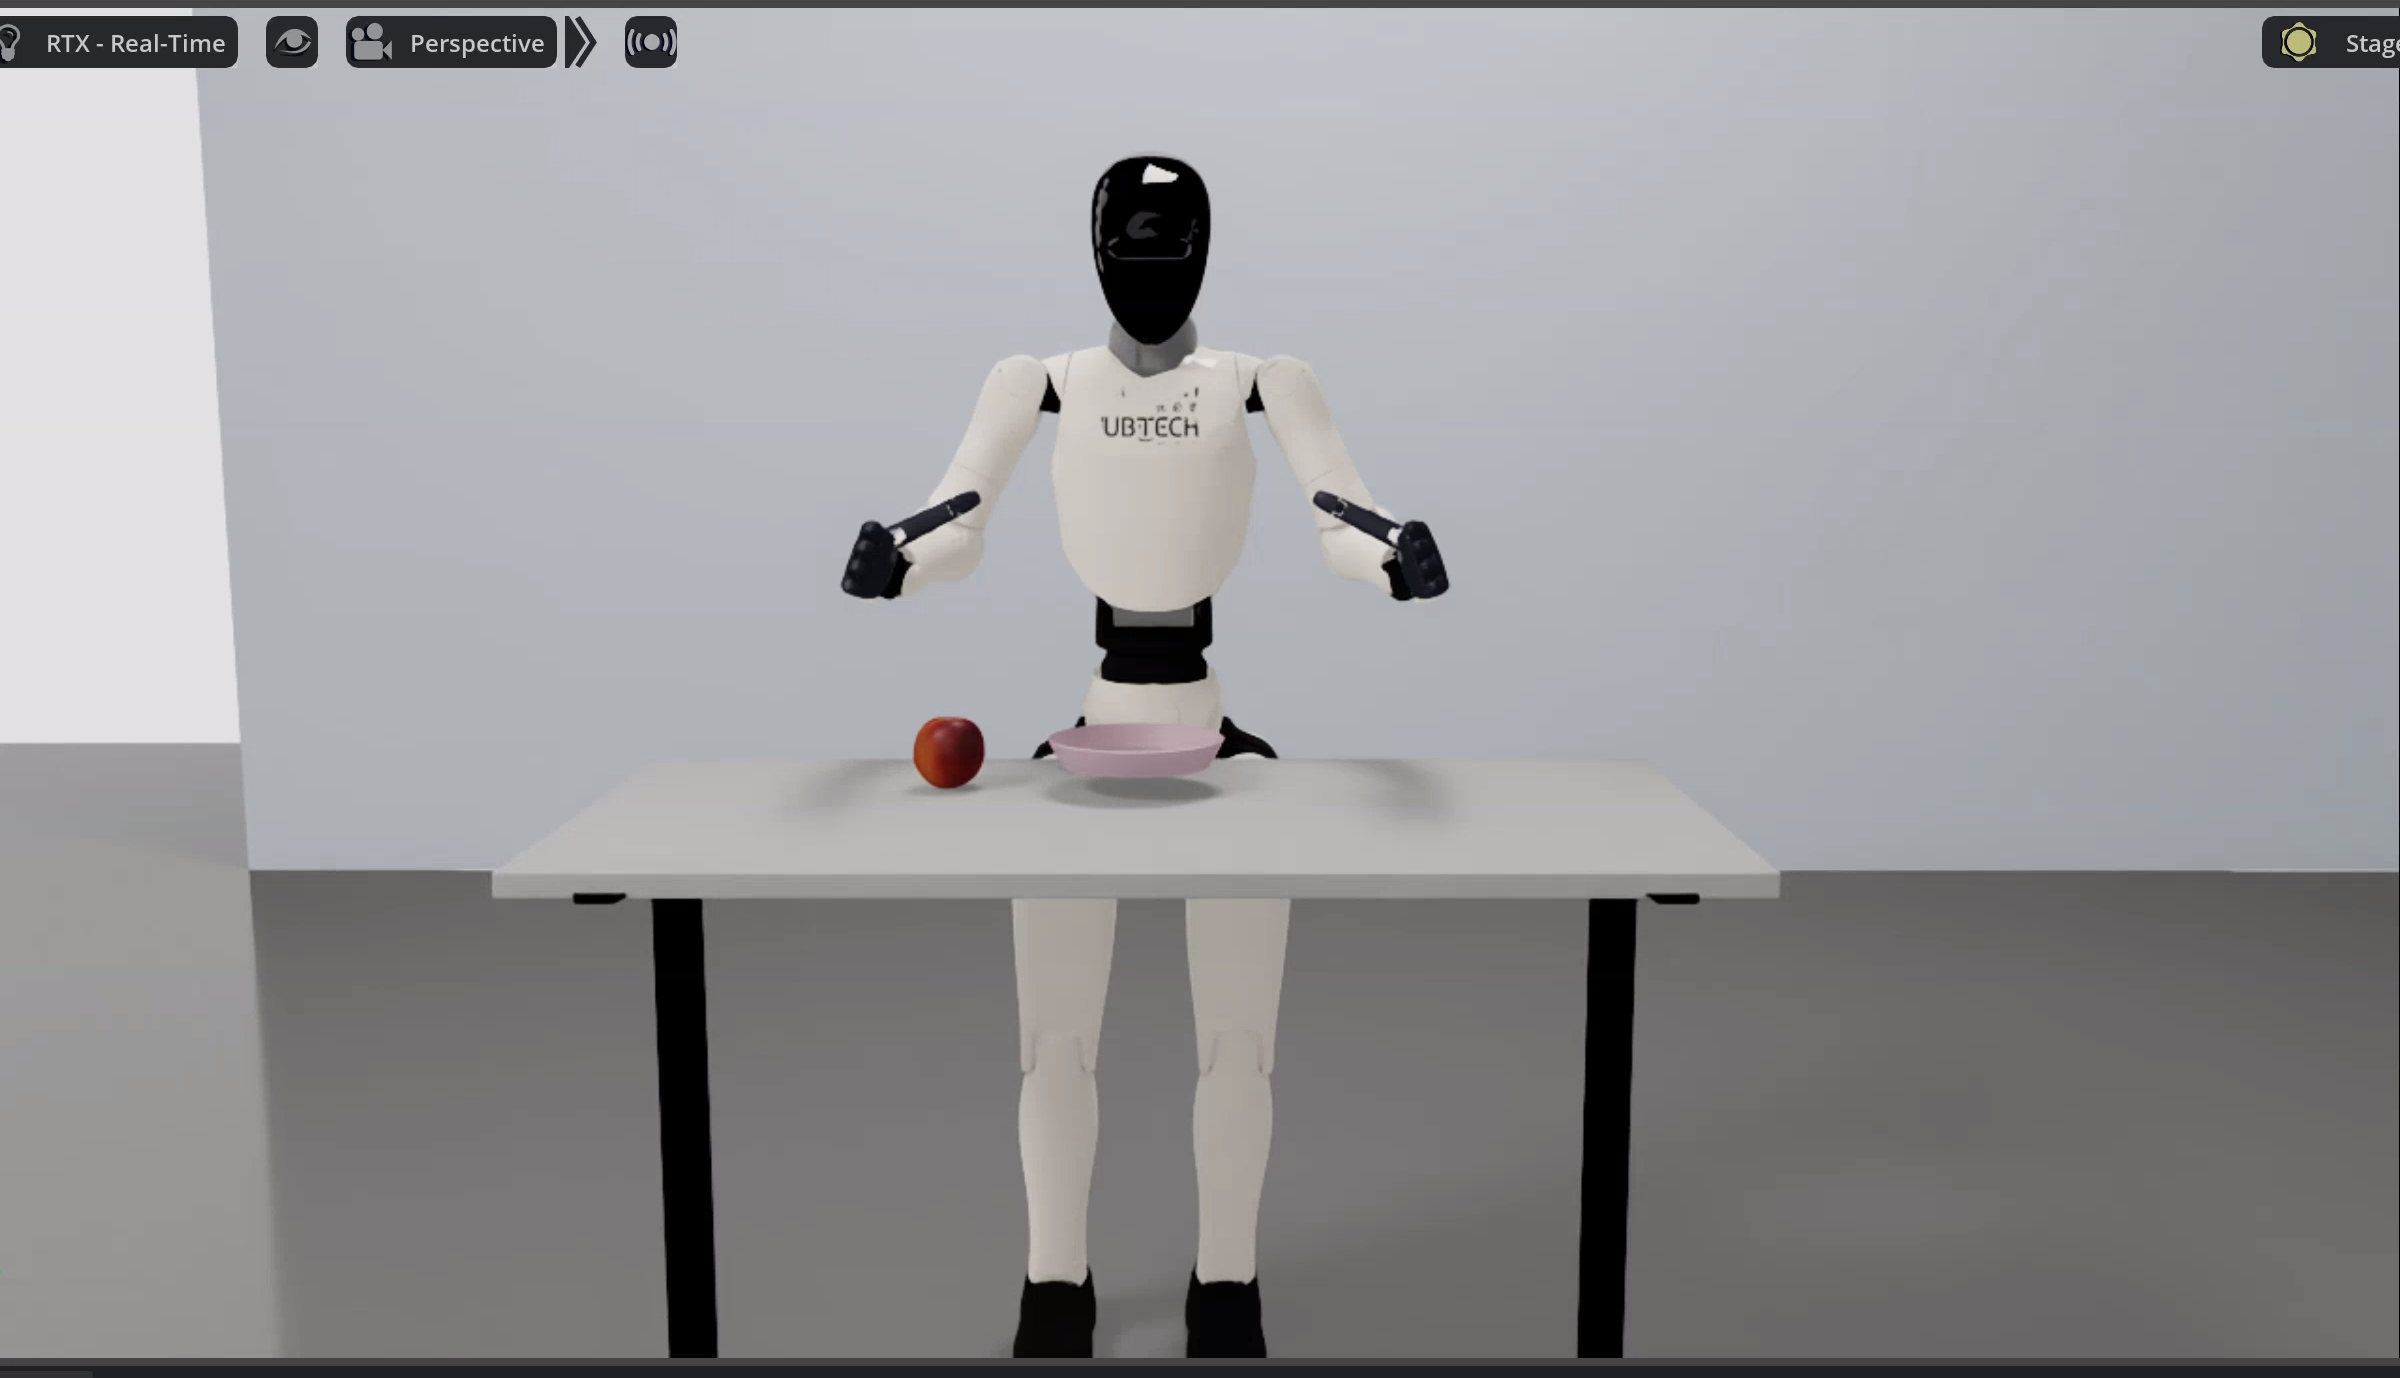
界面预览
天工行者
天工行者 Dex
Walker S2 EDU 探索者
Walker C1 EDU 共创者
文档导航
| 子模块 | 说明 |
|---|---|
| 容器构建与使用 | 各机型一致的容器构建、启动与 run.sh 命令 |
| 天工行者 | 客厅抓苹果场景、启动仿真、批量采集、相机测试、数据预览 |
| 天工行者 Dex | 因时/强脑两种灵巧手、客厅抓苹果、批量采集、数据回放 |
| Walker S2 EDU 探索者 | 零件分拣场景、批量采集、机器人控制器工具 |
| Walker C1 EDU 共创者 | 客厅抓放场景、在线 IK 采集、复位与数据回放 |