天工行者 Dex 仿真全流程:采集 -> 转换 -> 训练 -> 评估 -> 部署
适用机器人:Walker TienKung Dex(天工行者 Dex) — 右臂 7 + 右手 13(因时 Inspire) 数据来源:Isaac Sim 仿真器采集(
ubt_sim项目,任务UBTSim-TienkungDex-Parlor-v0) 容器:lerobot-tienkung(ubt_IL/docker/run.sh构建/启动,项目挂载/ubt_IL)
目录
- 0. 工作流总览
- 1. 前置:仿真数据采集(ubt_sim)
- 2. 启动容器(ubt_IL)
- 3. 数据转换(HDF5 -> LeRobot)
- 3.1 转换命令
- 3.2 数据可视化
- 3.3 静止帧裁剪(TRIM_STATIONARY,默认关闭)
- 4. 模型训练
- 5. 策略评估(离线 MSE)
- 6. 模型部署(仿真)
- 7. 常见问题
0. 工作流总览
ubt_sim 采集 (trajectory.hdf5)
      │  右臂 7 + 右手 13(其余维度恒定,丢弃)
      ▼
scripts/convert/tienkung_dex/convert.sh  ──► dataset/tienkung_dex_sim_pick_apple (20 集 / 20 维 / 15 fps)
      ▼
scripts/train/tienkung_dex/train.sh      ──► model/tienkung_dex_sim_pick_apple_act
      ▼
scripts/eval/eval_policy.py              ──► 离线 MSE + 逐维曲线
      ▼
robot_ready.sh → rollout.sh              ──► 回注仿真,判采集成败
两个必须记住的约束:
- 动作空间仅保留有效维。左臂 / 腰 / 头 / 腿在数据里 range ≤ 0.007 rad,属于死维,进数据集会让 QUANTILES 归一化炸裂(
NaN/Inf直接毁训练)。当前转换配置已经把它们排除。 - 部署前必须先把机器人摆到预备位(
robot_ready.sh),否则由于初始位置不一致可能与桌面发生碰撞。
1. 前置:仿真数据采集(ubt_sim)
仿真环境、任务场景、复位与回放的完整说明见 仿真平台。
# ① 在 ubt_sim 容器内启动仿真(指定任务名)
cd ubt_sim
UBT_SIM_TASK=UBTSim-TienkungDex-Parlor-v0 bash scripts/start_sim.sh

# ② 数据采集
bash teleoperation/control/tienkung_dex/save_data.sh --batch 20         # 批量采集 20 集
产物:ubt_sim/dataset/tienkung_dex/<epoch>/trajectory.hdf5,attrs 带关节名 / fps / 手型 / task。
已有 20 集采集结果时可直接跳到第 3 节。
2. 启动容器(ubt_IL)
cd ubt_IL/docker
bash run.sh build      # 首次
bash run.sh start
bash run.sh check      # 应看到 "tienkung_dex plugin / bridge / ROS2 msgs" 三行 [OK]
bash run.sh bash
3. 数据转换(HDF5 -> LeRobot)
ubt_sim/由docker/run.sh只读挂载到容器的/ubt_sim,容器内直接转换即可。 容器里ls /ubt_sim报不存在,说明容器是用旧挂载建的:bash run.sh rm && bash run.sh start重建。 不给SRC_ROOT也行——convert.sh的默认路径ubt_IL/dataset/tienkung_dex不存在时会自动回退到/ubt_sim/dataset/tienkung_dex。
3.1 转换命令
cd /ubt_IL

# 先转 1 集验证链路
SRC_ROOT=/ubt_sim/dataset/tienkung_dex \
bash /ubt_IL/scripts/convert/tienkung_dex/convert.sh --save_one true --overwrite

# 再全量
SRC_ROOT=/ubt_sim/dataset/tienkung_dex \
bash /ubt_IL/scripts/convert/tienkung_dex/convert.sh --overwrite
默认参数:CONFIG=configs/tienkung_dex_20d_1RGB_inspire.json、REPO_ID=tienkung_dex_sim_pick_apple、FPS=15、HDF5_REL_PATH=trajectory.hdf5、ROBOT_TYPE=tienkung_dex。
当前仿真采集侧因时手落盘真机通道驱动的 13 个手部关节,而强脑手是 6 维关节数据。产物在 /ubt_IL/dataset/tienkung_dex_sim_pick_apple/。
校验:
python - <<'PY'
import json
info = json.load(open("/ubt_IL/dataset/tienkung_dex_sim_pick_apple/meta/info.json"))
print(info["total_episodes"], info["features"]["observation.state"]["shape"],
      info["features"]["observation.images.head"]["shape"])
PY
期望输出:20 [20] [3, 360, 640](集数取决于采集量)。
3.2 数据可视化
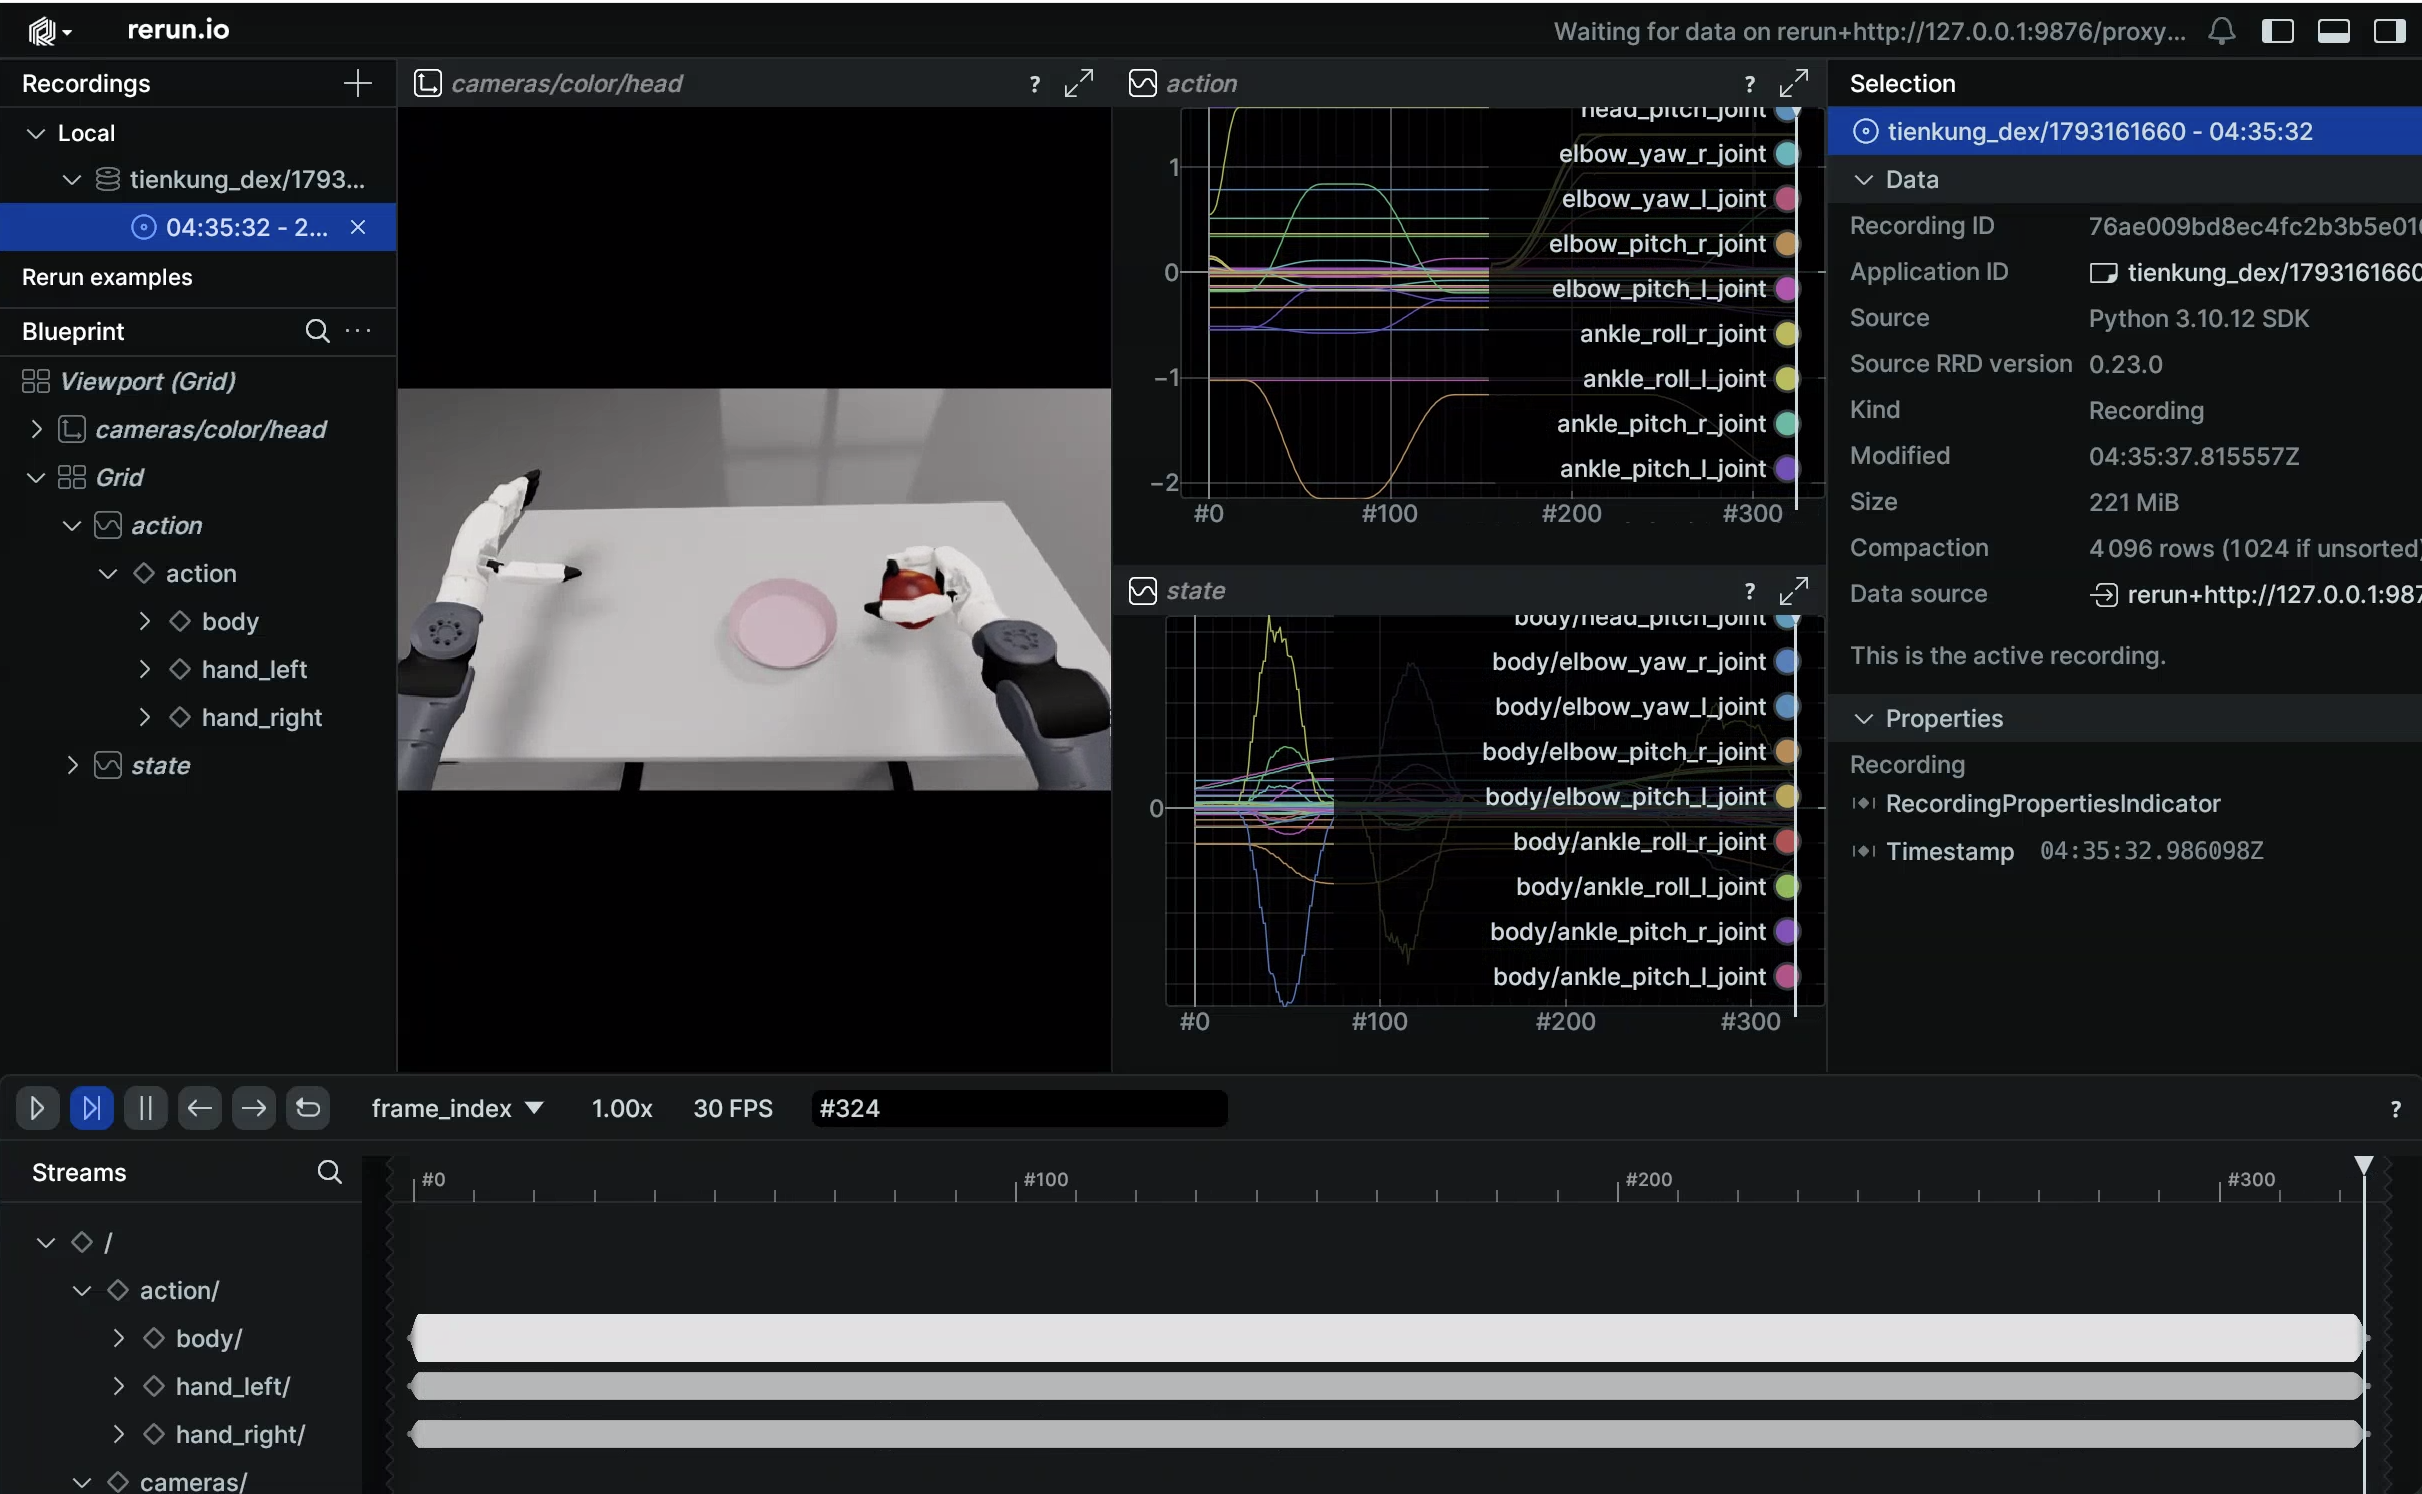
--episode-index 是必填项(一次只可视化一集,20 集可选 0~19):
# 在容器内,直接弹 rerun 窗口(容器需能连到 X,DISPLAY 已设好)
HF_HUB_OFFLINE=1 lerobot-dataset-viz \
  --repo-id tienkung_dex_sim_pick_apple \
  --episode-index 0 \
  --root /ubt_IL/dataset/tienkung_dex_sim_pick_apple
3.3 静止帧裁剪(TRIM_STATIONARY,默认关闭)
静止帧裁剪是为了避免数据集静止动作造成机器人推理陷入局部静止推理循环,convert.sh 已接通全部 --stationary-* 参数。2026-10 的 20 集实测(STATIONARY_DIAGNOSE=1):
| 指标 | 数值 |
|---|---|
| 起始静止段 | 0 帧(录制从预备位直接起手) |
| 结尾静止段 | 均值 13 帧 / 最大 14 |
| 段内静止段 | 160 段(20 集合计),均值 23 帧、最大 56 帧,≥10 帧的有 120 段 |
| 被判静止的帧 | 36%~39% |
按默认参数(thr=0.03、W=5、cap=8)开裁剪的实际效果:
- 10937 帧 -> 8269 帧(-24.4%),每集 411~416 帧(原始 539~563 帧)。
- 不丢动作:20 维的 range 全部保留;逐帧最大步长与原始数据一致(手部完全相同,手臂最多 +0.0056 rad)。
- 合手过程不会被裁:手指在 4.5 s 内张到合,5 帧窗内位移约 0.075(阈值 0.03),判为运动。
默认仍关闭。注意:静止裁剪只处理「长的静止 run」,解决不了相邻帧完全重复的问题(15 Hz 录制跑在约 11 Hz 的仿真主循环上,重复散布在整段运动中)——那是采样率问题,不是暂停问题。
调参顺序:先 STATIONARY_DIAGNOSE=1 看分布,再决定是否开;STATIONARY_CAP / STATIONARY_THRESH 是最常改的两个。
4. 模型训练
# 默认配置:20 集 / 20 维 / 60000 步 / 每 10000 存 checkpoint
bash /ubt_IL/scripts/train/tienkung_dex/train.sh

# 覆盖常用参数
OUTPUT_DIR=/ubt_IL/model/tienkung_dex_sim_pick_apple_act_v2 \
STEPS=50000 SAVE_FREQ=10000 BATCH_SIZE=16 bash /ubt_IL/scripts/train/tienkung_dex/train.sh

# 断点续训(CONFIG_PATH 指向 checkpoint 内的 train_config.json)
CONFIG_PATH=/ubt_IL/model/tienkung_dex_sim_pick_apple_act/checkpoints/last/pretrained_model/train_config.json \
RESUME=true bash /ubt_IL/scripts/train/tienkung_dex/train.sh
| 环境变量 | 默认 |
|---|---|
CONFIG_PATH |
configs/train_config_tienkung_dex_sim_pick_apple.json |
OUTPUT_DIR |
/ubt_IL/model/tienkung_dex_sim_pick_apple_act |
STEPS / SAVE_FREQ |
60000 / 10000 |
BATCH_SIZE |
配置文件里的值(16) |
RESUME |
false |
WANDB_ENABLE |
false |
产物:checkpoints/<step>/pretrained_model(含 config.json + model.safetensors)+ checkpoints/last。
20 集约 8.3k 帧,batch 16 下 6 万步 ≈ 116 epoch —— 远超常规训练量,这是「宁长勿短」策略:每 1 万步存一个(10k/20k/30k/40k/50k/60k 共 6 个),靠离线 MSE + 仿真回注挑最好的那个。想过拟合风险低一点,
STEPS=15000(≈29 epoch)就够。
5. 策略评估(离线 MSE)
/lerobot/.venv/bin/python /ubt_IL/scripts/eval/eval_policy.py \
  --policy-path /ubt_IL/model/tienkung_dex_sim_pick_apple_act/checkpoints/last/pretrained_model \
  --dataset-path /ubt_IL/dataset/tienkung_dex_sim_pick_apple \
  --episodes 5 --inference-freq 1 --plot \
  --plot-dir /ubt_IL/scripts/eval/output/eval_tienkung_dex_sim_pick_apple_act \
  --output /ubt_IL/scripts/eval/output/eval_tienkung_dex_sim_pick_apple_act/results.json \
  --device cuda
--inference-freq 1 表示逐帧推理,最接近部署时的行为;默认值会按 n_action_steps 排队。
评估输出示例(020000 checkpoint,第 0 集,预测 vs 真值):
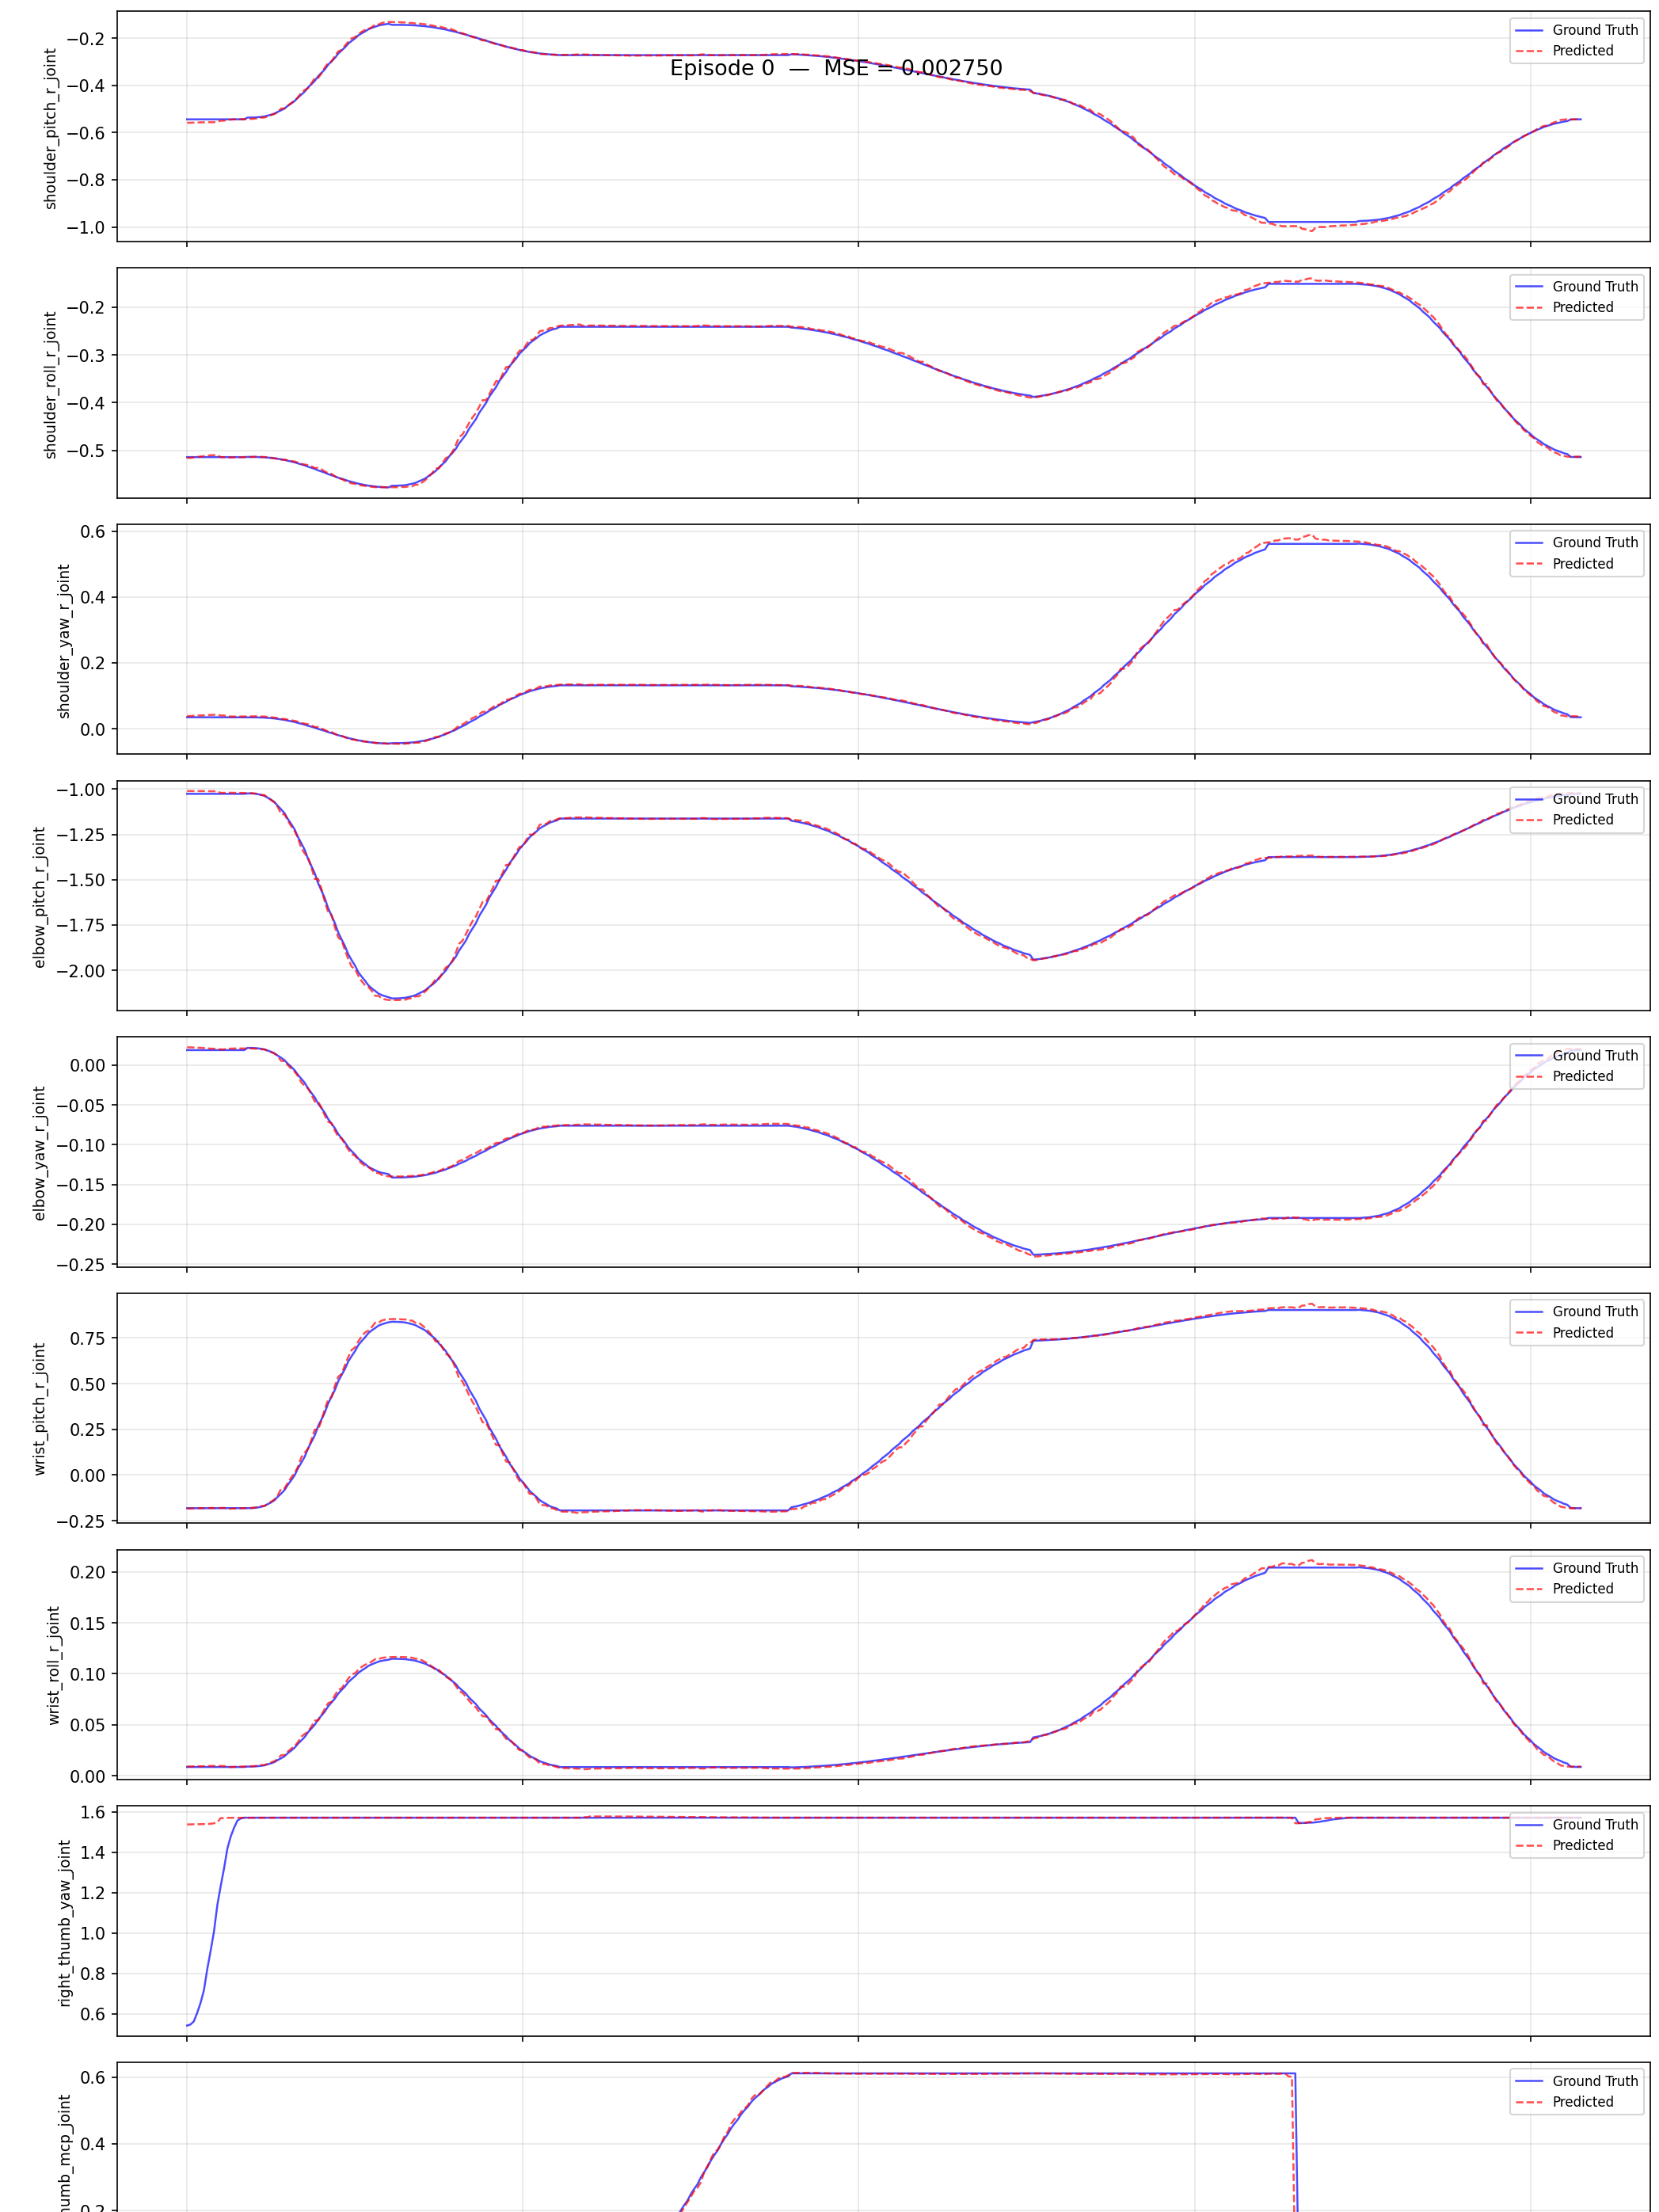
现有两轮 checkpoint 的横向对比(5 集 / --inference-freq 1):
| checkpoint | mean MSE(5 集) | 第 0 集 |
|---|---|---|
| 010000 | 0.003661 | 0.003219 |
| 020000 | 0.002130 | 0.002750 |
本轮仿真部署用的是 020000。离线 MSE 只在训练集上算,绝对值低不等于回注能跑通——它只用来在同一批 checkpoint 里横向择优,最终判据仍是回注后的 /sim/task_completed。
检查点:20 维逐维曲线里手部维度不应全程平直,否则大概率是转换列切错或模型没学到手部。
6. 模型部署(仿真)
# ① ubt_sim 容器内:启动仿真(另开终端)
cd ubt_sim
UBT_SIM_TASK=UBTSim-TienkungDex-Parlor-v0 bash scripts/start_sim.sh

# ② 推理容器内:回预备位(四段到位 + 手型),先看相机画面确认视角正确,检查 ROS_DOMAIN_ID 是否一致
bash /ubt_IL/scripts/deploy/tienkung_dex/robot_ready.sh
/usr/bin/python3 /ubt_IL/scripts/deploy/tienkung_dex/preview_camera.py

# ③ 跑策略
POLICY_PATH=/ubt_IL/model/tienkung_dex_sim_pick_apple_act/checkpoints/last/pretrained_model \
JOINT_CONFIG=tienkung_dex_20 FPS=15 DURATION=60 \
bash /ubt_IL/scripts/deploy/tienkung_dex/rollout.sh

# ④ 复位场景(机器人回 HOME,不是回预备位)
/usr/bin/python3 /ubt_IL/scripts/deploy/tienkung_dex/reset.py

# ⑤ 下一集前必须重跑预备位:复位后 head_pitch 回到 ~0.000,训练视角(低头 45°)就没了
bash /ubt_IL/scripts/deploy/tienkung_dex/robot_ready.sh
reset.py只是把/sim/cmd_reset发给仿真器,让场景与机器人回初始状态;它不会重摆预备位。连着跑多集时,②③⑤ 是一组,别只做 ④ 就直接进下一集。
常驻推理服务(预热一次,之后秒级 start/stop):
POLICY_PATH=/ubt_IL/model/tienkung_dex_sim_pick_apple_act/checkpoints/last/pretrained_model \
JOINT_CONFIG=tienkung_dex_20 FPS=15 \
bash /ubt_IL/scripts/deploy/tienkung_dex/inference_server.sh

bash /ubt_IL/scripts/deploy/tienkung_dex/inference_client.sh status
bash /ubt_IL/scripts/deploy/tienkung_dex/inference_client.sh start
bash /ubt_IL/scripts/deploy/tienkung_dex/inference_client.sh stop
bash /ubt_IL/scripts/deploy/tienkung_dex/inference_client.sh shutdown
判成功:仿真 /sim/task_completed 的误差 < 0.15 m,5 集里至少 3 集成功。
部署效果演示:
控制频率
数据集是 15 Hz,仿真主循环约 11 Hz(RTF≈0.11)。FPS 先按 15 跑,同时观察 rollout 打印的实际下发频率与 /robot_state 回传频率;如果实际远低于 15,同一串动作在仿真时间轴上会被拉长(机械臂显得"慢半拍"),此时再调 FPS,数据集保持 15 Hz 不动。
7. 常见问题
| 现象 | 排查 |
|---|---|
robot_ready.sh 报「Bridge2 正在运行」 |
robot_ready.py 与 Bridge2 都写 /arm/cmd,二者不能同时跑;先停 rollout(--force 可跳过,慎用) |
| 仿真里手臂不动 | ROS_DOMAIN_ID 是否与仿真一致(ubt_sim 默认 0);/robot_state 是否在回传(ros2 topic hz /robot_state) |
| 相机无画面 | 5758 是否有 JPEG 流;dex_camera 类型名是否写对(不是 image_server) |
| 动作维度预检失败 | JOINT_CONFIG 与训练时不一致(20 ↔ 13) |
| 手部动作整体错位 | HAND_VARIANT 与实物不符;Bridge2 启动日志里会打印「右手通道 -> 关节」表 |
| 部署后手臂一步跳很远 | MAX_RELATIVE_TARGET 留空时插件不限幅;仿真调试建议设 0.05 |
| 训练 OOM | 降 BATCH_SIZE;GPU 显存被仿真占满时先关仿真 |