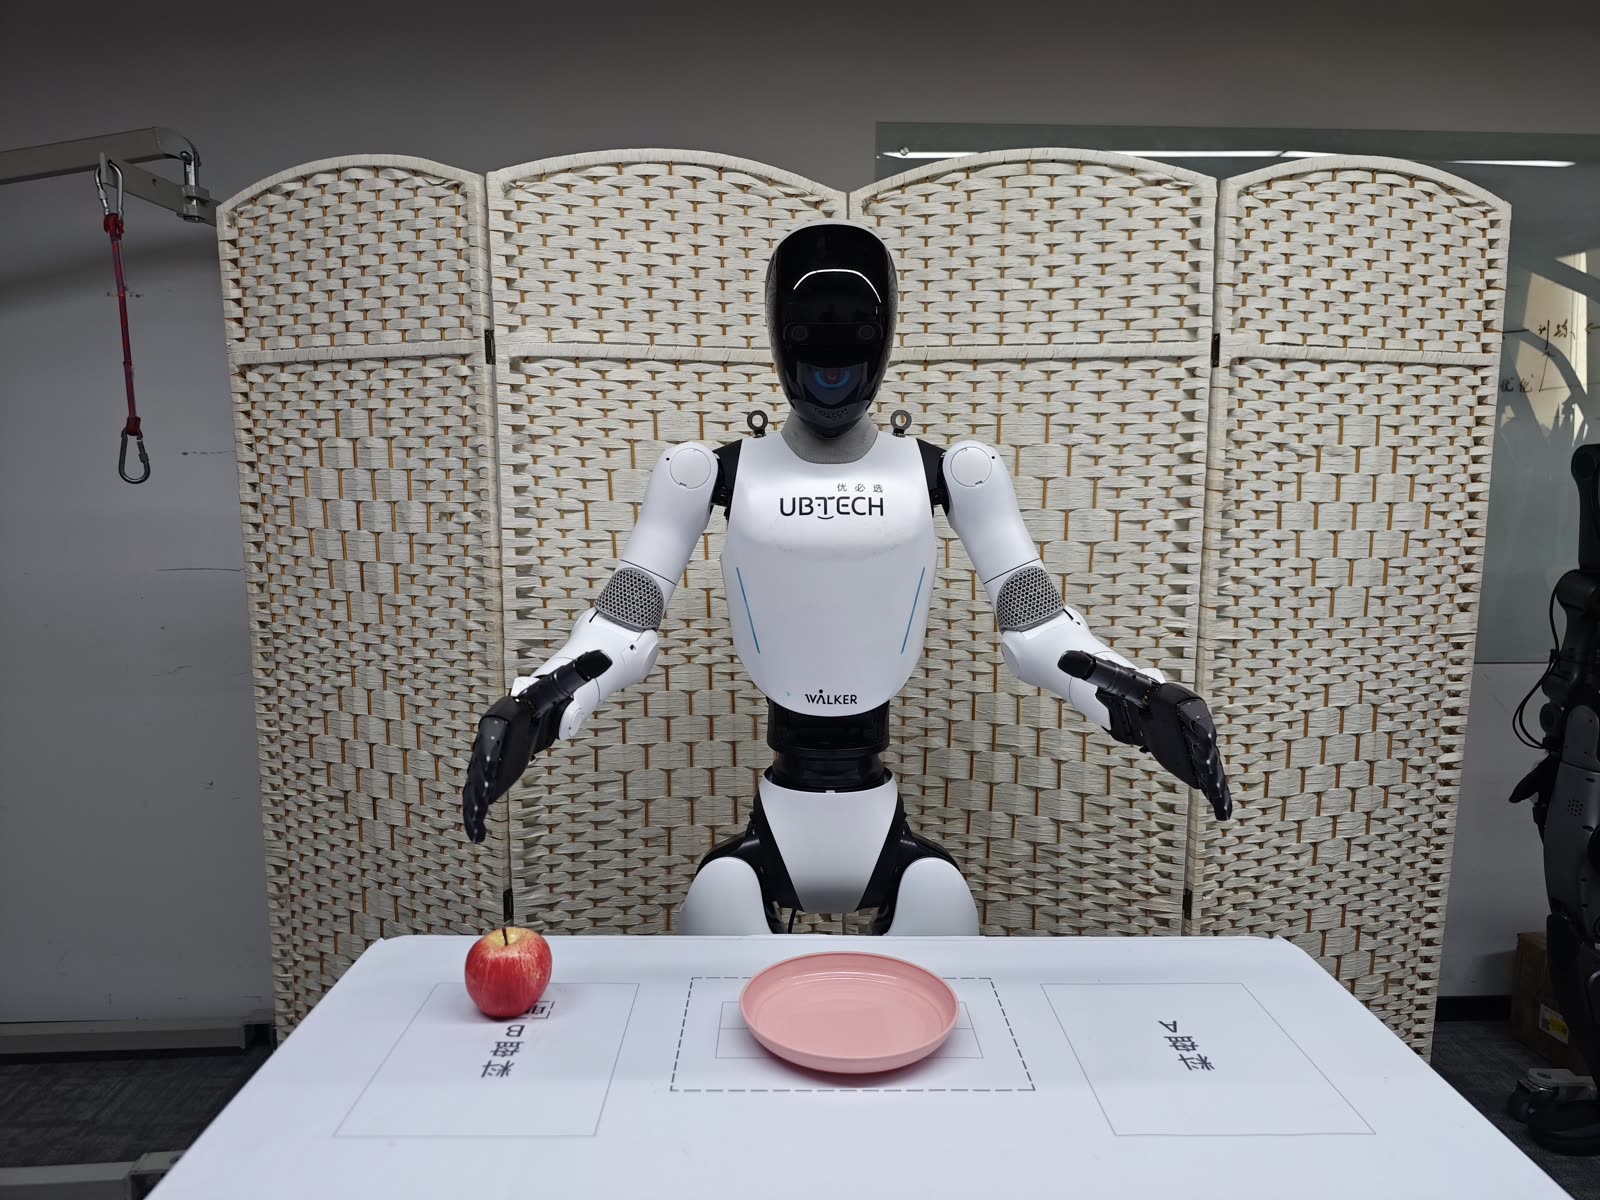
Walker C1 EDU 共创者:真机部署(Rollout)¶
部署脚本:
ubt_IL/scripts/deploy/walker_c1/rollout.sh,仿真部署与真机部署共用(差异见各工作流页)。本页给出完整参数、half_sdk 门禁、安全预检与在线评估说明。
前置条件¶
- 机器人上电站立,并切换到开发者模式 + half_sdk(C1 手臂只在
HalfSdkActive下接收 ROS2 指令)。 - 机器人置于安全位;首次
DURATION=10短时验证;手边留急停。 - 真机部署容器跑在机器人 Thor 板上,需将项目和模型拷贝到板端并构建、启动容器(
run.sh自动识别 Thor 并切Dockerfile.thor)。 ROS_DOMAIN_ID真机默认0;DDS 必须与主控栈一致(rmw_cyclonedds_cpp+cyclonedds_thor.xml,容器已自动注入)。
部署形态速查¶
| 场景 | 命令要点 |
|---|---|
| 真机 13D 模型(右臂 + 右手) | WALKER_C1_REAL=1 ROBOT_MODEL=walker_c1_13d |
| 真机 26D 模型(双臂 + 双手) | WALKER_C1_REAL=1 ROBOT_MODEL=walker_c1_26d |
| 回注仿真验证 | WALKER_C1_REAL=0 SDK_GUARD=0 RESET_MODE=sim-scene |
| 长时间常驻部署 | 用 推理服务器(免冷启动) |
部署步骤(真机)¶
# 0. 切 SDK 控制(进入开发者模式 -> 腿部 STAND -> half_sdk;幂等)
bash /ubt_IL/scripts/deploy/walker_c1/sdk_mode.sh half_sdk
bash /ubt_IL/scripts/deploy/walker_c1/sdk_mode.sh check      # 0=可部署,2=不满足

# 1. 相机自检(真机头左目,shm_msgs/Image6m)
python3 /ubt_IL/scripts/deploy/walker_c1/preview_camera.py --once --save-frame /tmp/c1.jpg \
  --msg-type image6m --topic /sensor/camera/head_stereo_left/color/raw

# 2. 摆到预备位(三段式;先 dry-run 看目标与每段时长)
bash /ubt_IL/scripts/deploy/walker_c1/robot_ready.sh --dry-run
bash /ubt_IL/scripts/deploy/walker_c1/robot_ready.sh

# 3. 部署真机 13D 模型(异步推理)
WALKER_C1_REAL=1 SDK_GUARD=1 \
POLICY_PATH=/ubt_IL/model/walker_c1_real_13d_act_1RGB/checkpoints/last/pretrained_model \
ROBOT_MODEL=walker_c1_13d \
INFERENCE_TYPE=act_async INFERENCE_HZ=1 \
FPS=30 DURATION=10 \
  bash /ubt_IL/scripts/deploy/walker_c1/rollout.sh

# 4. 收臂回 home(14 个臂关节全 0,手臂竖直贴身,手张开)
bash /ubt_IL/scripts/deploy/walker_c1/robot_home.sh --dry-run
bash /ubt_IL/scripts/deploy/walker_c1/robot_home.sh
部署效果演示¶
SDK 模式(half_sdk)¶
developModeState |
手臂指令 | 说明 |
|---|---|---|
NormalActive(normal) |
忽略 | 内置运控控制全身,只能调 CC-API 技能 |
HalfSdkActive(half_sdk) |
执行 | VLA 唯一档位:头/臂/腰由 SDK 控制,腿部由系统保持平衡(需 legStatus=standing) |
FullSdkActive(full_sdk) |
执行 | 全身电机交出、内置平衡退出,必须悬吊,不要用于 VLA |
bash sdk_mode.sh status     # 工作模式/运控权限/腿部/急停
bash sdk_mode.sh check      # 只校验,0=可部署,2=不满足
bash sdk_mode.sh half_sdk   # develop -> 腿部 STAND -> half_sdk
bash sdk_mode.sh normal     # 回到 normal(保留开发者模式)
bash sdk_mode.sh work-mode joystick   # 退出开发者模式
- 默认经 SSH 在机器人开发者容器内执行(
ubt@192.168.11.3:2222);CI/脚本化可用WALKER_C1_SDK_PASSWORD非交互登录。 half_sdk幂等:已处于 half_sdk 时只打印状态;腿部非standing时先执行A000004技能切 STAND(--no-leg-stand可关闭)。
部署门禁¶
rollout.sh、robot_ready.sh / robot_home.sh(非 --dry-run)、inference_server.sh 启动前都会调用 sdk_guard.sh,非 half_sdk 直接拒绝:
SDK_GUARD=1        # 真机默认(WALKER_C1_REAL=1 时自动取 1):强制校验
SDK_GUARD=auto     # 检测到真机才校验(仿真默认)
SDK_GUARD=0        # 跳过(仅离线调试)
SDK_AUTO_SWITCH=1  # 不满足时自动执行 sdk_mode.sh half_sdk,再复检
初始化 / 回 home(robot_ready.sh / robot_home.sh)¶
| 命令 | 作用 |
|---|---|
robot_ready.sh |
三段摆位:抬肩 → 收肘 → 预备位(每段默认 ≥5 s)+ 张开双手 |
robot_ready.sh --dry-run |
只打印目标位姿与每段时长 |
robot_ready.sh --head-pitch 0.5 |
调整低头角度(默认 0.65 rad) |
robot_home.sh |
三段严格逆序回 home(14 臂关节全 0) |
robot_home.sh --dry-run |
只打印目标 |
预备位是绝对目标,不是回零;站立位手臂自然下垂时会低于桌面,必须分段摆位,避免手贴桌面从体侧扫过去。
安全预检¶
部署前自动做 action 维度匹配预检:policy output_features.action.shape[0] 必须与 robot config action_order 维度一致,不通过则拒绝部署。
ROBOT_MODEL必须与训练 DOF 一致(见下表)。- 策略无 action names 时需
ALLOW_DIM_ONLY_POLICY=1(默认开)。 - 手部限位在插件与 bridge 双侧裁剪(插件
hand_joint_limits→to_bridge_config()→ bridge)。
环境变量(rollout.sh)¶
| 变量 | 默认 | 说明 |
|---|---|---|
POLICY_PATH |
必填,无默认值 | checkpoint 目录(含 config.json) |
ROBOT_MODEL |
真机 walker_c1_13d / 仿真 walker_c1_26d |
ROBOT_MODELS 注册表键(同时作为 --robot.joint_config),随 WALKER_C1_REAL 切换 |
ROBOT_CONFIG |
configs/<ROBOT_MODEL>.json |
硬件配置 JSON(按 ROBOT_MODEL 自动选择) |
ROBOT_TYPE |
walker_c1 |
插件注册名 |
WALKER_C1_REAL |
1 |
1=真机(含 13d/task/act_async/门禁/真机相机);0=仿真/离线 |
EPISODES |
1 |
集数;base strategy 不支持多集,>1 时由外层循环 + 每集复位实现 |
DURATION |
30 |
每集最长秒数 |
FPS |
15 |
控制环 FPS(30 fps 数据集用 FPS=30) |
TASK |
walker c1 pick place |
任务描述 |
RESET_MODE |
真机 task / 仿真 sim-scene |
每集前复位:sim-scene / task / both / none |
ALLOW_DIM_ONLY_POLICY |
1 |
1=只校验维度;0=同时校验 action_feature_names |
INFERENCE_TYPE |
真机 act_async / 仿真 sync |
sync / act_async(chunk → bridge 融合 300 Hz) |
INFERENCE_HZ |
真机 1 / 仿真 2 |
act_async 重规划频率 |
EXECUTION_HORIZON |
0 |
act_async chunk 截断步数(0=不截断) |
PREVIEW_CAMERA |
0 |
1=同时开预览窗口 |
CAMERA_TOPIC |
WALKER_C1_REAL=1 时头左目 |
相机话题(仿真覆盖为 /sensor/camera/head/color/raw) |
CAMERA_MSG_TYPE |
WALKER_C1_REAL=1 时 shm_msgs/Image6m |
相机消息类型(仿真 sensor_msgs/Image) |
SDK_GUARD |
真机 1 / 仿真 auto |
half_sdk 门禁 |
SDK_AUTO_SWITCH |
0 |
1=门禁不通过时自动切 half_sdk |
WALKER_C1_SINGLE_ACTION_SMOOTH_S |
0.15 |
sync 单动作平滑窗口(秒),0=关闭;仅影响 sync |
ZMQ_HOST |
127.0.0.1 |
桥接地址(跨机部署改为机器人侧 IP) |
机器人配置(ROBOT_MODELS 注册表)¶
| 注册表键 | 维度 | 末端执行器 | 对应配置文件 |
|---|---|---|---|
walker_c1_13d |
13D(右臂 7 + 右手 6) | 右手灵巧手(13 维变体,左手 inactive_fill 保持 home) | configs/walker_c1_13d.json |
walker_c1_26d |
26D(左臂 7 + 右臂 7 + 左手 6 + 右手 6) | 双手灵巧手 | configs/walker_c1_26d.json |
13D 配置的
action_order只含右臂+右手;body.groups仍保留left_arm,inactive_fill会把左臂 7 + 左手 6 填成 home 并下发(真机位置保持、仿真 home)。
在线评估(记录推理轨迹)¶
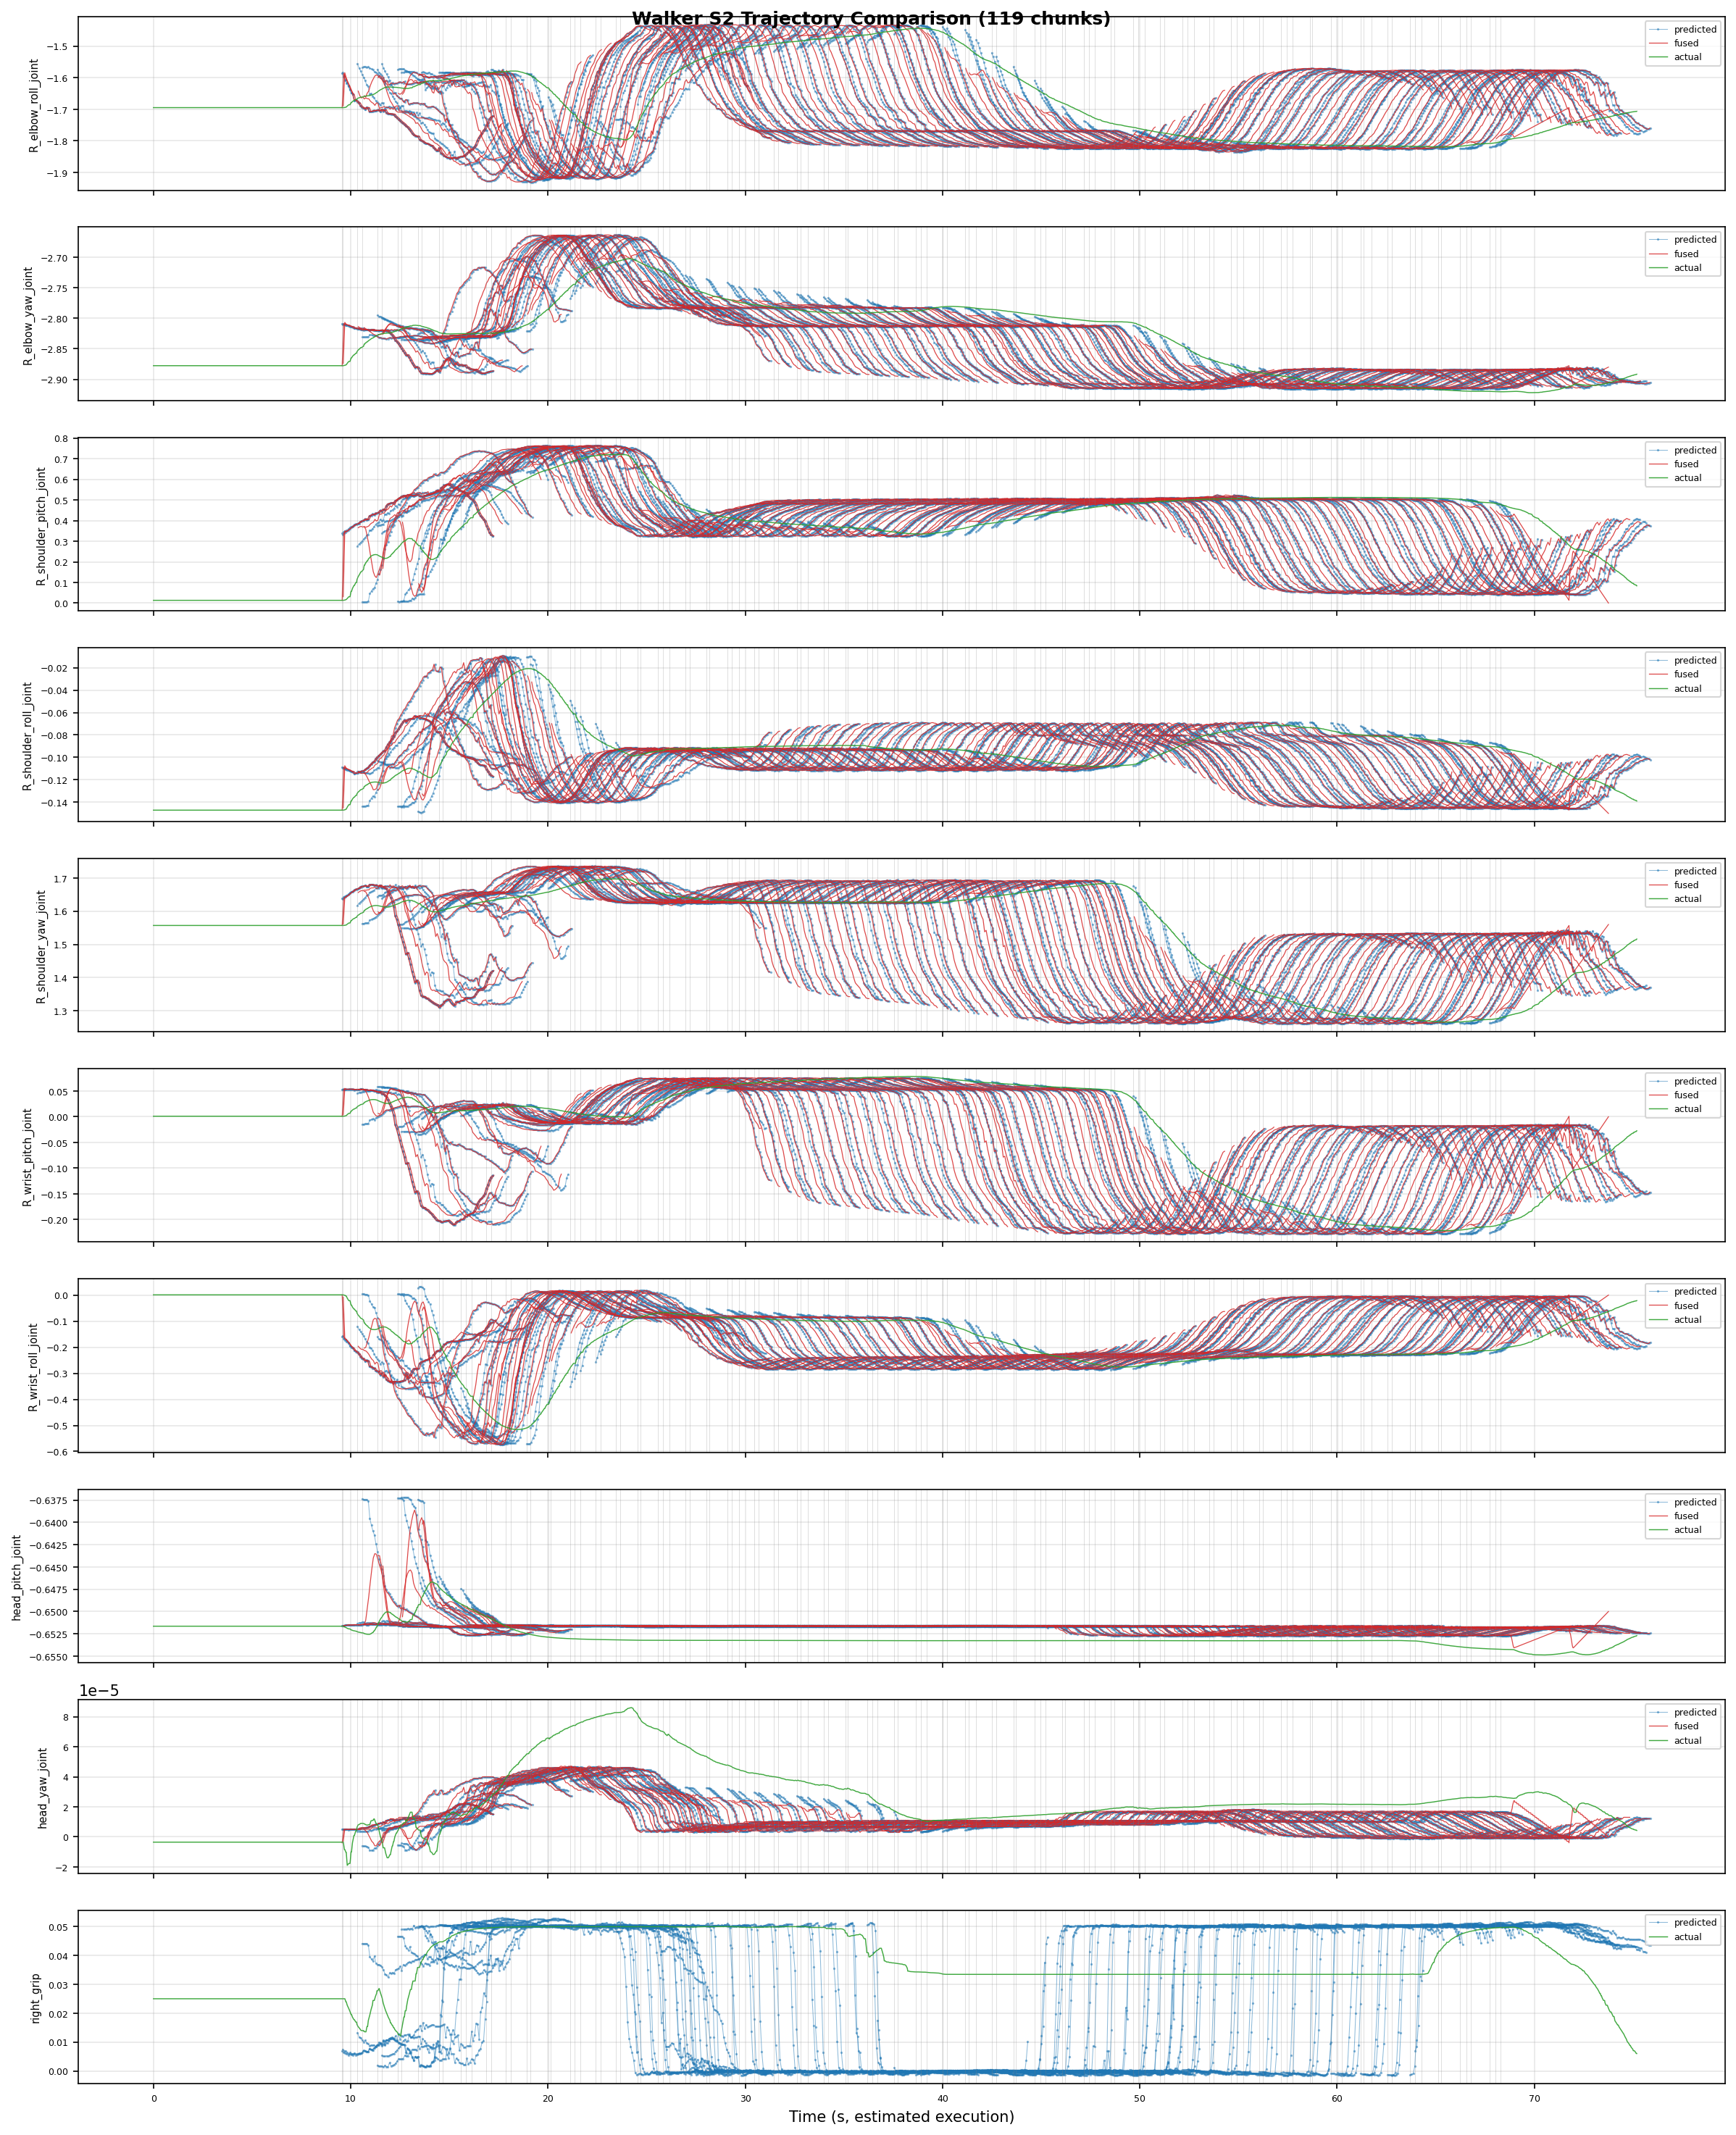
部署时可设置 RECORD_ACTIONS=1(及 RECORD_OUTPUT_DIR)记录 rollout 动作,用于分析模型预测轨迹、机器人执行轨迹、ACT 融合轨迹,记录文件默认保存于 ubt_IL/scripts/deploy/output。
离线策略评估¶
部署前建议先跑离线 MSE 评估(ubt_IL/scripts/eval/eval_policy.py),见 模仿学习平台 §5。
推理服务器(常驻预热)¶
长时间/多任务常驻部署用推理服务器,免每次冷启动(rollout.sh 冷启动需加载 policy + 拉起桥接)。支持 launch/load/start/stop/home/status/watch/shutdown,详见 推理服务器。
start/home/shutdown会让机器人运动,请在机旁执行。
常见问题¶
| 现象 | 处理 |
|---|---|
| 机器人不动 | preview_camera.py --once 能否出图;ROS_DOMAIN_ID/RMW 是否与机器人一致;bridge 日志 ros2_walker_c1_bridge |
| 手臂只动一部分 | 策略维度与 action_order 不符(预检会退出);或左手数据全程为 0(该任务只用了右手,正常) |
| 动作抖动 | 提高 FPS 与 --inference-hz;或切 act_async 走 chunk 融合 |
| 相机超时 | 确认话题名与消息类型;QoS 必须 BEST_EFFORT;真机 shm_msgs/Image6m 必须显式指定 |
reset.py 报 No module named rclpy |
用 reset.sh(走 /usr/bin/python3),不要用 venv 的 python3 |
| 端口占用 | ss -lntp \| grep 566;同一主机不要同时跑两套 bridge |
| 退出后手臂不回位 | disable_torque_on_disconnect 被设 false;或 bridge 已被外部 kill |
sdk_mode.sh 提示腿部非 standing |
用遥控器/Web 切站立,或让脚本自动执行 A000004(默认已开启) |
developModeState=sdk_error |
按急停 → 退出开发者模式或重启运控,再重新 half_sdk |