Walker C1 EDU 共创者:仿真平台
Walker C1 EDU 共创者 仿真基于 NVIDIA Isaac Sim(Isaac Lab 2.2.0)构建,通过 ROS2-ZMQ 桥接将仿真状态与图像以与真机一致的 ROS2 话题对外发布,实现 sim-to-real 一致的遥操作与数据采集。整套环境运行在 Docker 容器内。
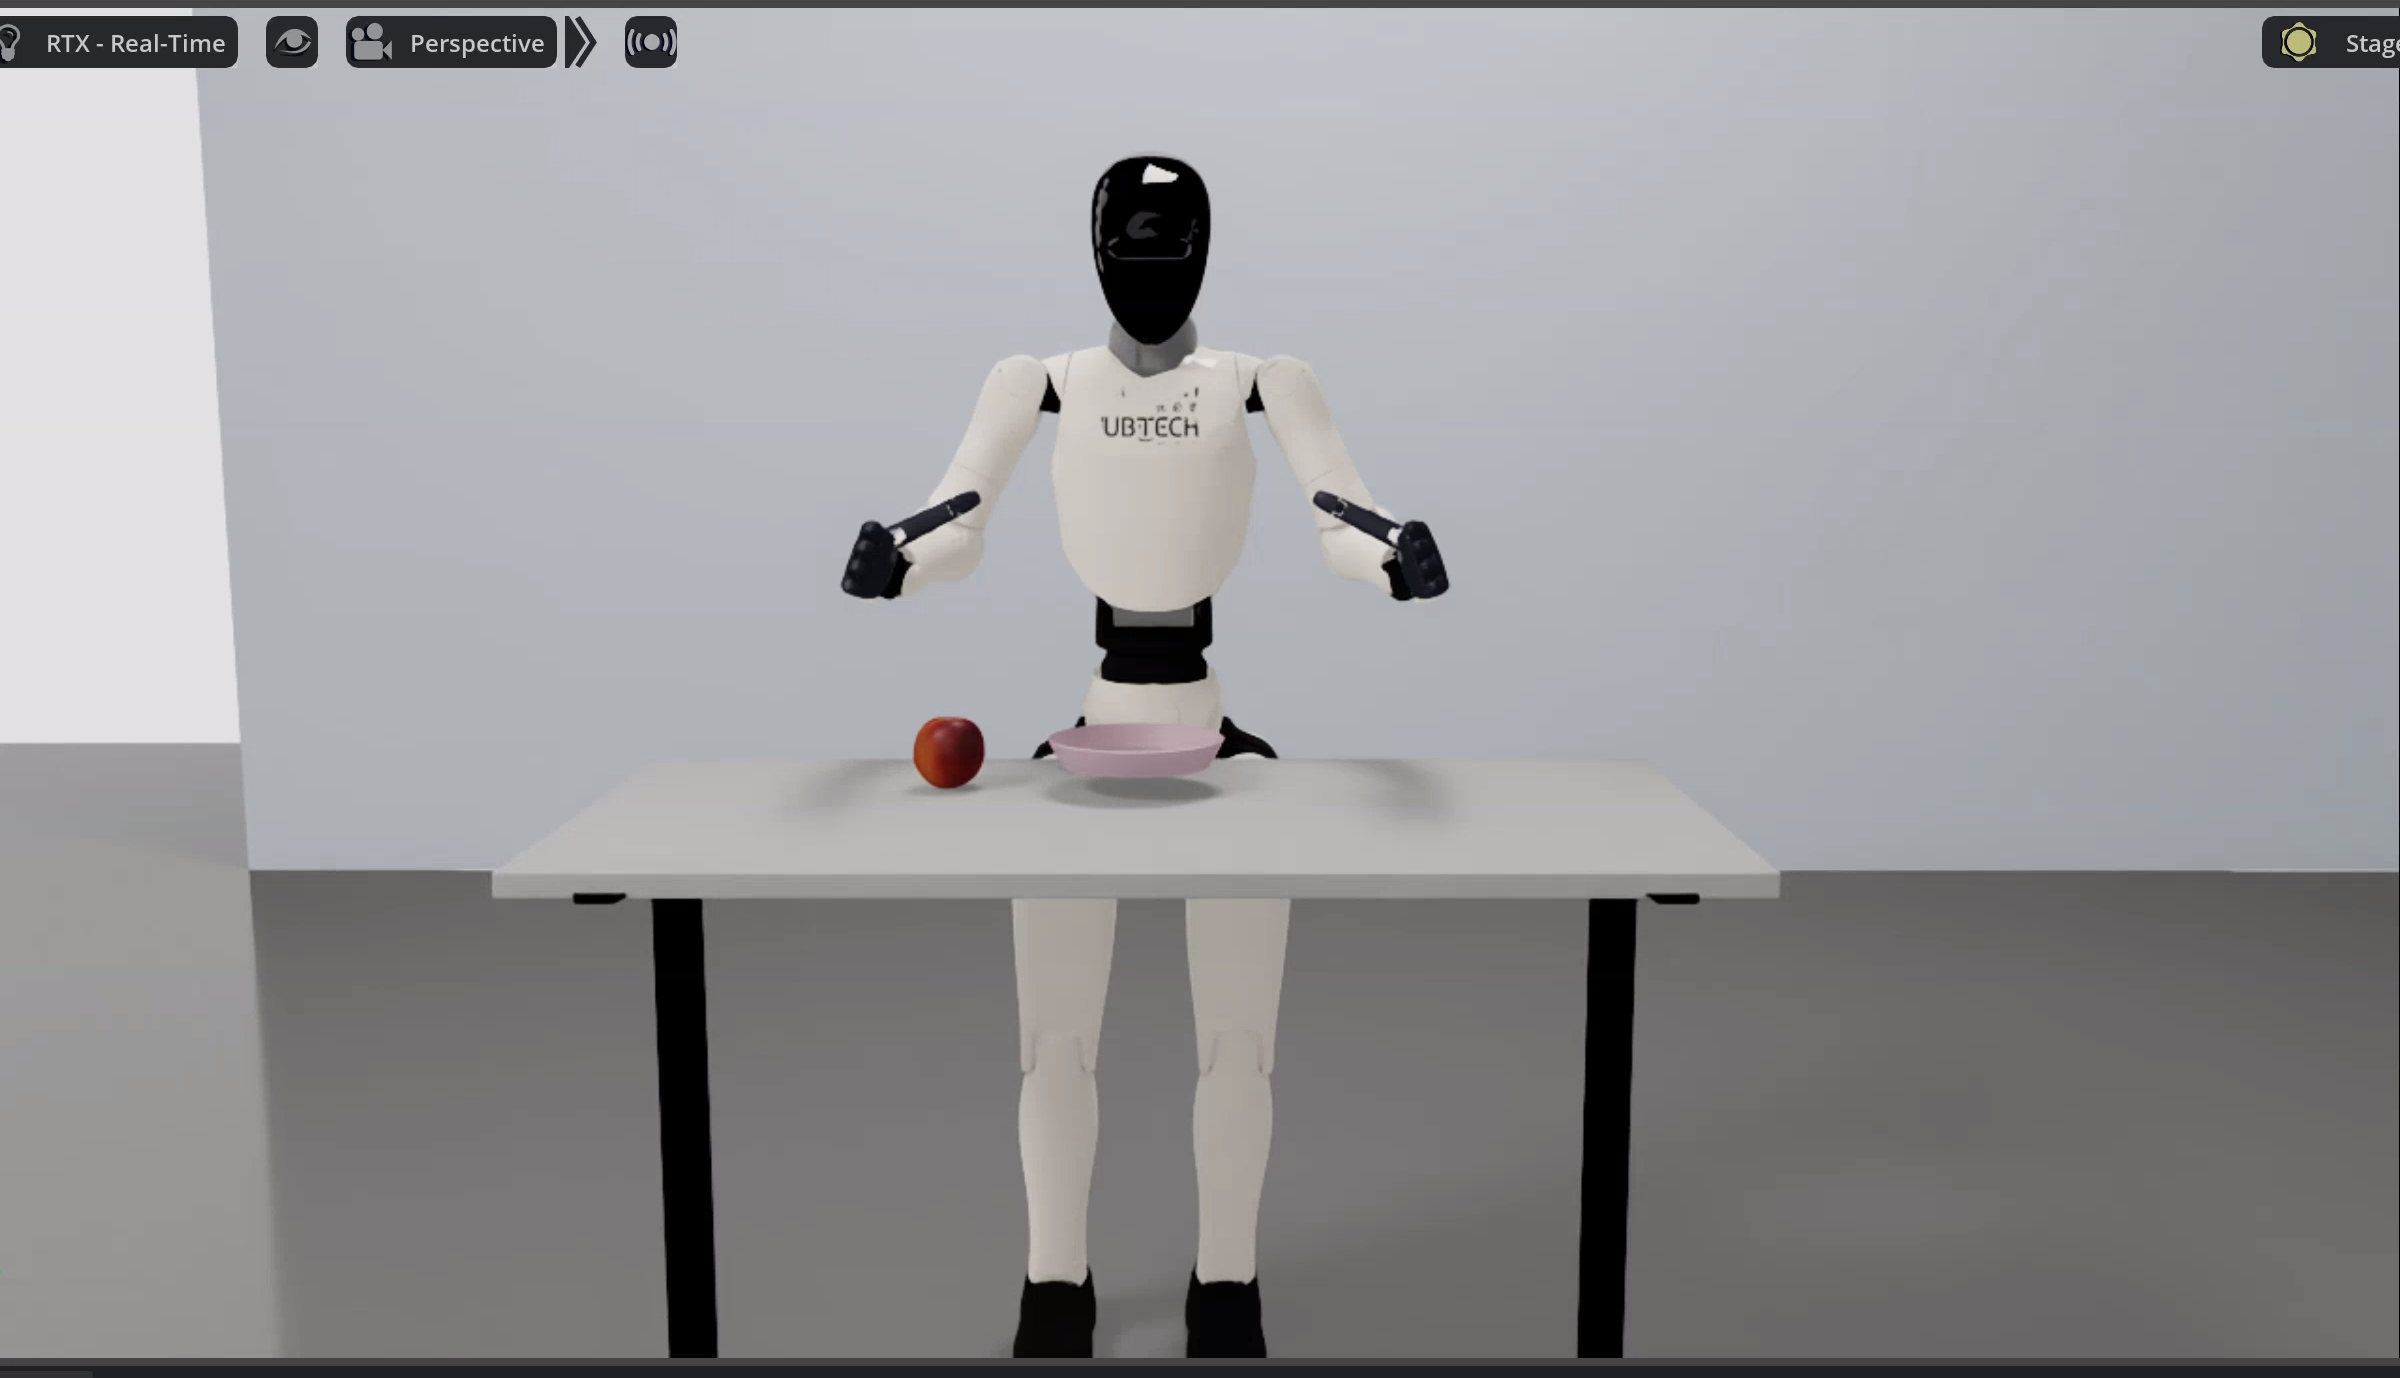
C1 与 Walker S2 共用同一套 SDK 话题面(mc_task_msgs / mc_state_msgs),但消息包相互隔离,靠 UBT_SIM_ROBOT=walker_c1 区分。两机型的仿真桥接端口同为 5655-5658,不能同时启动。
快速开始
命令分两段:构建/进入容器在宿主机执行;启动仿真与采集在容器内执行(容器内根路径为
/ubt_sim)。
1. 构建并启动容器(宿主机)
cd ubt_sim/docker
bash run.sh build      # 构建 ROS2 + Isaac Sim 镜像
bash run.sh start      # 创建/启动容器
bash run.sh init       # 编译各机型消息包(含 walker_c1_msgs),首次执行一次
bash run.sh check      # 校验环境(GPU / ROS2 / 消息包 / numpy<2)
容器构建流程见 仿真平台 · 容器构建与使用。
⚠️ 构建镜像前必须修改(真机联调 / 跨机部署):编辑
ubt_sim/docker/fastdds_no_shm.xml的interfaceWhiteList,把<address>改为本机与机器人直连网卡的 IP(Thor 侧192.168.11.3,Walker 直连对端192.168.11.99)。该文件构建时 COPY 进镜像,构建后再改无效。纯本机仿真走回环,可保持默认。
2. 启动仿真(容器内)
# 进入容器(自动 source ROS2 与 C1 消息包)
UBT_SIM_ROBOT=walker_c1 bash run.sh bash

# 方式一:C1 专用脚本(默认 GPU 渲染 + CPU PhysX,100 Hz 物理步进)
bash scripts/start_c1_pick_place_sim.sh

# 方式二:统一启动器
UBT_SIM_TASK=UBTSim-WalkerC1-Parlor-v0 bash scripts/start_sim.sh
启动后会依次打印 ZMQ 端口、action 关节顺序、手部关节限位与增益摘要。
- 按
R键复位机器人/场景;Space请求保存当前 episode(与 ROS 侧录制器配合)。 - 关闭仿真窗口时,
start_sim.sh的退出陷阱会自动停止桥接进程。
运行效果(桌面抓苹果):
常用环境变量/参数(可叠加):
| 变量 / 参数 | 作用 | 默认 |
|---|---|---|
UBT_SIM_TASK |
任务名(决定机型) | UBTSim-TienkungPro-Parlor-v0,C1 用 UBTSim-WalkerC1-Parlor-v0 |
UBT_SIM_ROBOT |
容器内消息包选择 | 进入容器时设为 walker_c1 |
UBT_SIM_WALKER_C1_USD_PATH |
覆盖机器人 USD | usd/walker_c1_merged.usd |
UBT_SIM_C1_STEP_HZ |
物理步进频率 | 100 |
UBT_SIM_LOAD_ONLY=1 |
只加载场景、不起桥接 | 关 |
--headless |
无窗口运行 | 无显示器/服务器场景最常用 |
--device cpu\|cuda |
运行设备 | cpu(C1 专用脚本默认) |
3. 数据采集(容器内,使用系统 Python 3.10)
# 单条:复位场景 -> 回预备位 -> 在线 IK 抓放一次 -> 成功才落盘
bash teleoperation/control/walker_c1/save_data.sh

# 批量:采 20 条,每集之间自动复位,成功才落盘
bash teleoperation/control/walker_c1/save_data.sh --batch 20

# 交互录制(Enter/s/q)
bash teleoperation/control/walker_c1/save_data.sh --manual
- 每集流程:复位场景 -> 回任务预备位 -> 在线 IK 抓放一次 -> 任务判定成功才落盘。
- 采集频率 15 Hz;单路
camera_head640×480 PNG,身体 31 关节 + 左右手各 6 通道。 - 产物路径:
/ubt_sim/dataset/walker_c1/<epoch 秒>/trajectory.hdf5(目录 0777、文件 0666)。 - 采集前确认
/mc/sdk/robot_state有数据(约 48 Hz),手部增益保持10/1、effort_limit_sim=2。
单集 HDF5 结构:
| 路径 | 形状 | 含义 |
|---|---|---|
joint_observations/joint_position |
(T, 31) | L 臂 0-6 / R 臂 7-13 / 头 14-15 / 腰 16-18 / 腿 19-30 |
hand_observations/hand_left_position |
(T, 6) | 左手 SDK 6 通道 |
hand_observations/hand_right_position |
(T, 6) | 右手 SDK 6 通道 |
action_observations/* |
同上 | 最近一次下发的指令值 |
camera_observations/color_images/camera_head |
(T,) | PNG 字节流,640×480 |
timestamp |
(T,) | 采集时刻 |
4. 复位(容器内)
# 任务预备位(分三段:抬肩 -> 收肘 -> 预备位)
/usr/bin/python3 teleoperation/control/walker_c1/reset.py --mode task

# 场景复位(等价于在仿真窗口按 R)
/usr/bin/python3 teleoperation/control/walker_c1/reset.py --mode sim-scene
reset.py 还支持 sim-task(场景 + 任务预备位)与 sdk-home(SDK 全零位)。
5. 数据集预览与回放(容器内)
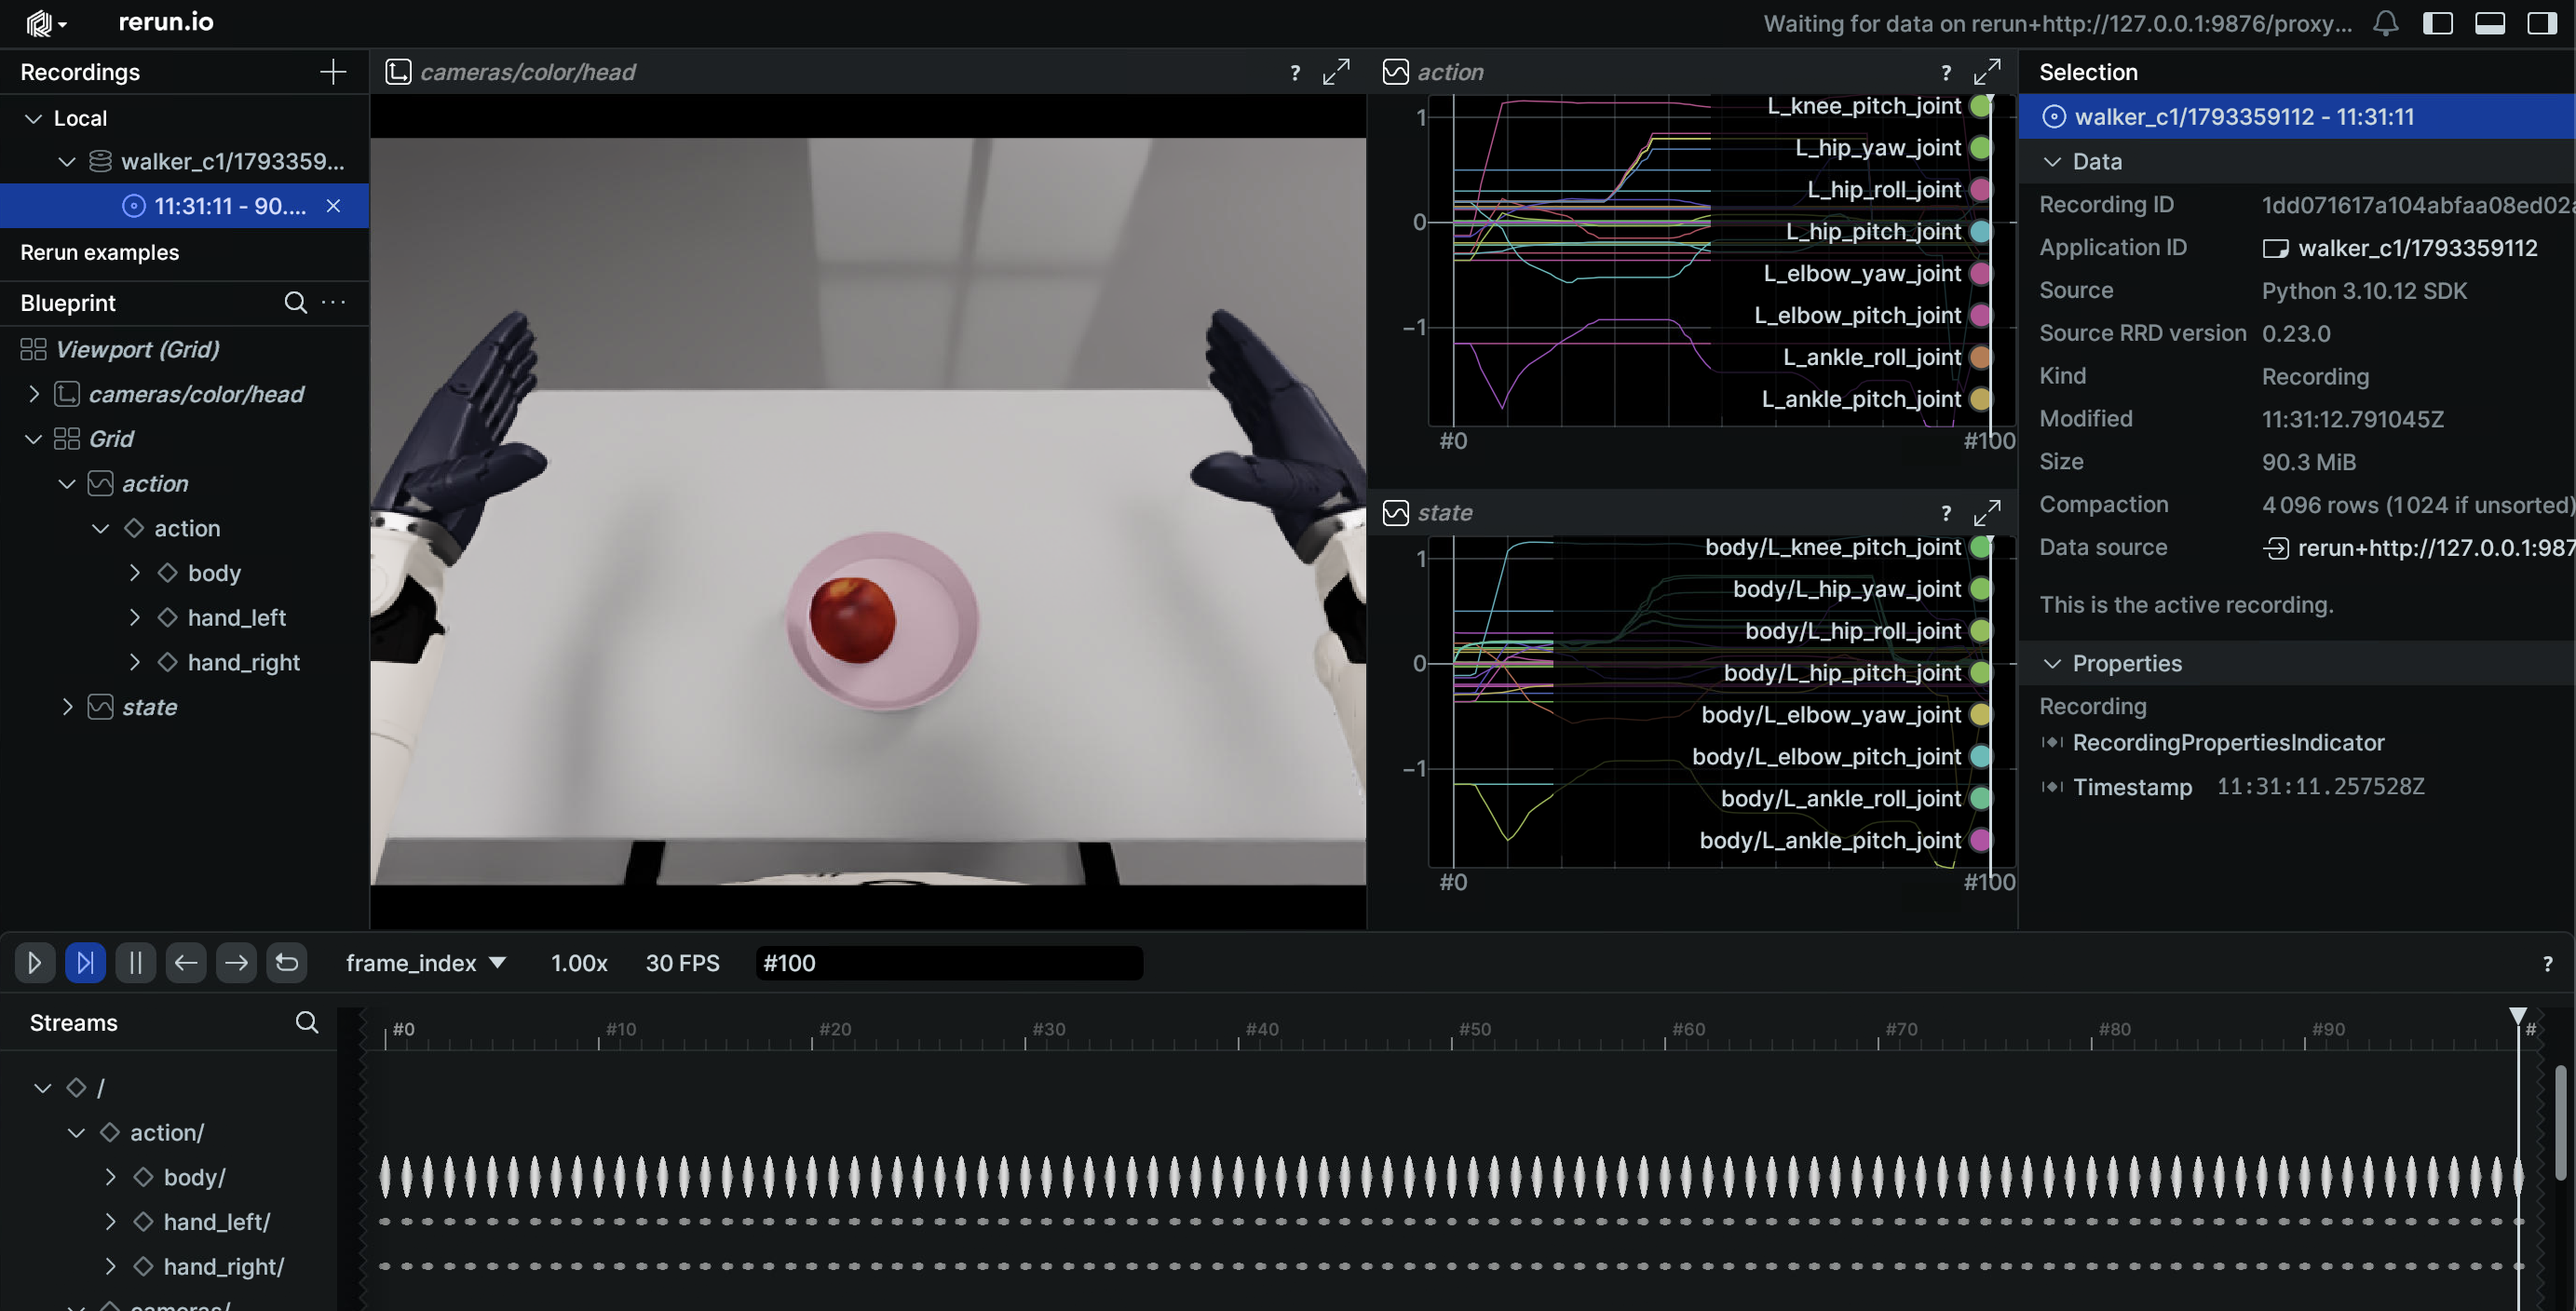
# 预览 HDF5(Rerun)
/usr/bin/python3 teleoperation/tools/playback_walker_c1.py --mode preview

# 动作回放(仿真/真机同话题)
/usr/bin/python3 teleoperation/tools/playback_walker_c1.py \
    --episode dataset/walker_c1/<epoch 秒>/trajectory.hdf5 --mode control
完整参数与安全须知见 数据可视化与回放。
仿真模块
| 模块 | 路径 | 说明 |
|---|---|---|
| Docker 编排 | ubt_sim/docker/run.sh |
镜像构建、容器生命周期、桥接启停 |
| 环境变量 | ubt_sim/docker/env.sh |
容器名、镜像、ROS_DOMAIN_ID |
| 仿真启动器 | ubt_sim/scripts/start_sim.sh |
按 UBT_SIM_TASK 识别机器人、拉起桥接 |
| C1 专用启动 | ubt_sim/scripts/start_c1_pick_place_sim.sh |
默认 GPU 渲染 + CPU PhysX、100 Hz 步进 |
| 任务定义 | ubt_sim/source/ubt_sim/task/walker_c1_parlor/ |
客厅抓苹果场景 |
| 仿真配置 | ubt_sim/config/walker_c1/parlor.yaml |
场景/相机/设备参数 |
| ROS2-ZMQ 桥接 | ubt_sim/teleoperation/bridges/walker_c1/ |
桥接脚本 + walker_c1_bridge_config.yaml |
| 控制与采集 | ubt_sim/teleoperation/control/walker_c1/ |
reset.py / pick_place_controller.py / save_data.sh / 在线 IK |
| 数据回放 | ubt_sim/teleoperation/tools/playback_walker_c1.py |
预览 / 动作回放 |
| 数据输出 | ubt_sim/dataset/walker_c1/<时间戳>/trajectory.hdf5 |
采集产物 |
ZMQ 端口
| 端口 | 用途 |
|---|---|
| 5655 | 控制指令(bridge PUB) |
| 5656 | 机器人状态(bridge SUB) |
| 5657 | 相机原图(RGB + 深度,C++ 桥接处理) |
| 5658 | JPEG 直连(调试用) |
ubt_IL侧 C1 插件使用 5661/5662/5663,与仿真桥接的 5655-5658 互不冲突,可同时运行。跨机型端口总览见 系统架构 · ZMQ 端口一览。
ROS2 话题
| 方向 | 话题 | 类型 |
|---|---|---|
| sub | /mc/sdk/robot_command |
mc_task_msgs/RobotCommand |
| sub | /mc/left_hand/command、/mc/right_hand/command |
mc_task_msgs/JointCommand |
| pub | /mc/sdk/robot_state |
mc_state_msgs/RobotState(31 关节) |
| pub | /mc/{left,right}_hand/joint_states |
sensor_msgs/JointState(SDK 6 关节序) |
| pub | /sim/object_state |
std_msgs/String |
| pub | /sim/episode_complete |
std_msgs/Bool |
| pub | /sensor/camera/head/color/raw |
sensor_msgs/Image(BEST_EFFORT) |
故障排查
bash run.sh check报错:按提示重跑bash run.sh init;确认numpy<2、walker_c1_msgs已就绪。- 采集脚本报 rclpy / 消息类型导入失败:确认用的是
/usr/bin/python3而非 Isaac Sim Python;确认已bash run.sh init。 - 桥接启动即退出,报
RMW implementation not installed:本仓库镜像只装了rmw_cyclonedds_cpp,start_sim.sh/save_data.sh会自动探测;手工启动时需自行 export。 - 报
Address already in use (tcp://*:5656):旧桥接未退干净,先kill -9残留sim_runner/ros2_zmq_bridge,确认 5655-5658 全 free 再启动。 - 与 Walker S2 同时启动后指令串流:二者端口相同(5655-5658),同一时间只能跑一个。
- 控制器报
no /mc/sdk/robot_state:桥接没起来(端口冲突最常见);用ros2 topic hz /mc/sdk/robot_state确认约 48 Hz。 - 苹果抓不住 / 弹飞:手部增益必须保持
10/1、effort_limit_sim=2,不要按老调试值放大。 - X11 不可用 / 仿真窗口不显示:宿主机执行
xhost +,确认DISPLAY已透传;无显示器时用--headless+save_data.sh --batch。
采集完成后进入下一步:模仿学习平台。