天工行者 Dex:仿真平台
天工行者 Dex 仿真基于 NVIDIA Isaac Sim 5.0(Isaac Lab 2.2.0)构建,通过 ROS2-ZMQ 桥接将仿真状态与图像以与真机一致的 ROS2 话题对外发布,实现 sim-to-real 一致的遥操作与数据采集。整套环境运行在 Docker 容器内,支持 Inspire RH5DG2(67 revolute)与 BrainCo Revo2(53 revolute)两种灵巧手。
三进程架构(Python 不可混用):
快速开始
命令分两段:构建/进入容器在宿主机执行;启动仿真与采集在容器内执行(容器内根路径为
/ubt_sim)。
1. 构建并启动容器(宿主机)
cd ubt_sim/docker
bash run.sh build      # 构建 ROS2 + Isaac Sim 镜像
bash run.sh start      # 创建/启动容器
bash run.sh init       # 编译 ros2_bridge_msgs / 因时 / 强脑消息包与 C++ 图像桥,首次执行一次
bash run.sh check      # 校验环境(GPU / ROS2 / 消息包 / numpy<2 等)
容器构建流程见 仿真平台 · 容器构建与使用。
⚠️
run.sh init不能跳过:Dex 桥接找不到/opt/ubt_sim/tienkung_dex_msgs/install/setup.bash会直接退出。它同时把各机型消息工作空间写进容器/root/.bashrc,交互式 shell 自动 source。⚠️ 真机联调前必须修改:把
docker/fastdds_no_shm.xml白名单改成实机直连网卡 IP(改完重启容器生效)。纯仿真只用127.0.0.1。
2. 启动仿真(容器内)
# 进入容器
cd ubt_sim/docker/
bash run.sh bash

# 拉起仿真和 ROS2-ZMQ 桥接
UBT_SIM_TASK=UBTSim-TienkungDex-Parlor-v0 bash scripts/start_sim.sh
两个场景(手部变体)分别对应不同的灵巧手:
| 任务 ID | 手部 | 关节数 | 配置 |
|---|---|---|---|
UBTSim-TienkungDex-Parlor-v0 |
Inspire RH5DG2 | 67 | config/tienkung_dex/parlor.yaml |
UBTSim-TienkungDex-Brainco-Parlor-v0 |
BrainCo Revo2 | 53 | config/tienkung_dex/brainco_parlor.yaml |
start_sim.sh 会从任务名推断变体(含 Brainco → brainco),并把 --variant 传给桥接。按 R 键可复位机器人/场景。
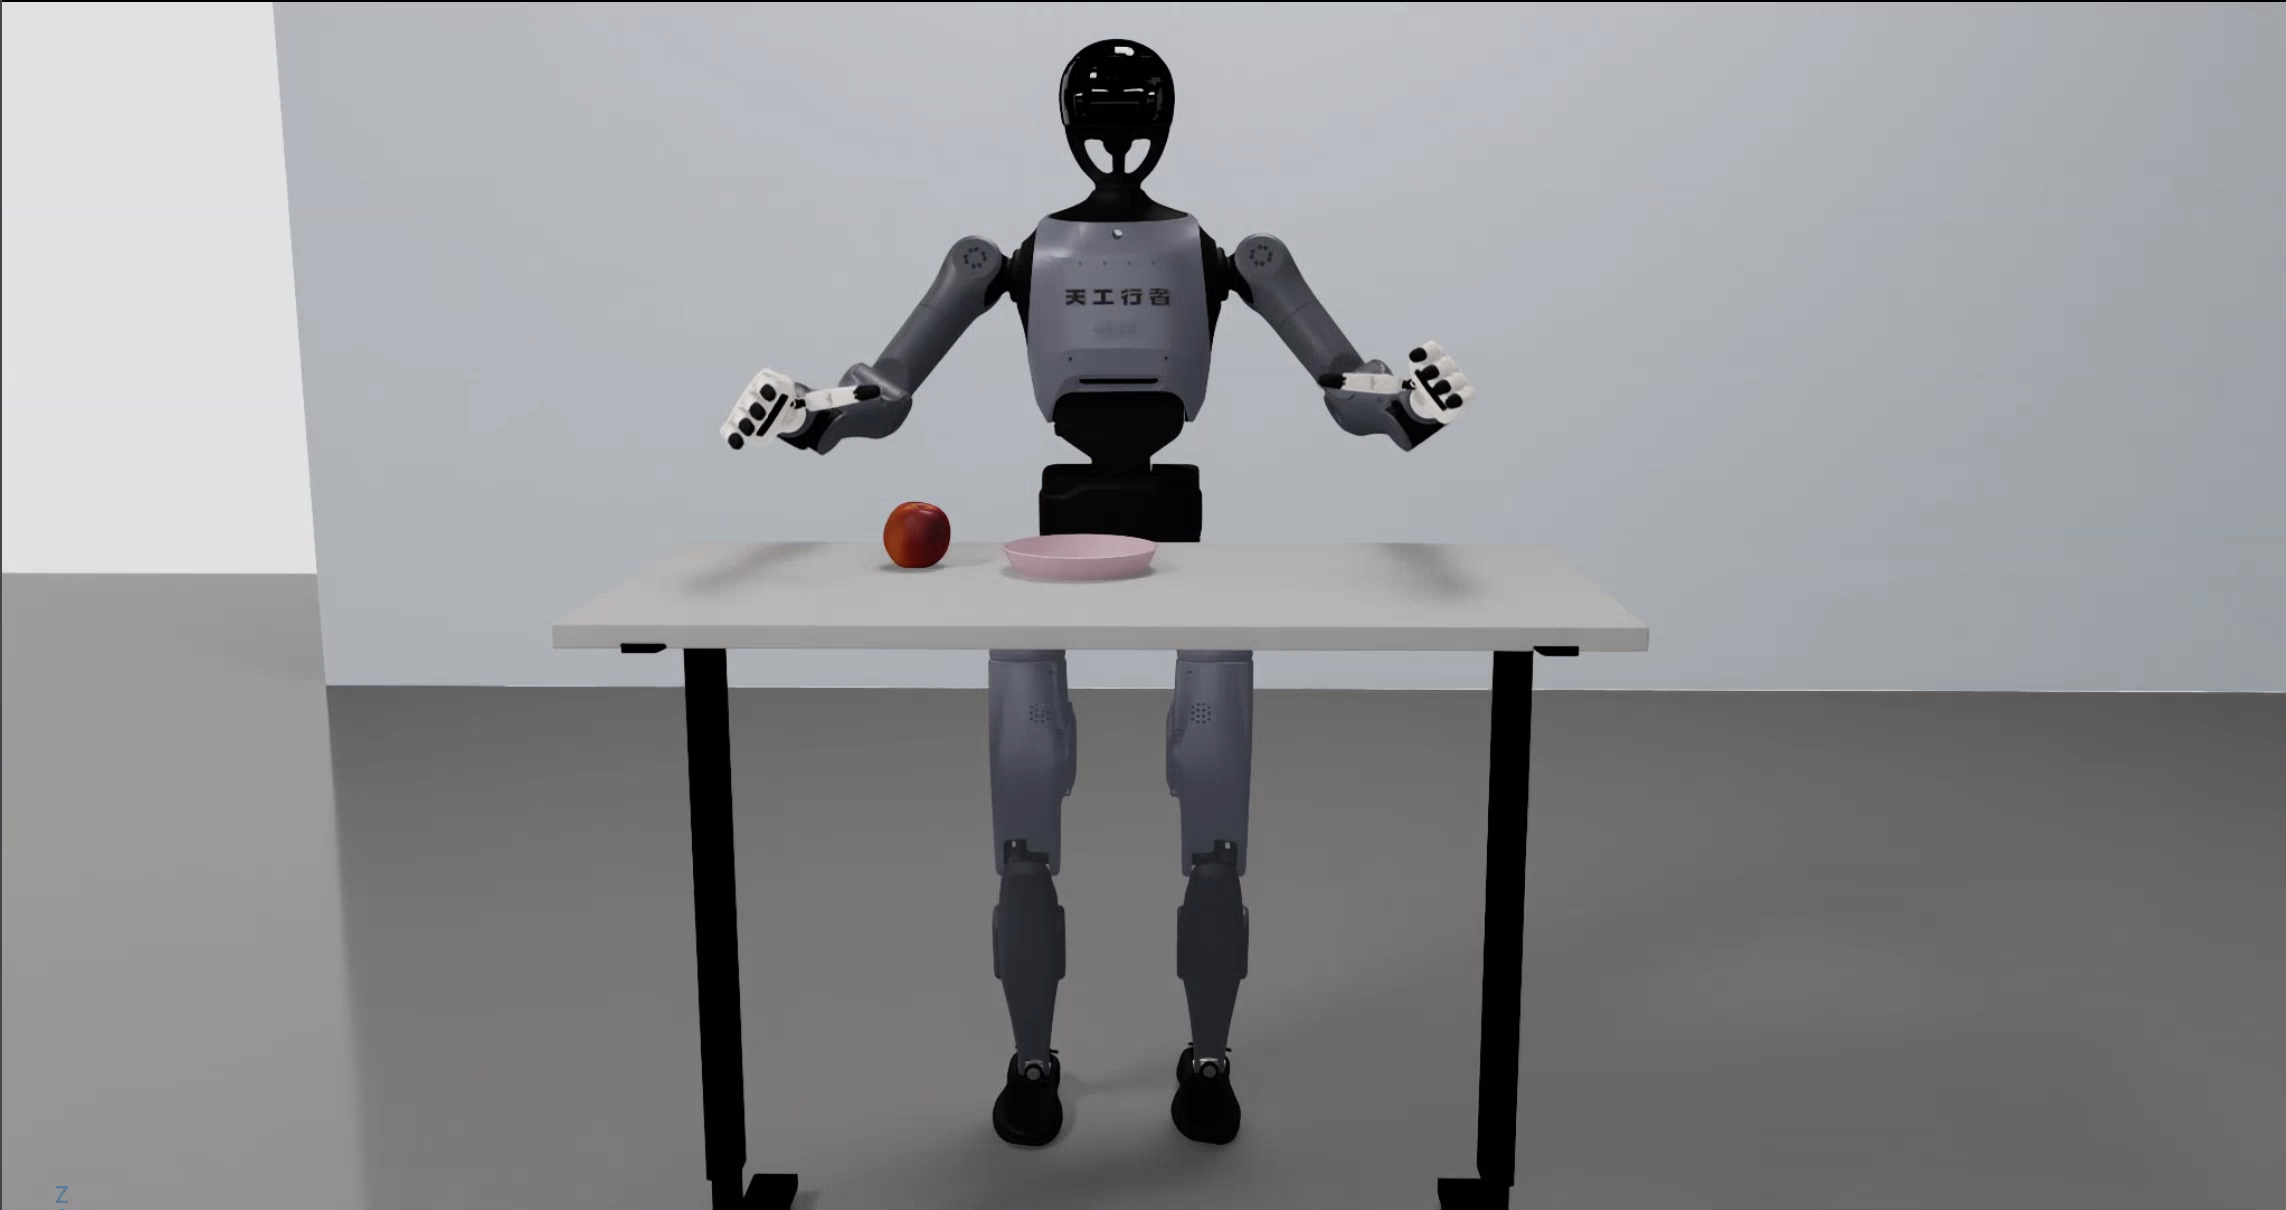
运行效果(桌面抓苹果):
常用环境变量:
| 变量 | 默认 | 说明 |
|---|---|---|
UBT_SIM_TASK |
UBTSim-TienkungPro-Parlor-v0 |
设为 UBTSim-TienkungDex-Parlor-v0 启用 DEX |
UBT_SIM_NUM_ENVS |
1 |
并行环境数 |
UBT_SIM_LOAD_ONLY |
未设置 | 仅渲染,不接 ROS(默认 --device cpu) |
UBT_SIM_NO_BRIDGE |
未设置 | 置 1 时不启动桥接 |
UBT_SIM_TIENKUNG_DEX_CMD_PORT / _STATUS_PORT / _IMAGE_PORT / _JPEG_PORT |
5755/5756/5757/5758 | ZMQ 端口(须与 bridge_config.yaml 一致) |
ROS_DOMAIN_ID |
0 |
默认 0(与真机同域);仿真与部署容器必须用同一个值,需要隔离时两边都设成 146 |
run.sh bash进入的 shell 会把ROS_DOMAIN_ID预设为docker/env.sh的值(默认 0),从那里启动请显式export ROS_DOMAIN_ID=0,避免与真机串台。
3. 数据采集(容器内,使用系统 Python 3.10)
# 批量采集:每集自动「复位 -> 预备位 -> 抓 -> 放到盘上 -> 回预备位」并落盘,失败集不保存
bash teleoperation/control/tienkung_dex/save_data.sh --batch 20
- 采集频率 15 Hz;单路
camera_headRGB + 深度,右臂 7 + 右手 13(因时)或 6(强脑)。 - 产物:
/ubt_sim/dataset/tienkung_dex/<epoch>/trajectory.hdf5,attrs 带关节名 / fps / 手型 / task。 - 已有 20 集采集结果时可直接进入转换。
4. 相机测试(容器内)
# 实时预览(cv2.imshow,需 X11,按 Q/ESC 退出)
/usr/bin/python3 teleoperation/control/tienkung_dex/tienkung_dex_controller.py camera --preview

# 保存 5 帧
/usr/bin/python3 teleoperation/control/tienkung_dex/tienkung_dex_controller.py camera --save --count 5
相机话题为 /ob_camera_head/color/image_raw(rgb8)与 /ob_camera_head/depth/image_raw(16UC1,毫米)。
5. 数据集预览与回放(容器内)
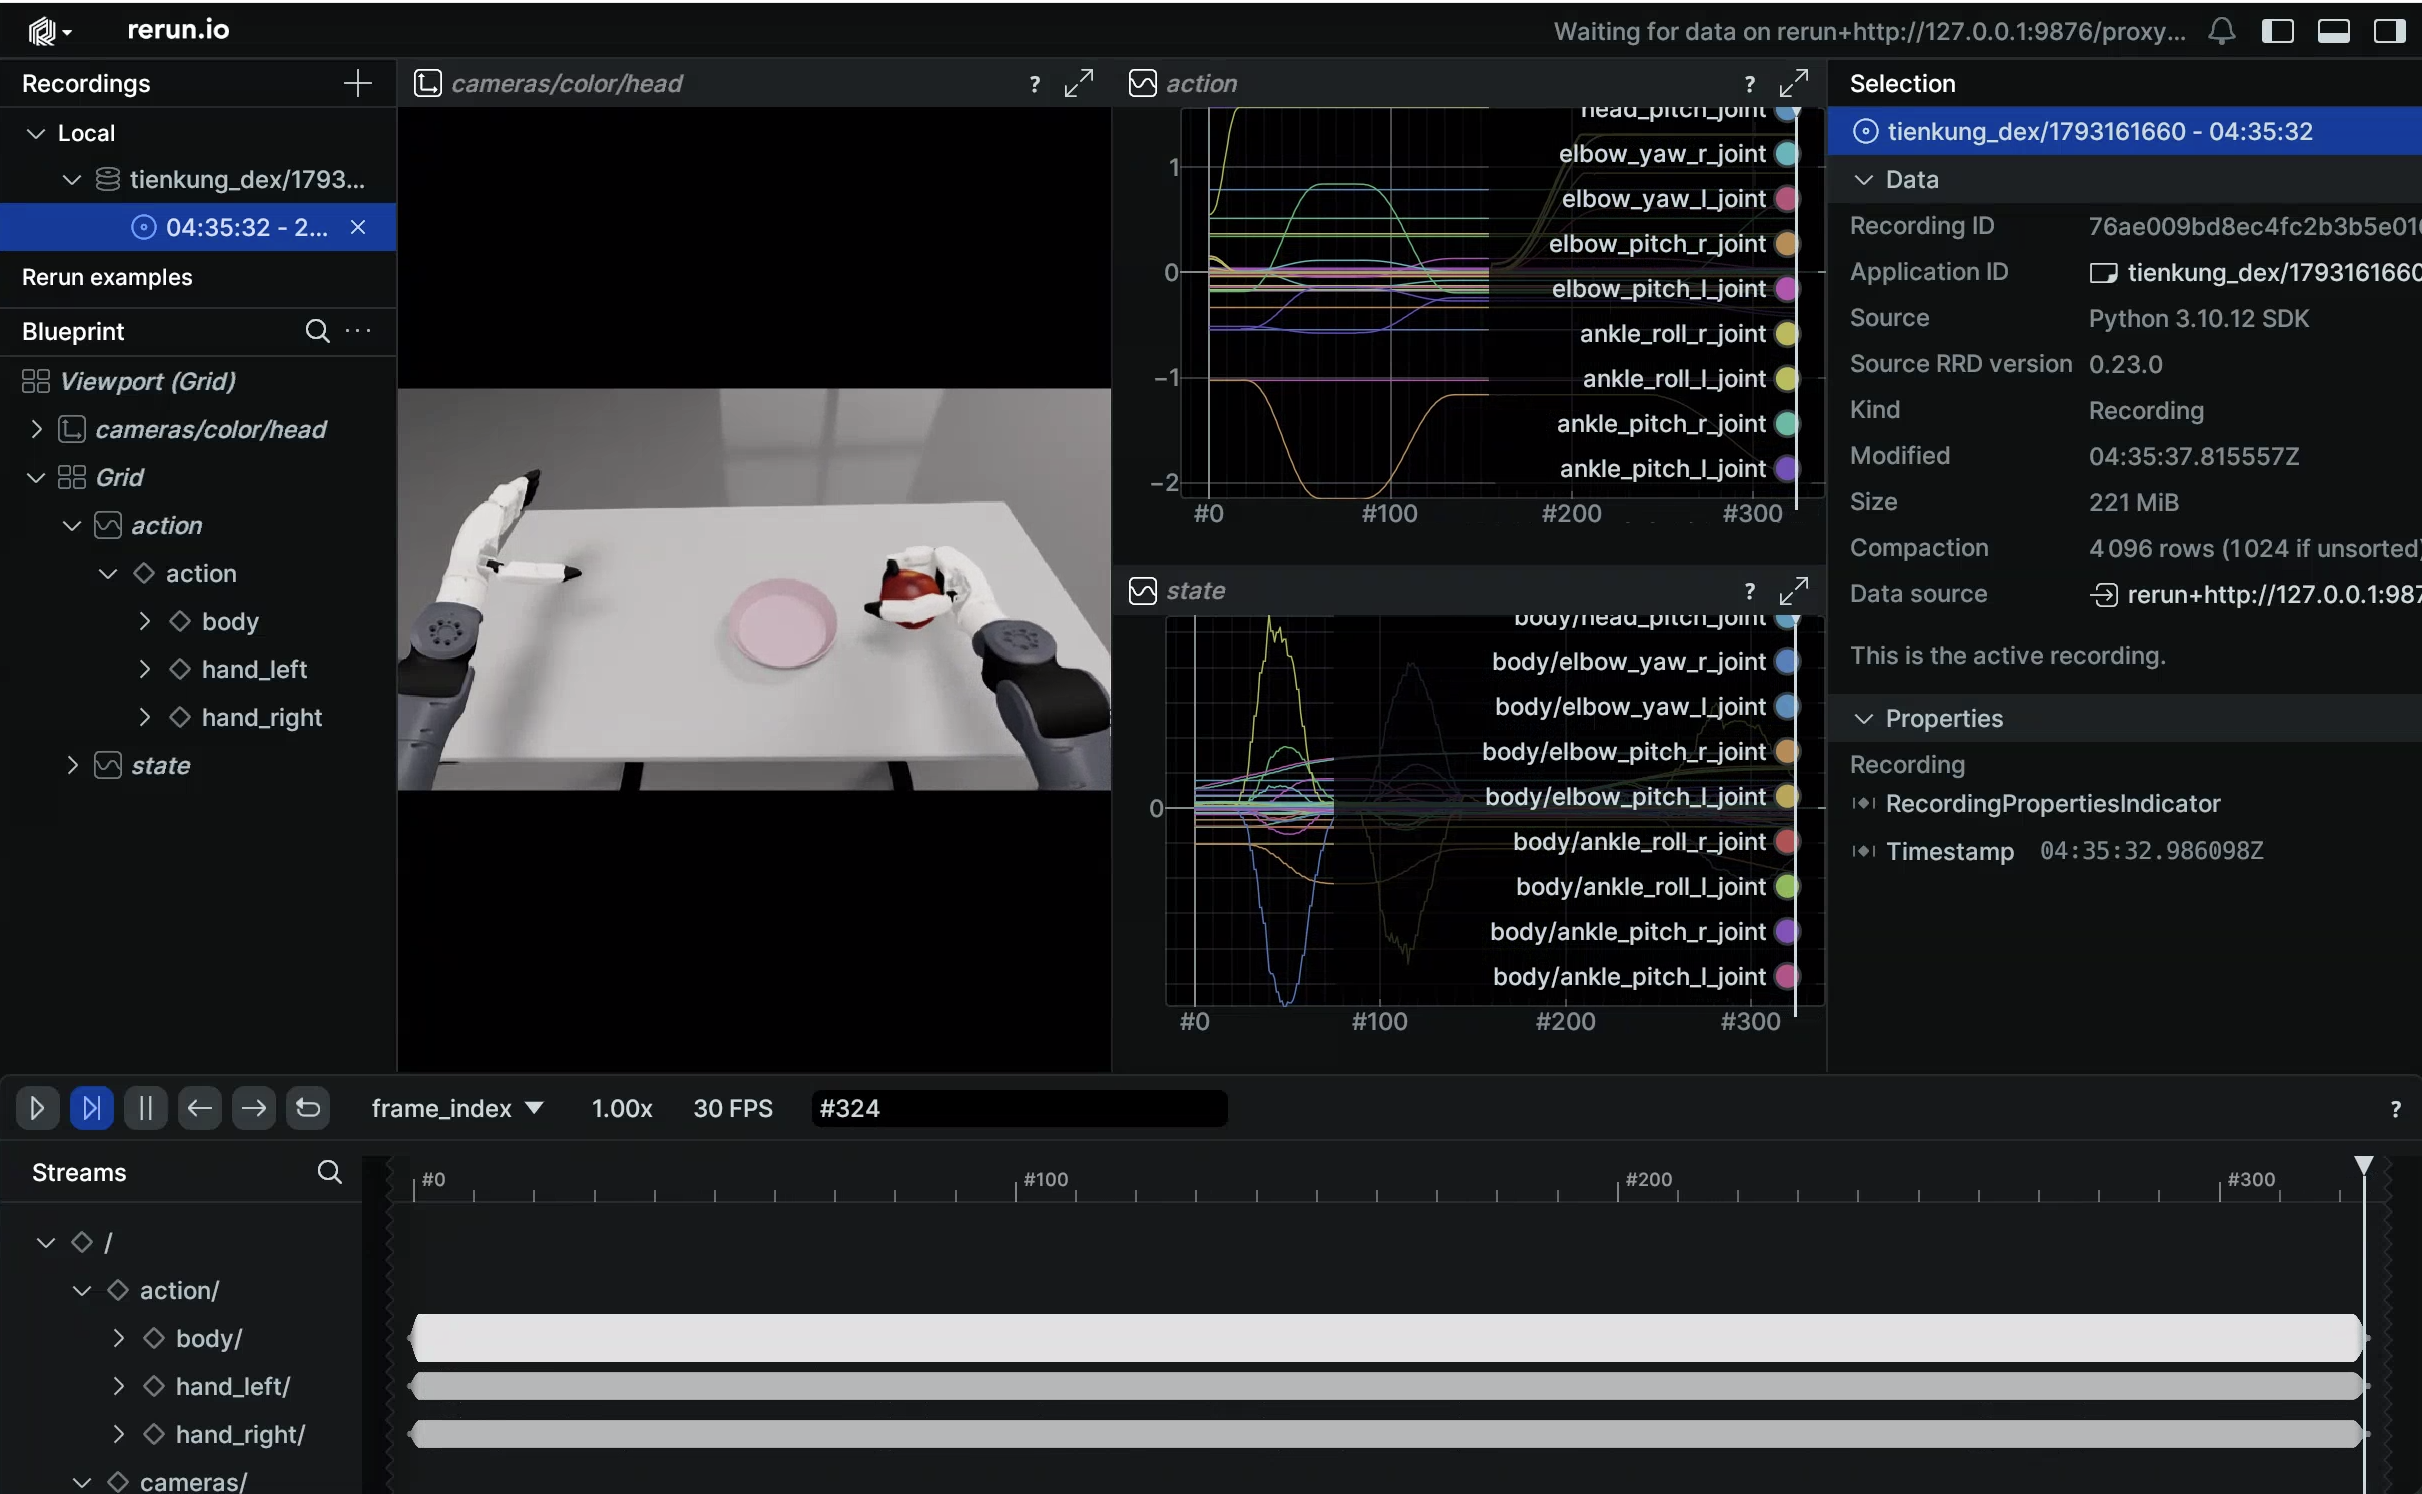
# 预览数据集(Rerun Web Viewer)
/usr/bin/python3 teleoperation/tools/playback_tienkung_dex.py --mode preview --web-port 9090

# 真机同款话题回放(先初始化预备动作,再回放)
/usr/bin/python3 teleoperation/control/tienkung_dex/tienkung_dex_controller.py play ready
/usr/bin/python3 teleoperation/tools/playback_tienkung_dex.py \
    --episode dataset/tienkung_dex/<时间戳>/trajectory.hdf5 --mode control
消息工作空间已随 run.sh init 写进 /root/.bashrc,交互式 shell 自动加载。完整参数与真机说明见 数据可视化与回放。
仿真模块
| 模块 | 路径 | 说明 |
|---|---|---|
| Docker 编排 | ubt_sim/docker/run.sh |
镜像构建、容器生命周期、消息包编译 |
| 仿真启动器 | ubt_sim/scripts/start_sim.sh |
按 UBT_SIM_TASK 识别手型变体、拉起桥接 |
| 任务定义 | ubt_sim/source/ubt_sim/task/tienkung_dex_parlor/、tienkung_dex_brainco_parlor/ |
两种手型的抓苹果场景 |
| 运行时配置 | ubt_sim/config/tienkung_dex/parlor.yaml、brainco_parlor.yaml |
场景/相机/设备参数 |
| ROS2-ZMQ 桥接 | ubt_sim/teleoperation/bridges/tienkung_dex/ |
桥接脚本 + bridge_config.yaml |
| 控制与采集 | ubt_sim/teleoperation/control/tienkung_dex/ |
tienkung_dex_controller.py / save_data.sh / reset.py |
| 数据回放 | ubt_sim/teleoperation/tools/playback_tienkung_dex.py |
预览 / 动作回放 |
| 数据输出 | ubt_sim/dataset/tienkung_dex/<时间戳>/trajectory.hdf5 |
采集产物 |
ZMQ 端口
| 端口 | 用途 |
|---|---|
| 5755 | 控制指令(bridge PUB → 仿真 SUB) |
| 5756 | 机器人状态(仿真 PUB → bridge SUB) |
| 5757 | 相机原图(仿真发布 RGB + uint16 深度,C++ 图像桥转 ROS 话题) |
| 5758 | JPEG 直连(仿真发布,调试用) |
ubt_IL侧 Dex 插件使用 5559/5560(动作/状态)+ 5558(真机相机 JPEG);跨机型端口总览见 系统架构 · ZMQ 端口一览。
ROS2 话题
| 方向 | 话题 | 类型 |
|---|---|---|
| sub | /arm/cmd |
ArmCtrl(右臂;真机同族) |
| sub | /head/cmd |
HeadCtrl |
| sub | /waist/cmd |
ArmCtrl |
| sub | /leg/cmd |
ArmCtrl(仿真可发,真机不发) |
| sub | /right_hand/angle_set 等 |
因时 / 强脑手消息 |
| pub | /robot_state |
RobotState(约 200 Hz) |
| pub | /ob_camera_head/color/image_raw |
sensor_msgs/Image(rgb8) |
| pub | /ob_camera_head/depth/image_raw |
sensor_msgs/Image(16UC1,毫米) |
| pub | /sim/task_completed |
std_msgs/Float32(苹果中心到盘心距离,仿真任务判定) |
故障排查
- 仿真启动报 USD 缺失:确认已用 Git LFS 拉全资产(
git lfs pull);--variant与任务 ID 必须匹配。 bash run.sh check/ 桥接报消息包缺失:容器内重跑bash run.sh init;确认numpy<2、ros2_bridge_msgs、因时/强脑手消息包均已就绪。- 采集脚本报 rclpy / 消息类型导入失败:确认用的是
/usr/bin/python3而非 Isaac Sim Python。 save_data.sh --batch连续失败熔断:多为桥接未就绪。先确认仿真窗口在运行、pgrep -f tienkung_dex_ros2_zmq_bridge有进程;run.sh bridge-start只起 Pro 桥,Dex 需从start_sim.sh启动或手动起桥接脚本。- 轨迹走完头/臂还在追:仿真主循环约 11 Hz(RTF≈0.11),按墙钟时长下发的轨迹换算到仿真时间会超出关节速度上限;这是时间基准问题,真机不受影响。
- 键盘遥操作/预览无窗口:需要 X11 与
DISPLAY,宿主机执行xhost +;无显示器时改用save_data.sh --batch。 - 真机收不到话题:检查
docker/fastdds_no_shm.xml白名单是否为实机直连网卡 IP,并确认ROS_DOMAIN_ID=0。
采集完成后进入下一步:模仿学习平台。