Walker S2 EDU 探索者:真机部署(Rollout)¶
部署脚本:
ubt_IL/scripts/deploy/walker_s2/rollout.sh,仿真部署与真机部署共用(差异见各工作流页)。本页给出完整参数、安全预检与在线评估说明。
前置条件¶
- 真机上电站立并进入开发者模式。
- 开机流程:机器人开机后打开伺服按
D启动内部运控 -> 机器人落地扶稳按A进入站立模式。遥控器详细操作参考《Walker S2 EDU 探索者 二次开发文档》。 - Walker 真机部署在机器人 Vision 板上运行,需将项目和模型拷贝到 Vision 板上并构建、启动容器;构建脚本会自动识别当前主板类型构建相应的 arm 容器。
部署形态速查¶
| 场景 | 命令要点 |
|---|---|
| 19D 仿真模型 -> 19D PGC 夹爪真机 | ROBOT_MODEL=walker_s2_19d |
| 10D 仿真模型 -> 真机部署(act_async) | ROBOT_MODEL=walker_s2_10d INFERENCE_TYPE=act_async |
| 回注仿真验证 | ZMQ_HOST=127.0.0.1(仿真容器先起任务与桥接) |
| 长时间常驻部署 | 用 推理服务器(免冷启动) |
部署步骤(真机)¶
# 0. 进入开发者模式——机器人主控 PC 的 ubt 容器
ssh -p 2222 ubt@192.168.11.2    # 输入密码:Ubtubt@9880
# 向 service 请求进入开发者模式,true 为进入,false 为退出
ros2 service call /sys/task/developer_mode std_srvs/srv/SetBool "{data: true}"
# true 为开发者模式,false 则为普通模式
ros2 topic echo /sys/state/walker_mode

# 1. 构建并启动推理容器——机器人 Vision 板
# 1.1 拷贝项目(代码 + 模型)到 Vision 板
scp 项目代码和模型 /home/walker/
# 1.2 登录 Vision 板并构建容器
ssh walker@192.168.11.3          # 密码 aa
cd 项目路径/ubt_IL/docker
bash run.sh build
# 1.3 启动容器
bash run.sh start
bash run.sh bash

# 2. 初始化动作(抬起手臂到桌面上,回零用 --home)
bash /ubt_IL/scripts/deploy/walker_s2/robot_ready.sh

# 3. 部署真机 10D 模型异步推理
ROBOT_MODEL=walker_s2_10d \
POLICY_PATH=/ubt_IL/model/walker_pick_part_real_10d_2RGB_act/checkpoints/080000/pretrained_model \
INFERENCE_TYPE=act_async INFERENCE_HZ=1 \
FPS=13 DURATION=60 \
bash /ubt_IL/scripts/deploy/walker_s2/rollout.sh

# 4.(可选)验证相机通路,可指定相机话题/机器人配置
/usr/bin/python3 scripts/deploy/walker_s2/preview_camera.py --robot walker_s2_10d
注意区分两台机器: - Jetson
192.168.11.3(SSHwalker,密码aa):跑容器lerobot-tienkung、做推理。 - 机器人主控 PC192.168.11.2(SSHubt,端口 2222):切开发者模式 / ROS2,不跑推理容器。
部署效果演示¶
初始化/回零(robot_ready.sh)¶
| 命令 | 作用 |
|---|---|
robot_ready.sh |
预备姿态(--init,分 3 步安全到位,默认 13s) |
robot_ready.sh --home |
回零(分 3 步,默认 15s),推理结束后归位用 |
robot_ready.sh --legacy-init / --legacy-home |
旧 4 段流程回退 |
| 其余参数 | 原样透传给 robot_control.py(如 --init-duration 20) |
安全预检¶
部署前自动做 action 维度匹配预检:policy output_features.action.shape[0] 必须与 robot config action_order 维度一致,不通过则拒绝部署。
ROBOT_MODEL必须与训练 DOF 一致(见下表)。- 策略无 action names 时需
ALLOW_DIM_ONLY_POLICY=1(默认开)。
环境变量¶
| 变量 | 默认值 | 说明 |
|---|---|---|
POLICY_PATH |
必填,无默认值 | checkpoint 目录(含 config.json) |
ROBOT_MODEL |
walker_s2_31d |
ROBOT_MODELS 注册表键(见下表) |
ROBOT_CONFIG |
configs/<ROBOT_MODEL>.json |
机器人配置文件完整路径(自定义时覆盖) |
ALLOW_DIM_ONLY_POLICY |
1 |
策略无 action names 时允许仅按维度匹配 |
STRATEGY |
base |
rollout 策略类型 |
FPS |
13 |
控制频率 |
DURATION |
30 |
运行时长(秒) |
TASK |
walker s2 rollout |
任务描述 |
PREVIEW_CAMERA |
1 |
是否显示相机预览窗口 |
RECORD_ACTIONS |
1 |
是否记录 rollout 动作(RECORD_OUTPUT_DIR 指定输出) |
INFERENCE_TYPE |
sync |
推理引擎类型(sync / act_async) |
INFERENCE_HZ |
0.6 |
act_async 重规划频率 |
EXECUTION_HORIZON |
0 |
chunk 截断步数(0=不截断) |
ZMQ_HOST |
127.0.0.1 |
桥接地址(回注仿真为本地;跨机部署改为机器人侧 IP) |
导出参数:
BLEND_HORIZON=10、BODY_PUBLISH_HZ=300、BODY_V_MAX=2.0(桥接动作块融合与发布限速)。
机器人配置(ROBOT_MODELS 注册表)¶
| 注册表键 | 维度 | 末端执行器 | 对应配置文件 |
|---|---|---|---|
walker_s2_10d |
10D(右臂 7 + 头 2 + 右夹爪 1) | PGC 右夹爪 | walker_s2_gripper_19d.json(10D 用其子集) |
walker_s2_19d |
19D(17 body + 2 gripper) | PGC 1DOF 夹爪 | walker_s2_gripper_19d.json |
walker_s2_31d |
31D(17 body + 14 hands) | V4 灵巧手 7DOF | walker_s2_v4_hand_31d.json |
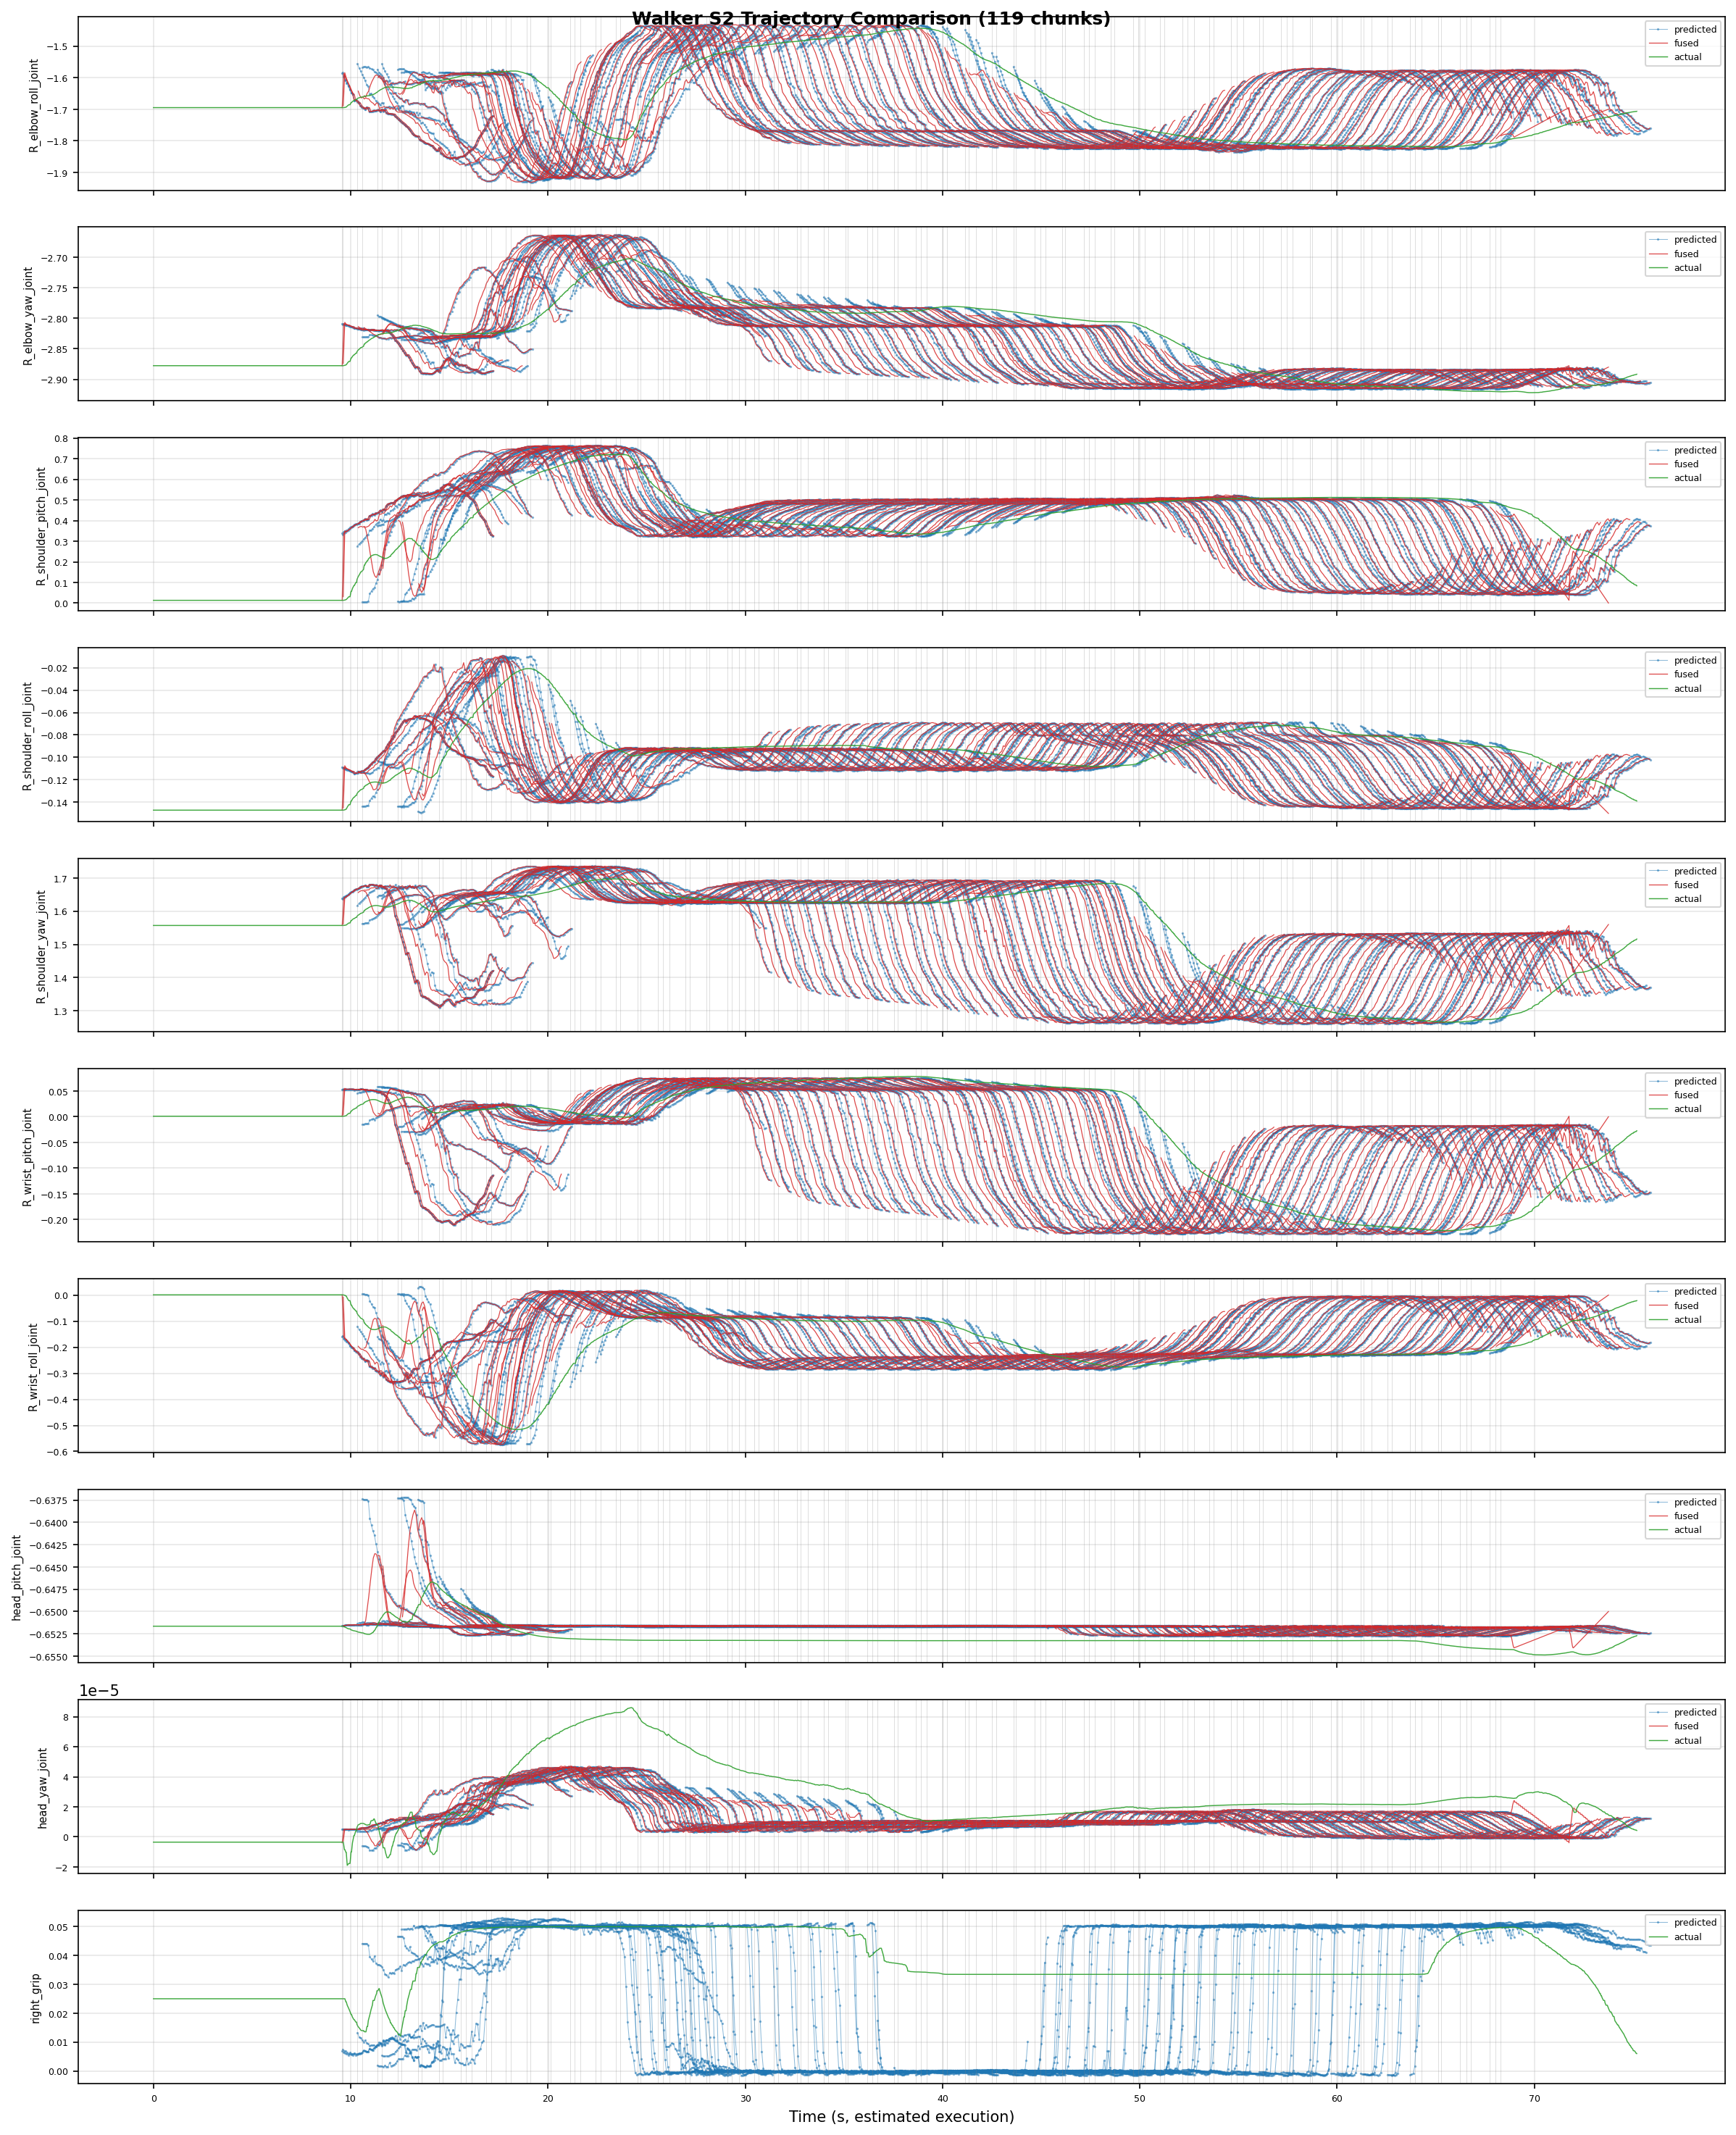
在线评估(记录推理轨迹)¶
模型部署时,RECORD_ACTIONS=1(默认开)记录 rollout 动作,用于分析模型预测轨迹、机器人执行轨迹、ACT 融合轨迹。记录文件保存于 ubt_IL/scripts/deploy/output。
离线策略评估¶
部署前建议先跑离线 MSE 评估(ubt_IL/scripts/eval/eval_policy.py,与天工共用),见 模仿学习平台 §6。
推理服务器(常驻预热)¶
长时间/多任务常驻部署用推理服务器,免每次冷启动(真机验证 2026-08-09:预热 ~6s 到 READY,start/stop/home/shutdown 全通过),支持 start/stop/home/status/shutdown 指令与 load 热切换模型、远程拉起,详见 推理服务器。
start/home/shutdown会让机器人运动,请在机旁执行。
常见问题¶
| 现象 | 处理 |
|---|---|
| 部署时报维度不匹配 | 安全预检拒绝:确认 ROBOT_MODEL 与策略维度对应(10D->walker_s2_10d、19D->walker_s2_19d、31D->walker_s2_31d) |
| 部署时机器人不动 | 真机确认 Bridge2 已启动(5561/5562)、相机中继已启动(5563)、已进入开发者模式;仿真确认 ZMQ_HOST=127.0.0.1 且仿真任务已启动 |
推理服务器 start 报错 |
start/stop 需 INFERENCE_TYPE=act_async;sync 引擎无 pause/resume 语义 |
launch --remote 失败 |
确认 --host 是 Jetson 192.168.11.3(SSH walker)而非主控 PC;SSH 用户需对 sudo docker exec 有权限 |
| 重复拉起推理服务器失败 | 单例 pid 文件 /tmp/walker_inference_server.pid 存在;shutdown 正常退出或手动清理后再拉 |
| 仿真相机与真机相机尺寸不同 | 仿真 RGB 为 [3,240,320](10D)或 [3,480,640](33D),真机为 [256,320] 等;模型输入需与训练数据一致,勿混用 |