天工行者(无疆)
天工行者 人形机器人,50 DOF,双手为 12×2 五指灵巧手。
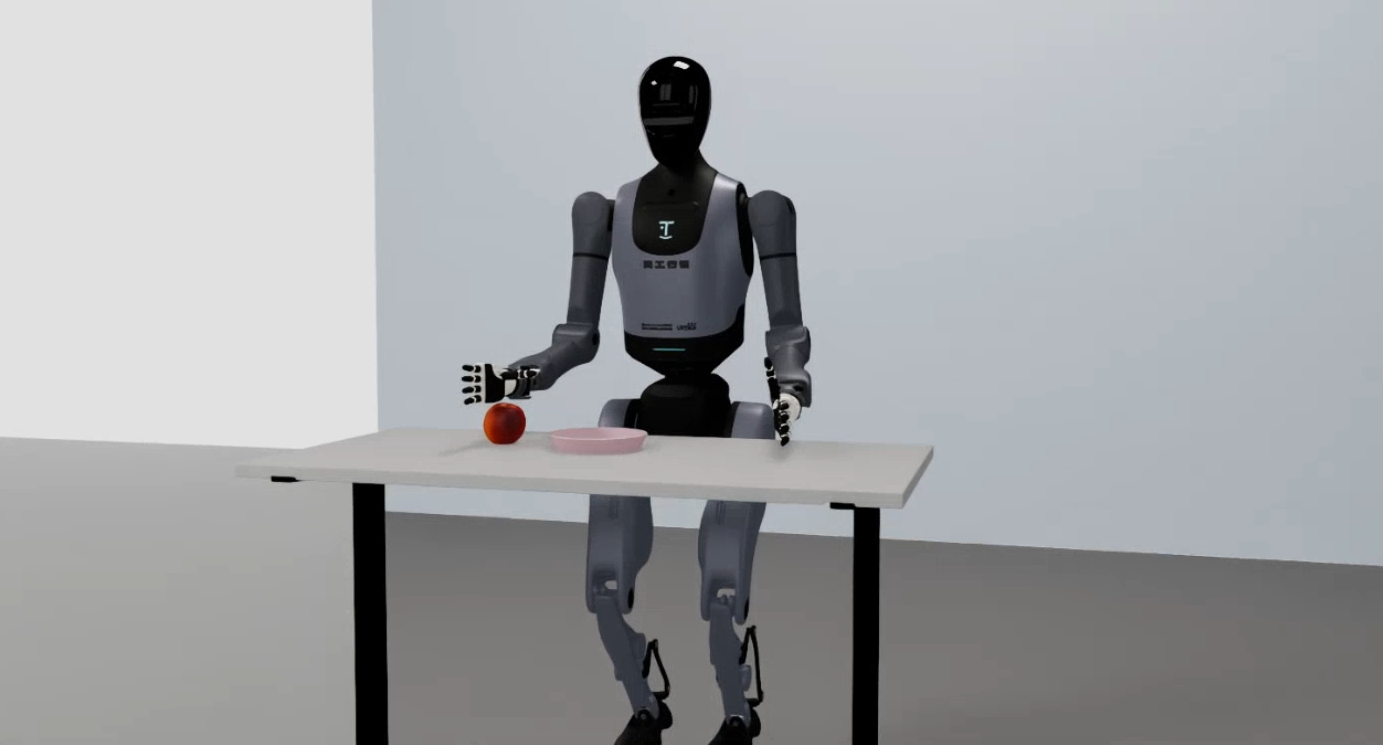
机型规格
| 项目 | 规格 |
|---|---|
| DOF | 50 |
| 末端执行器 | 12×2 五指灵巧手 |
| 常用训练维度 | 26D(双臂 7+7 + 双手 6+6)/ 13D(右臂 7 + 右手 6,单臂) |
| LeRobot 插件 | ubt_IL/tienkung/lerobot_robot_tienkung |
| USD 模型 | ubt_sim/assets/robots/tienkung_pro/tienkung_pro_v2.usd |
| state/action 顺序(26D) | [左臂7 | 右臂7 | 左手6 | 右手6] |
单臂数据(如仅右手采集)中锁死的维度是常量,会引发训练归一化炸裂(QUANTILES NaN/Inf)。此类数据请用 13D 配置转换,剔除死维度。
仿真任务场景
| 任务 ID | 场景 | 说明 |
|---|---|---|
UBTSim-TienkungPro-Parlor-v0 |
客厅 | 抓苹果遥操作 + 数据采集(默认任务) |
文档线
平台入口(通用架构与命令见平台概览页):
- 仿真平台 · 天工行者 - 容器构建、启动仿真、批量采集 HDF5、相机测试、数据预览(平台概览)
- 模仿学习平台 · 天工行者 - HDF5 -> LeRobot 转换、ACT 训练、离线评估(平台概览)
按使用顺序:
- 仿真全流程 - 端到端:仿真采集 -> 转换 -> 训练 -> 评估 -> 回注仿真部署
- 真机全流程 - 端到端:真机采集 -> 转换 -> 训练 -> 评估 -> 真机部署
- ARM 板端部署 - Jetson AGX Orin 板内无 Docker 部署(双 Python 栈)
部署效果
仿真部署
真机部署