Imitation Learning Platform
ubt_IL is an imitation learning platform built on HuggingFace LeRobot. It covers the full pipeline from HDF5 collection data to deployable policies. Conversion, training, and evaluation all run inside the LeRobot + ROS 2 container; each robot has isolated configurations but follows the same workflow:
HDF5 data ─► LeRobot v3 conversion ─► visualization ─► training (ACT / Pi0.5) ─► offline MSE ─► deployment (sim / real)
Data comes from simulation or real-robot teleoperation. Main use cases:
- Data conversion: convert simulation / real-robot HDF5 data into the standard LeRobot v3 format
- Policy training: ACT recipes for Walker TienKung Pro, Walker TienKung Dex, Walker S2 EDU, and Walker C1 EDU; Pi0.5 VLA for Walker S2 EDU
- Offline evaluation: run MSE evaluation after training to filter under-fitted models before real deployment
Architecture
A single-container pipeline. Every stage is a script plus JSON configuration, organized per robot:
| Stage | Location | Description |
|---|---|---|
| Conversion | scripts/convert/<robot>/ |
convert.sh + configs/*.json, HDF5 -> LeRobot v3 |
| Visualization | LeRobot visualizer | Replay actions and images to catch bad data before training |
| Training | scripts/train/<robot>/ |
train.sh + configs/*.json, ACT / Pi0.5 |
| Evaluation | scripts/eval/eval_policy.py |
Offline MSE evaluation, shared by all robots |
| Deployment | scripts/deploy/<robot>/ |
rollout.sh and other inference/deployment scripts |
| Output | dataset/ · model/ |
LeRobot datasets and model checkpoints |
Preview
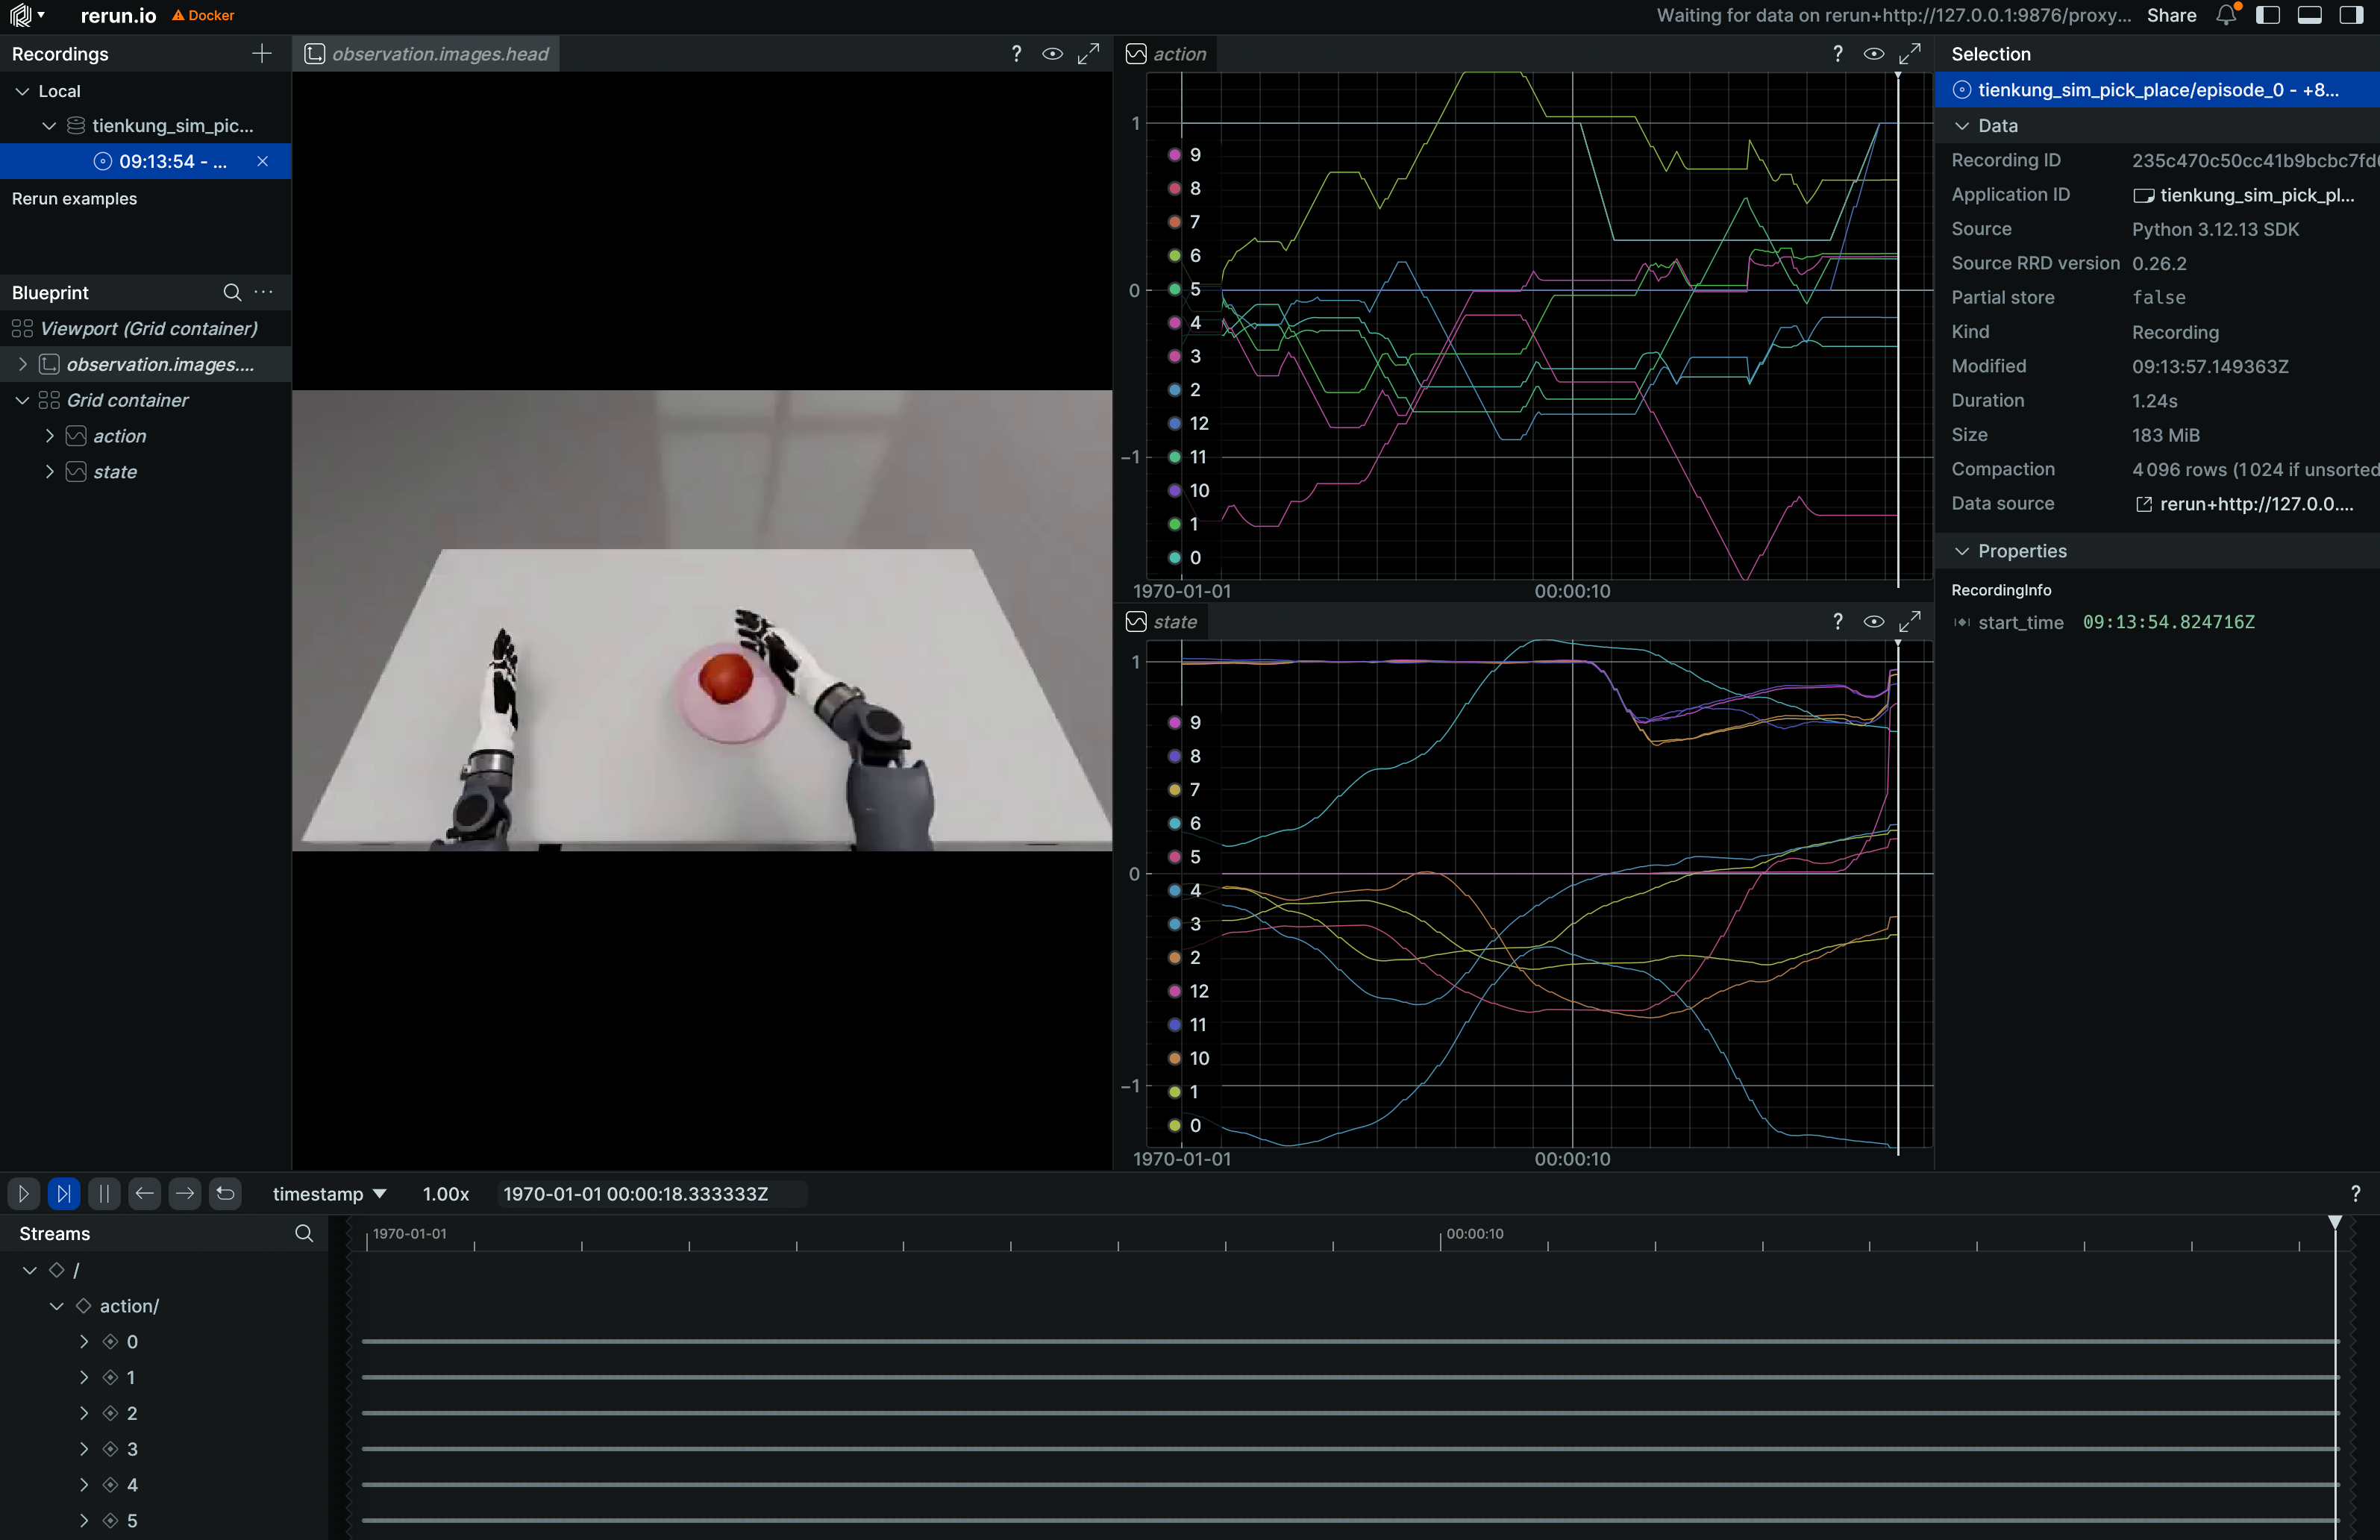
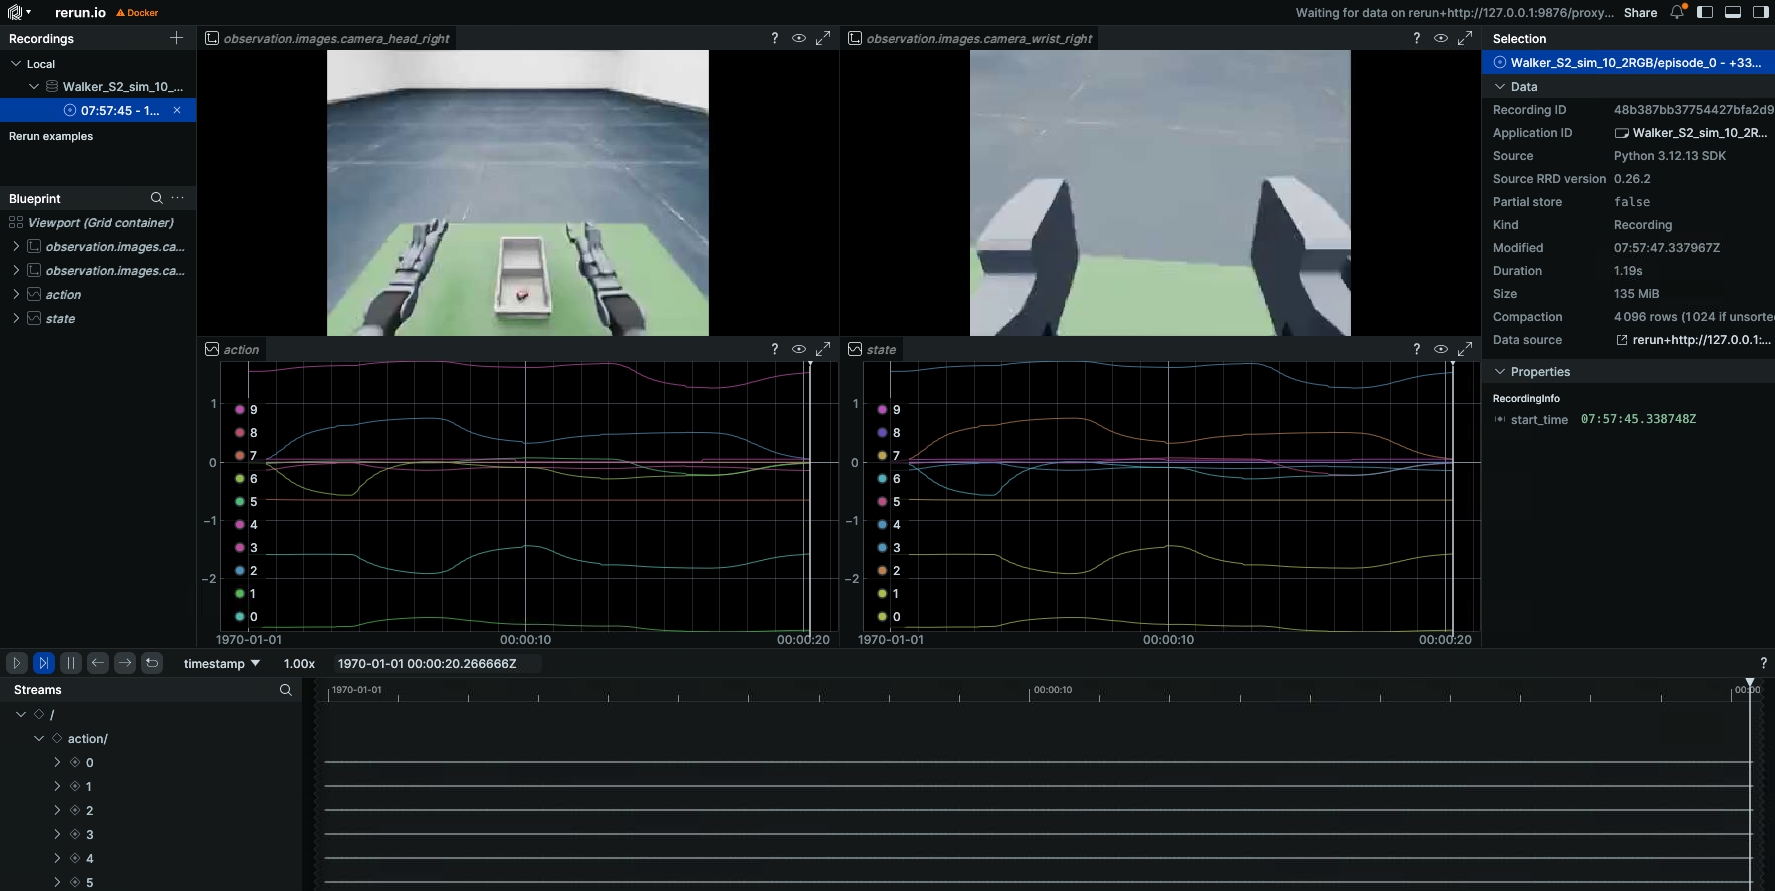
Dataset visualization (LeRobot visualizer):
Walker TienKung Pro
Walker S2 EDU
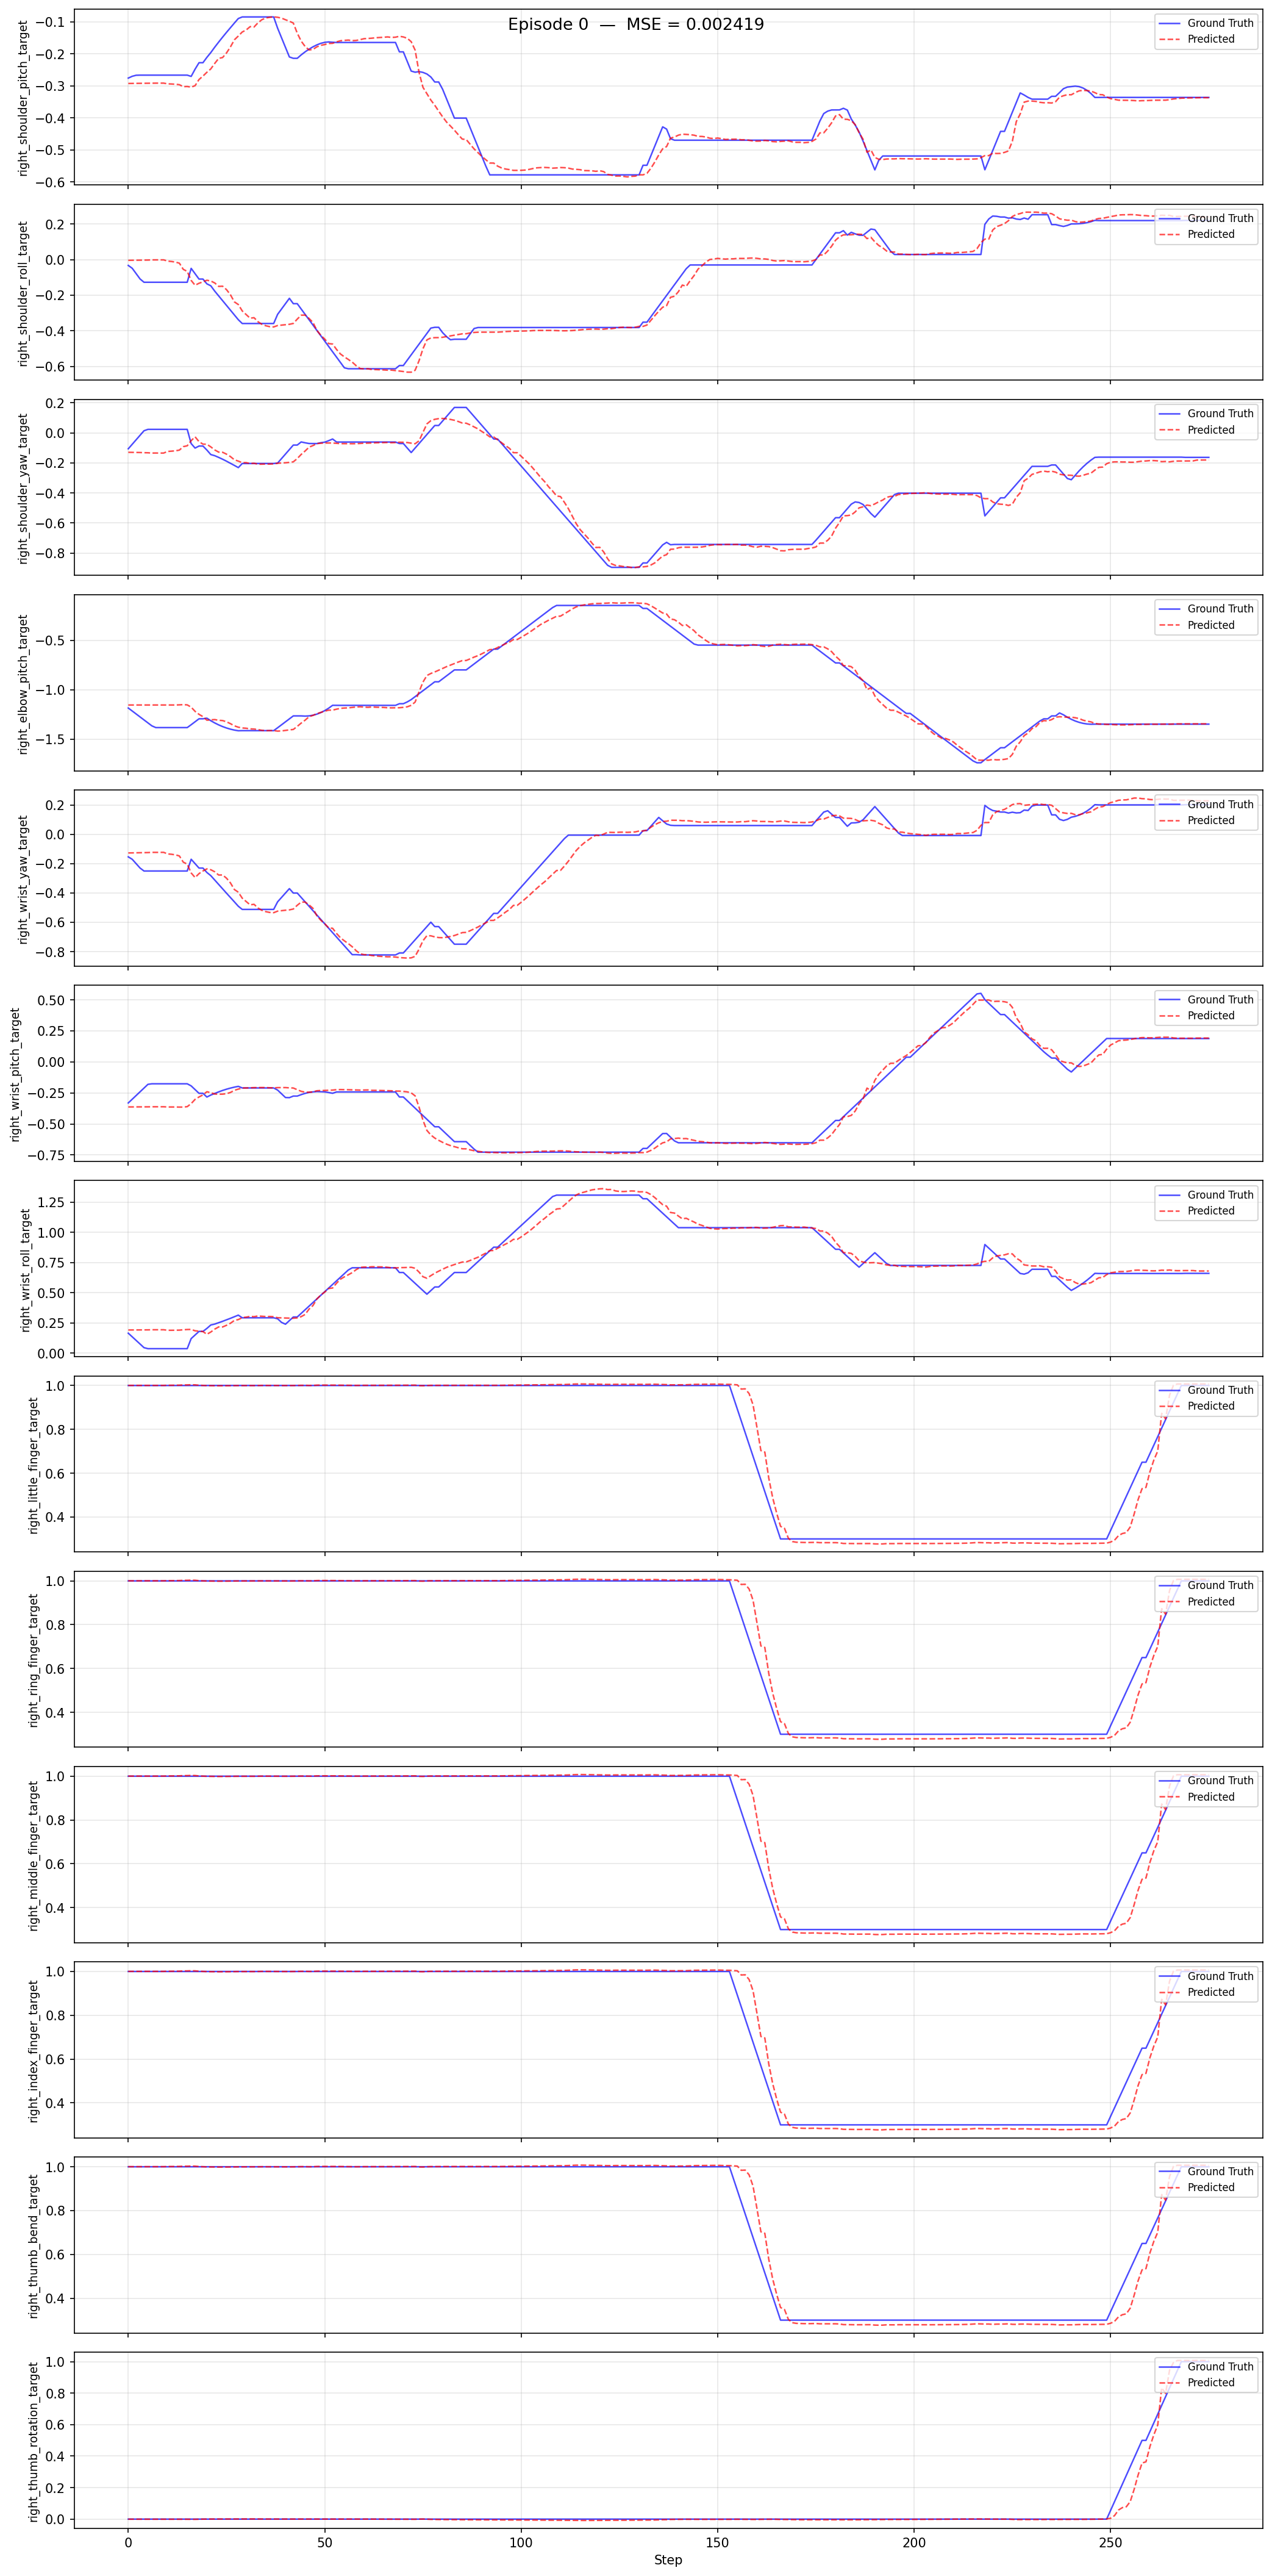
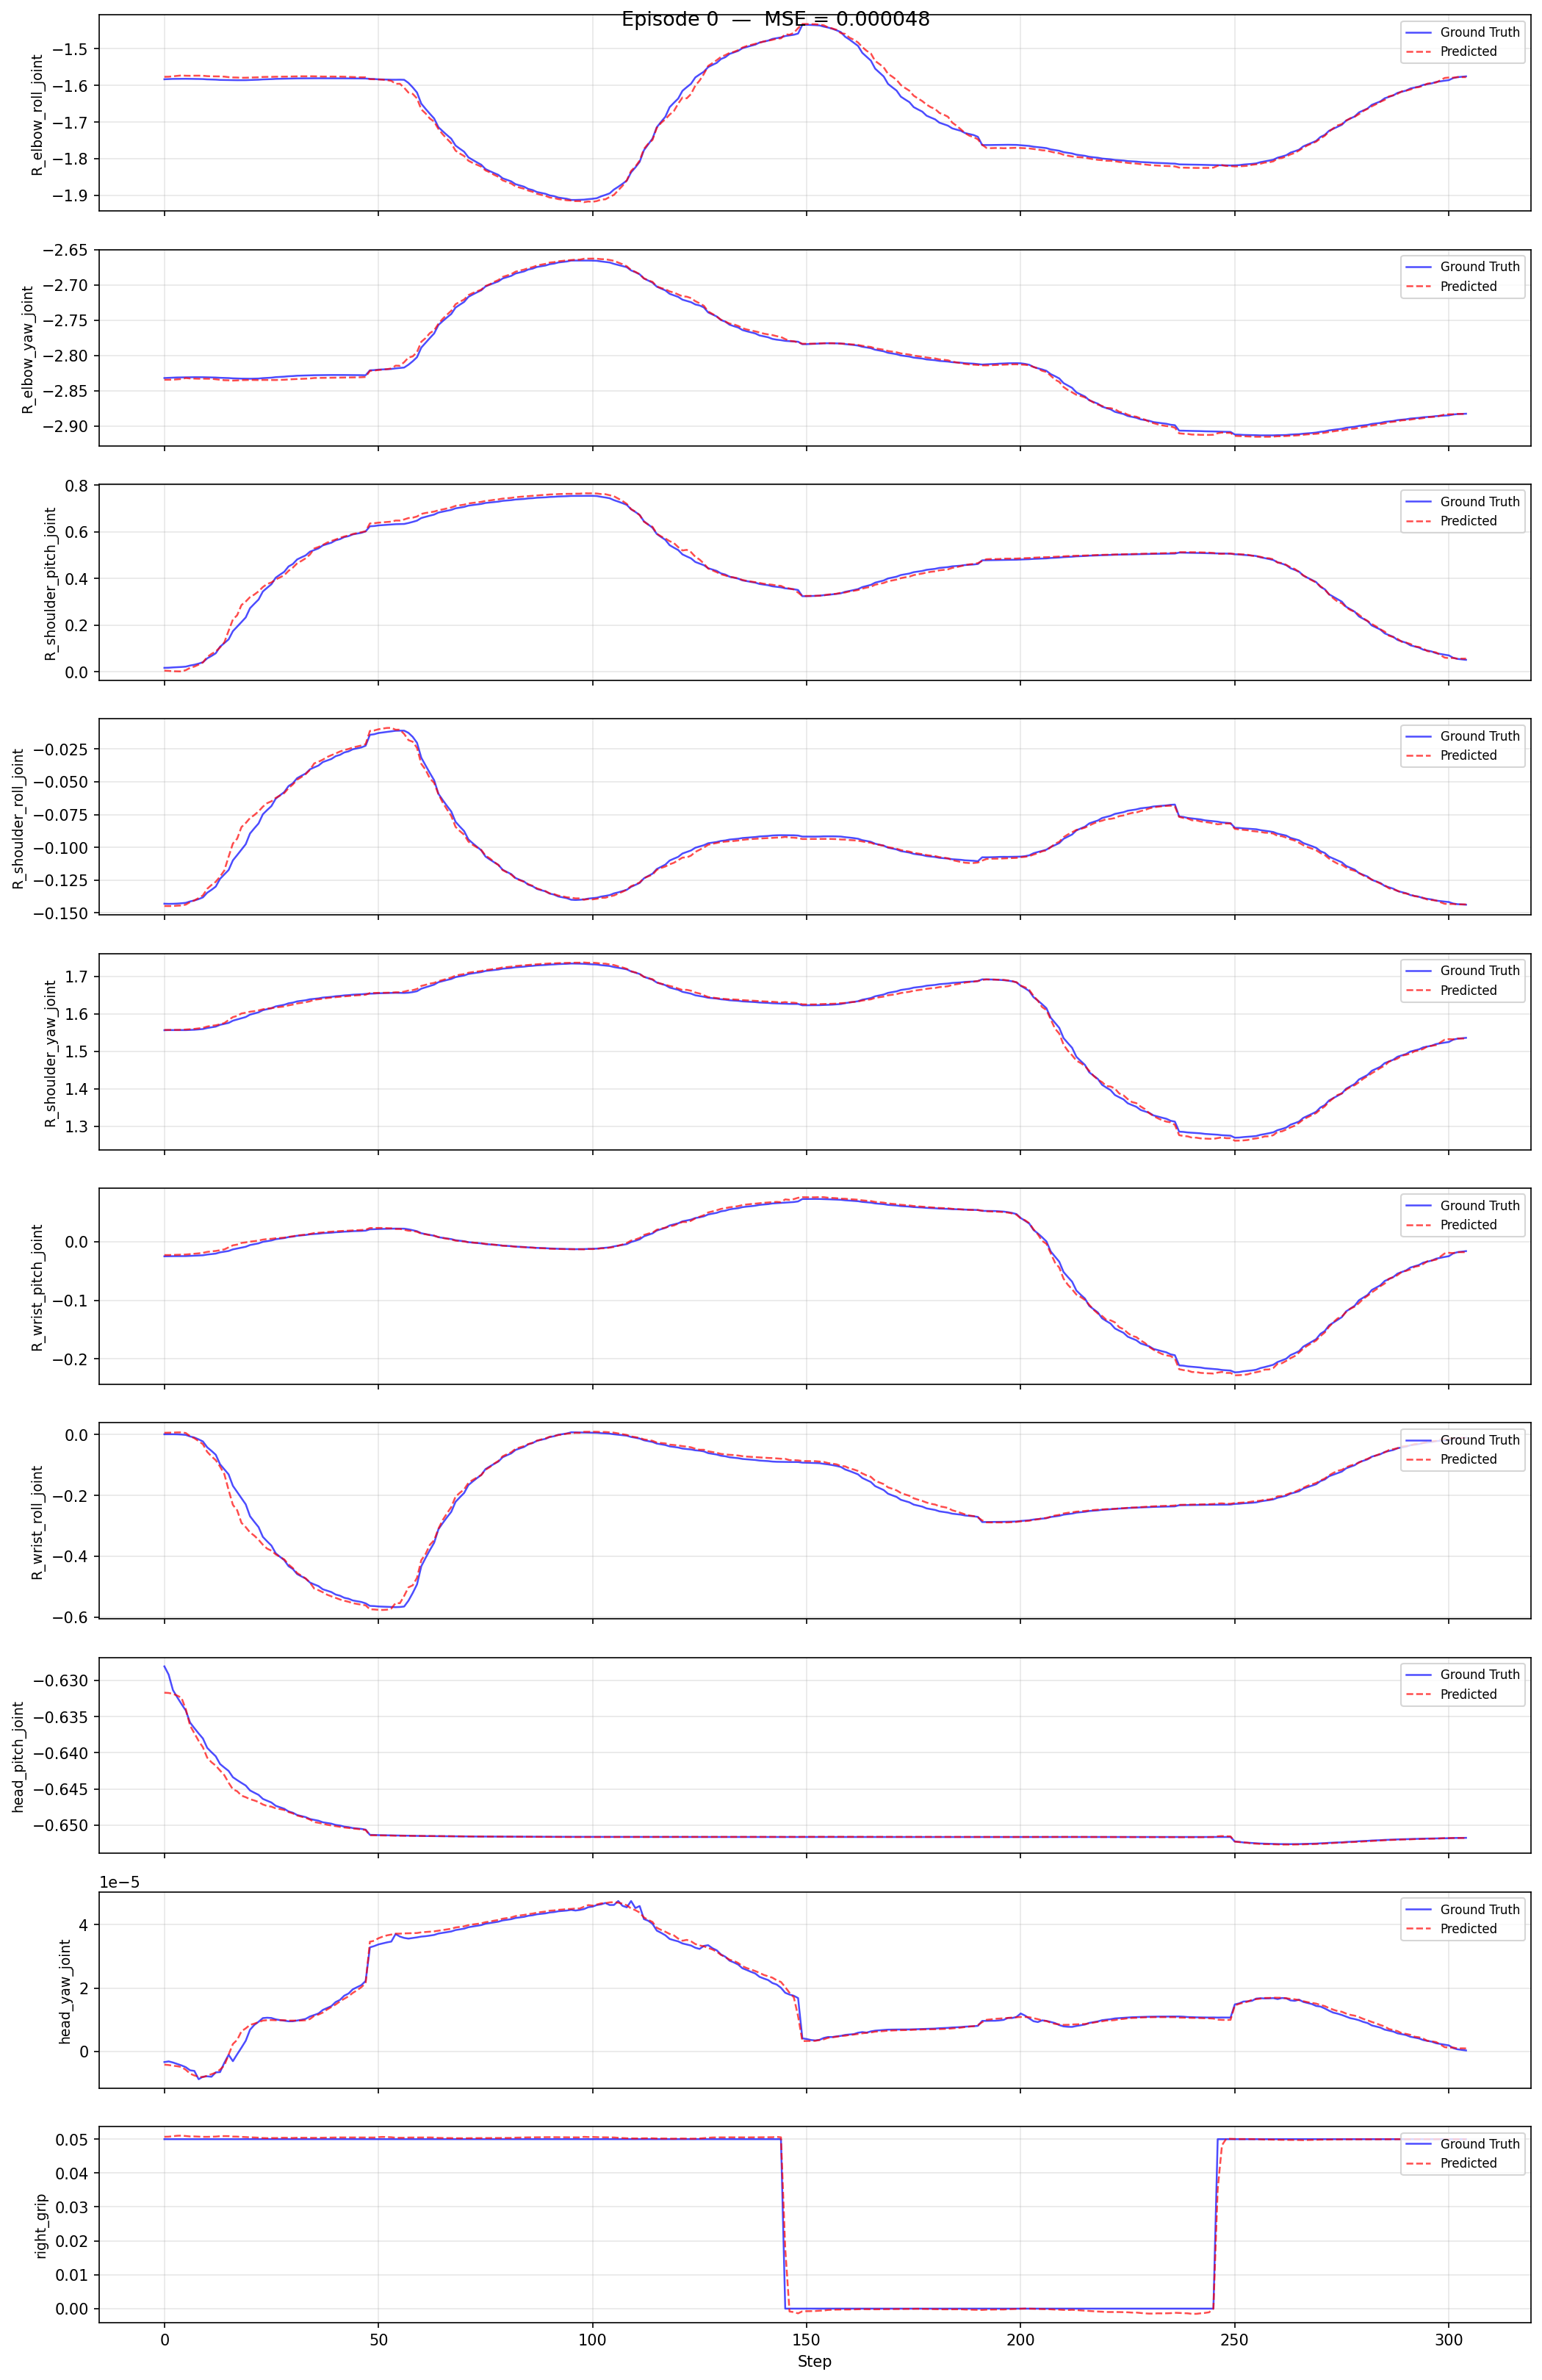
Offline MSE evaluation curves:
Walker TienKung Pro
Walker S2 EDU
Deployment results (trained policies running in simulation or on real robots):
Walker TienKung Pro · Simulation
Walker TienKung Pro · Real robot
Walker S2 EDU · Simulation
Walker S2 EDU · Real robot
Documentation
| Section | Description |
|---|---|
| Container setup | Shared container build, automatic architecture selection, and Python environments |
| Walker TienKung Pro | 13D/26D conversion configs, ACT training, offline evaluation |
| Walker TienKung Dex | 20D/13D conversion configs (Inspire/BrainCo), ACT training, evaluation |
| Walker S2 EDU | 10D/33D conversion configs, ACT / Pi0.5 training, evaluation |
| Walker C1 EDU | 26D/13D conversion configs, ACT training, evaluation |
General reference: Data Conversion · HDF5 Layouts · HF Data & Models
After evaluation, continue with the real-robot workflow: Walker TienKung Pro / Walker TienKung Dex / Walker S2 EDU / Walker C1 EDU.